弹性力学问题的建立和一般原理
老官童鞋gogo · 2026-10-20
一、弹性力学的基本方程及其边值问题
1、平衡与运动微分方程
取直角坐标 $x,y,z$,相应的位移分量为 $u,v,w$。正应力为 $\sigma_x,\sigma_y,\sigma_z$,切应力为 $\tau_{yz},\tau_{xz},\tau_{xy}$,并满足切应力互等关系。$F_x,F_y,F_z$ 表示单位体积上的体力分量,$\rho$ 为密度。
静力问题的平衡微分方程为
$$ \begin{cases} \dfrac{\partial\sigma_x}{\partial x}+\dfrac{\partial\tau_{yx}}{\partial y}+\dfrac{\partial\tau_{zx}}{\partial z}+F_x=0\\[6pt] \dfrac{\partial\tau_{xy}}{\partial x}+\dfrac{\partial\sigma_y}{\partial y}+\dfrac{\partial\tau_{zy}}{\partial z}+F_y=0\\[6pt] \dfrac{\partial\tau_{xz}}{\partial x}+\dfrac{\partial\tau_{yz}}{\partial y}+\dfrac{\partial\sigma_z}{\partial z}+F_z=0 \end{cases} $$
动力问题将右端的零分别换为 $\rho\partial^2u/\partial t^2$、$\rho\partial^2v/\partial t^2$、$\rho\partial^2w/\partial t^2$。
令 $x_1=x,x_2=y,x_3=z$,$u_1=u,u_2=v,u_3=w$。采用重复指标求和约定,逗号后下标表示对相应坐标求偏导,则静力和动力方程分别为
$$ \sigma_{ij,j}+F_i=0,\qquad \sigma_{ij,j}+F_i=\rho\ddot u_i $$
2、几何方程
小变形条件下,正应变 $\varepsilon_x,\varepsilon_y,\varepsilon_z$ 和工程切应变 $\gamma_{yz},\gamma_{xz},\gamma_{xy}$ 与位移的关系为
$$ \begin{aligned} \varepsilon_x&=\frac{\partial u}{\partial x},& \gamma_{yz}&=\frac{\partial w}{\partial y}+\frac{\partial v}{\partial z}\\ \varepsilon_y&=\frac{\partial v}{\partial y},& \gamma_{xz}&=\frac{\partial u}{\partial z}+\frac{\partial w}{\partial x}\\ \varepsilon_z&=\frac{\partial w}{\partial z},& \gamma_{xy}&=\frac{\partial v}{\partial x}+\frac{\partial u}{\partial y} \end{aligned} $$
以张量分量表示,有
$$ \varepsilon_{ij}=\frac12(u_{i,j}+u_{j,i}) $$
其中非对角分量满足 $\gamma_{ij}=2\varepsilon_{ij}$。
3、物理方程
对于均匀、各向同性的线弹性材料,令 $E$ 为弹性模量,$\nu$ 为泊松比。用应力表示应变,有
$$ \begin{aligned} \varepsilon_x&=\frac1E[\sigma_x-\nu(\sigma_y+\sigma_z)],& \gamma_{yz}&=\frac{2(1+\nu)}E\tau_{yz}\\ \varepsilon_y&=\frac1E[\sigma_y-\nu(\sigma_z+\sigma_x)],& \gamma_{xz}&=\frac{2(1+\nu)}E\tau_{xz}\\ \varepsilon_z&=\frac1E[\sigma_z-\nu(\sigma_x+\sigma_y)],& \gamma_{xy}&=\frac{2(1+\nu)}E\tau_{xy} \end{aligned} $$
其指标形式为
$$ \varepsilon_{ij}=\frac1E\left[(1+\nu)\sigma_{ij}-\nu\sigma_{kk}\delta_{ij}\right] $$
令体积应变 $\theta=\varepsilon_x+\varepsilon_y+\varepsilon_z$,拉梅常数和切变模量分别为
$$ \lambda=\frac{E\nu}{(1+\nu)(1-2\nu)},\qquad G=\frac{E}{2(1+\nu)} $$
用应变表示应力,有
$$ \begin{aligned} \sigma_x&=\lambda\theta+2G\varepsilon_x,&\tau_{yz}&=G\gamma_{yz}\\ \sigma_y&=\lambda\theta+2G\varepsilon_y,&\tau_{xz}&=G\gamma_{xz}\\ \sigma_z&=\lambda\theta+2G\varepsilon_z,&\tau_{xy}&=G\gamma_{xy} \end{aligned} $$
其指标形式为
$$ \sigma_{ij}=\lambda\varepsilon_{kk}\delta_{ij}+2G\varepsilon_{ij} $$
三个平衡方程、六个几何方程和六个物理方程共含十五个方程,对应六个应力、六个应变和三个位移分量。确定具体问题的解,还必须给出边界条件;动力问题还须给出初始条件。
4、三类边值问题
设弹性体所占区域为 $V$,边界为 $S$,外法线单位向量的方向余弦为 $l,m,n$,即 $\boldsymbol{n}=(l,m,n)$。给定面力分量记为 $\bar f_x,\bar f_y,\bar f_z$,给定位移分量记为 $\bar u,\bar v,\bar w$。
(1)第一类边值问题
在全部边界上给定面力,边界条件为
$$ \begin{cases} \sigma_xl+\tau_{yx}m+\tau_{zx}n=\bar f_x\\ \tau_{xy}l+\sigma_ym+\tau_{zy}n=\bar f_y\\ \tau_{xz}l+\tau_{yz}m+\sigma_zn=\bar f_z \end{cases} \qquad\text{在 }S\text{ 上} $$
即
$$ \sigma_{ij}n_j=\bar f_i\qquad\text{在 }S\text{ 上} $$
这些条件称为应力边界条件或面力边界条件。纯面力静力问题的给定载荷还须满足整体力与力矩平衡。
(2)第二类边值问题
在全部边界上给定位移,边界条件为
$$ u=\bar u,\qquad v=\bar v,\qquad w=\bar w \qquad\text{在 }S\text{ 上} $$
即
$$ u_i=\bar u_i\qquad\text{在 }S\text{ 上} $$
(3)第三类边值问题
在一部分边界 $S_\sigma$ 上给定面力,在另一部分边界 $S_u$ 上给定位移,其中 $S=S_\sigma\cup S_u$,两部分内部不重叠,则
$$ \begin{cases} \sigma_{ij}n_j=\bar f_i&\text{在 }S_\sigma\text{ 上}\\ u_i=\bar u_i&\text{在 }S_u\text{ 上} \end{cases} $$
第三类边值问题也称混合边值问题。
5、动力问题的初始条件
以 $f_1,f_2,f_3$ 表示初始位移函数,以 $\varphi_1,\varphi_2,\varphi_3$ 表示初始速度函数,则
$$ \begin{aligned} u(x,y,z,0)&=f_1(x,y,z),& \frac{\partial u}{\partial t}(x,y,z,0)&=\varphi_1(x,y,z)\\ v(x,y,z,0)&=f_2(x,y,z),& \frac{\partial v}{\partial t}(x,y,z,0)&=\varphi_2(x,y,z)\\ w(x,y,z,0)&=f_3(x,y,z),& \frac{\partial w}{\partial t}(x,y,z,0)&=\varphi_3(x,y,z) \end{aligned} $$
6、应变协调方程与两种解法
给定位移时,可先由几何方程求应变,再由物理方程求应力。给定应力时,虽可由物理方程求应变,但这些应变还须满足协调条件,才能在单连通区域内积分得到单值、连续的位移。
六个应变协调方程按分量写为
$$ \begin{cases} \dfrac{\partial^2\varepsilon_z}{\partial y^2}+\dfrac{\partial^2\varepsilon_y}{\partial z^2} =\dfrac{\partial^2\gamma_{yz}}{\partial y\partial z}\\[6pt] \dfrac{\partial^2\varepsilon_x}{\partial z^2}+\dfrac{\partial^2\varepsilon_z}{\partial x^2} =\dfrac{\partial^2\gamma_{xz}}{\partial x\partial z}\\[6pt] \dfrac{\partial^2\varepsilon_y}{\partial x^2}+\dfrac{\partial^2\varepsilon_x}{\partial y^2} =\dfrac{\partial^2\gamma_{xy}}{\partial x\partial y}\\[6pt] \dfrac{\partial}{\partial x}\left(-\dfrac{\partial\gamma_{yz}}{\partial x} +\dfrac{\partial\gamma_{xz}}{\partial y}+\dfrac{\partial\gamma_{xy}}{\partial z}\right) =2\dfrac{\partial^2\varepsilon_x}{\partial y\partial z}\\[6pt] \dfrac{\partial}{\partial y}\left(\dfrac{\partial\gamma_{yz}}{\partial x} -\dfrac{\partial\gamma_{xz}}{\partial y}+\dfrac{\partial\gamma_{xy}}{\partial z}\right) =2\dfrac{\partial^2\varepsilon_y}{\partial x\partial z}\\[6pt] \dfrac{\partial}{\partial z}\left(\dfrac{\partial\gamma_{yz}}{\partial x} +\dfrac{\partial\gamma_{xz}}{\partial y}-\dfrac{\partial\gamma_{xy}}{\partial z}\right) =2\dfrac{\partial^2\varepsilon_z}{\partial x\partial y} \end{cases} $$
这些关系由几何方程消去位移得到。例如,第一式的左端为
$$ \frac{\partial^2}{\partial y^2}\frac{\partial w}{\partial z} +\frac{\partial^2}{\partial z^2}\frac{\partial v}{\partial y} =\frac{\partial^2}{\partial y\partial z} \left(\frac{\partial w}{\partial y}+\frac{\partial v}{\partial z}\right) =\frac{\partial^2\gamma_{yz}}{\partial y\partial z} $$
对第四式,先由几何方程组合得到
$$ -\frac{\partial\gamma_{yz}}{\partial x} +\frac{\partial\gamma_{xz}}{\partial y} +\frac{\partial\gamma_{xy}}{\partial z} =2\frac{\partial^2u}{\partial y\partial z} $$
再对 $x$ 求偏导,即得第四式。其余各式由坐标轮换得到。
以位移分量作为基本未知量求解,称为位移解法;以应力分量作为基本未知量求解,称为应力解法。
二、位移解法与拉梅方程
1、用位移表示应力
将几何方程代入物理方程,有
$$ \begin{aligned} \sigma_x&=\lambda\theta+2G\frac{\partial u}{\partial x},& \tau_{yz}&=G\left(\frac{\partial w}{\partial y}+\frac{\partial v}{\partial z}\right)\\ \sigma_y&=\lambda\theta+2G\frac{\partial v}{\partial y},& \tau_{xz}&=G\left(\frac{\partial u}{\partial z}+\frac{\partial w}{\partial x}\right)\\ \sigma_z&=\lambda\theta+2G\frac{\partial w}{\partial z},& \tau_{xy}&=G\left(\frac{\partial v}{\partial x}+\frac{\partial u}{\partial y}\right) \end{aligned} $$
其中
$$ \theta=\frac{\partial u}{\partial x}+\frac{\partial v}{\partial y}+\frac{\partial w}{\partial z} $$
2、拉梅方程的推导
将上述应力表达式代入第一条平衡方程,得到
$$ \lambda\frac{\partial\theta}{\partial x} +2G\frac{\partial^2u}{\partial x^2} +G\left(\frac{\partial^2v}{\partial x\partial y}+\frac{\partial^2u}{\partial y^2}\right) +G\left(\frac{\partial^2w}{\partial x\partial z}+\frac{\partial^2u}{\partial z^2}\right) +F_x=0 $$
利用
$$ \frac{\partial\theta}{\partial x} =\frac{\partial^2u}{\partial x^2} +\frac{\partial^2v}{\partial x\partial y} +\frac{\partial^2w}{\partial x\partial z} $$
将一个 $G\partial^2u/\partial x^2$ 与两个混合偏导数组合,余下的三项组成拉普拉斯算子
$$ \nabla^2=\frac{\partial^2}{\partial x^2}+\frac{\partial^2}{\partial y^2}+\frac{\partial^2}{\partial z^2} $$
从而第一式化为
$$ (\lambda+G)\frac{\partial\theta}{\partial x}+G\nabla^2u+F_x=0 $$
对其余两条平衡方程作同样处理,得到拉梅方程
$$ \begin{cases} (\lambda+G)\dfrac{\partial\theta}{\partial x}+G\nabla^2u+F_x=0\\[6pt] (\lambda+G)\dfrac{\partial\theta}{\partial y}+G\nabla^2v+F_y=0\\[6pt] (\lambda+G)\dfrac{\partial\theta}{\partial z}+G\nabla^2w+F_z=0 \end{cases} $$
动力问题的右端分别为 $\rho\ddot u,\rho\ddot v,\rho\ddot w$。其指标形式为
$$ (\lambda+G)u_{k,ki}+Gu_{i,kk}+F_i=\rho\ddot u_i $$
令位移向量 $\boldsymbol{U}=(u,v,w)$,体力向量 $\boldsymbol{F}=(F_x,F_y,F_z)$,则矢量形式为
$$ (\lambda+G)\nabla\theta+G\nabla^2\boldsymbol{U}+\boldsymbol{F} =\rho\frac{\partial^2\boldsymbol{U}}{\partial t^2},\qquad \theta=\nabla\cdot\boldsymbol{U} $$
静力问题取右端为零。
3、用位移表示边界条件
位移边界条件直接写为 $u=\bar u,v=\bar v,w=\bar w$。面力边界条件则须将应力替换为位移导数。
以 $x$ 方向为例,代入 $\bar f_x=\sigma_xl+\tau_{yx}m+\tau_{zx}n$,得
$$ \bar f_x=\lambda\theta l+2G\frac{\partial u}{\partial x}l +G\left(\frac{\partial u}{\partial y}+\frac{\partial v}{\partial x}\right)m +G\left(\frac{\partial u}{\partial z}+\frac{\partial w}{\partial x}\right)n $$
将 $2G(\partial u/\partial x)l$ 分成两项,按位移分量和求导方向分别组合,得到
$$ \begin{aligned} \bar f_x={}&\lambda\theta l +G\left(\frac{\partial u}{\partial x}l+\frac{\partial u}{\partial y}m+\frac{\partial u}{\partial z}n\right) +G\left(\frac{\partial u}{\partial x}l+\frac{\partial v}{\partial x}m+\frac{\partial w}{\partial x}n\right)\\ \bar f_y={}&\lambda\theta m +G\left(\frac{\partial v}{\partial x}l+\frac{\partial v}{\partial y}m+\frac{\partial v}{\partial z}n\right) +G\left(\frac{\partial u}{\partial y}l+\frac{\partial v}{\partial y}m+\frac{\partial w}{\partial y}n\right)\\ \bar f_z={}&\lambda\theta n +G\left(\frac{\partial w}{\partial x}l+\frac{\partial w}{\partial y}m+\frac{\partial w}{\partial z}n\right) +G\left(\frac{\partial u}{\partial z}l+\frac{\partial v}{\partial z}m+\frac{\partial w}{\partial z}n\right) \end{aligned} $$
其指标形式为
$$ \bar f_i=\lambda u_{k,k}n_i+Gu_{i,j}n_j+Gu_{j,i}n_j $$
位移解法归结为:在给定的位移或面力边界条件下求解拉梅方程,再由几何方程和物理方程恢复应变与应力。由于应变直接由位移求得,应变协调条件自动满足。
三、应力解法与应力协调方程
1、将物理方程代入应变协调方程
应力解法要求应力满足平衡微分方程,同时要求由物理方程得到的应变满足协调条件。考虑静力问题,并记正应力之和为
$$ \Theta=\sigma_x+\sigma_y+\sigma_z $$
于是物理方程可改写为
$$ \begin{aligned} \varepsilon_x&=\frac{1+\nu}E\sigma_x-\frac\nu E\Theta,& \gamma_{yz}&=\frac{2(1+\nu)}E\tau_{yz}\\ \varepsilon_y&=\frac{1+\nu}E\sigma_y-\frac\nu E\Theta,& \gamma_{xz}&=\frac{2(1+\nu)}E\tau_{xz}\\ \varepsilon_z&=\frac{1+\nu}E\sigma_z-\frac\nu E\Theta,& \gamma_{xy}&=\frac{2(1+\nu)}E\tau_{xy} \end{aligned} $$
代入第一条应变协调方程,并除以常数 $(1+\nu)/E$,得
$$ \frac{\partial^2\sigma_z}{\partial y^2} +\frac{\partial^2\sigma_y}{\partial z^2} -\frac\nu{1+\nu}\left(\frac{\partial^2\Theta}{\partial y^2} +\frac{\partial^2\Theta}{\partial z^2}\right) =2\frac{\partial^2\tau_{yz}}{\partial y\partial z} $$
代入第四条应变协调方程,并除以 $2(1+\nu)/E$,得
$$ \frac{\partial^2\sigma_x}{\partial y\partial z} -\frac\nu{1+\nu}\frac{\partial^2\Theta}{\partial y\partial z} =\frac{\partial}{\partial x}\left( -\frac{\partial\tau_{yz}}{\partial x} +\frac{\partial\tau_{xz}}{\partial y} +\frac{\partial\tau_{xy}}{\partial z}\right) $$
对 $x,y,z$ 作轮换,可得到其余四条关系。利用平衡方程,还可将这些关系化为更紧凑的形式。
2、正应力协调方程的化简
将 $y$ 方向平衡方程对 $y$ 求偏导,$z$ 方向平衡方程对 $z$ 求偏导,再相加,得到
$$ \frac{\partial^2\tau_{xy}}{\partial x\partial y} +\frac{\partial^2\tau_{xz}}{\partial x\partial z} +\frac{\partial^2\sigma_y}{\partial y^2} +\frac{\partial^2\sigma_z}{\partial z^2} +2\frac{\partial^2\tau_{yz}}{\partial y\partial z} +\frac{\partial F_y}{\partial y}+\frac{\partial F_z}{\partial z}=0 $$
另一方面,将 $x$ 方向平衡方程对 $x$ 求偏导,得
$$ \frac{\partial^2\tau_{xy}}{\partial x\partial y} +\frac{\partial^2\tau_{xz}}{\partial x\partial z} =-\frac{\partial^2\sigma_x}{\partial x^2}-\frac{\partial F_x}{\partial x} $$
代入前式,解出
$$ \begin{aligned} 2\frac{\partial^2\tau_{yz}}{\partial y\partial z} ={}&\frac{\partial^2\sigma_x}{\partial x^2} -\frac{\partial^2\sigma_y}{\partial y^2} -\frac{\partial^2\sigma_z}{\partial z^2} -\left(\frac{\partial F_x}{\partial x}+\frac{\partial F_y}{\partial y}+\frac{\partial F_z}{\partial z}\right) +2\frac{\partial F_x}{\partial x} \end{aligned} $$
记体力散度为
$$ D=\frac{\partial F_x}{\partial x}+\frac{\partial F_y}{\partial y}+\frac{\partial F_z}{\partial z} $$
将该表达式代回第一条应力形式的协调关系,利用
$$ \begin{aligned} &\frac{\partial^2\sigma_z}{\partial y^2} +\frac{\partial^2\sigma_y}{\partial z^2} +\frac{\partial^2\sigma_y}{\partial y^2} +\frac{\partial^2\sigma_z}{\partial z^2} -\frac{\partial^2\sigma_x}{\partial x^2}\\ &\qquad=\left(\frac{\partial^2}{\partial y^2}+\frac{\partial^2}{\partial z^2}\right)(\Theta-\sigma_x) -\frac{\partial^2\sigma_x}{\partial x^2}\\ &\qquad=\nabla^2\Theta-\frac{\partial^2\Theta}{\partial x^2}-\nabla^2\sigma_x \end{aligned} $$
得到
$$ \frac1{1+\nu}\nabla^2\Theta-\nabla^2\sigma_x -\frac1{1+\nu}\frac{\partial^2\Theta}{\partial x^2} =-D+2\frac{\partial F_x}{\partial x} $$
对 $x,y,z$ 轮换后,将三式相加。左端为
$$ \frac3{1+\nu}\nabla^2\Theta-\nabla^2\Theta -\frac1{1+\nu}\nabla^2\Theta =\frac{1-\nu}{1+\nu}\nabla^2\Theta $$
右端为 $-3D+2D=-D$,故
$$ \nabla^2\Theta=-\frac{1+\nu}{1-\nu}D $$
将其代回单个正应力关系,有
$$ -\frac{D}{1-\nu}-\nabla^2\sigma_x -\frac1{1+\nu}\frac{\partial^2\Theta}{\partial x^2} =-D+2\frac{\partial F_x}{\partial x} $$
移项后得到
$$ \nabla^2\sigma_x+\frac1{1+\nu}\frac{\partial^2\Theta}{\partial x^2} =-\frac\nu{1-\nu}D-2\frac{\partial F_x}{\partial x} $$
其余两个正应力方程由轮换得到。
3、切应力协调方程的化简
将 $y$ 方向平衡方程对 $z$ 求偏导,$z$ 方向平衡方程对 $y$ 求偏导,再相加,有
$$ \frac{\partial^2\tau_{xy}}{\partial x\partial z} +\frac{\partial^2\tau_{xz}}{\partial x\partial y} +\frac{\partial^2\sigma_y}{\partial y\partial z} +\frac{\partial^2\sigma_z}{\partial y\partial z} +\frac{\partial^2\tau_{yz}}{\partial z^2} +\frac{\partial^2\tau_{yz}}{\partial y^2} =-\left(\frac{\partial F_y}{\partial z}+\frac{\partial F_z}{\partial y}\right) $$
另一方面,第四条协调关系可写成
$$ \frac{\partial^2\sigma_x}{\partial y\partial z} -\frac\nu{1+\nu}\frac{\partial^2\Theta}{\partial y\partial z} =-\frac{\partial^2\tau_{yz}}{\partial x^2} +\frac{\partial^2\tau_{xz}}{\partial x\partial y} +\frac{\partial^2\tau_{xy}}{\partial x\partial z} $$
由此解出右端两个混合偏导数之和,代入前式,利用 $\sigma_x+\sigma_y+\sigma_z=\Theta$,得到
$$ \nabla^2\tau_{yz} +\left(1-\frac\nu{1+\nu}\right)\frac{\partial^2\Theta}{\partial y\partial z} =-\left(\frac{\partial F_y}{\partial z}+\frac{\partial F_z}{\partial y}\right) $$
所以
$$ \nabla^2\tau_{yz}+\frac1{1+\nu}\frac{\partial^2\Theta}{\partial y\partial z} =-\left(\frac{\partial F_z}{\partial y}+\frac{\partial F_y}{\partial z}\right) $$
其余两个切应力方程由轮换得到。
4、贝尔特拉米—米歇尔方程
六个应力协调方程合写为
$$ \begin{cases} \nabla^2\sigma_x+\dfrac1{1+\nu}\dfrac{\partial^2\Theta}{\partial x^2} =-\dfrac\nu{1-\nu}D-2\dfrac{\partial F_x}{\partial x}\\[6pt] \nabla^2\sigma_y+\dfrac1{1+\nu}\dfrac{\partial^2\Theta}{\partial y^2} =-\dfrac\nu{1-\nu}D-2\dfrac{\partial F_y}{\partial y}\\[6pt] \nabla^2\sigma_z+\dfrac1{1+\nu}\dfrac{\partial^2\Theta}{\partial z^2} =-\dfrac\nu{1-\nu}D-2\dfrac{\partial F_z}{\partial z}\\[6pt] \nabla^2\tau_{yz}+\dfrac1{1+\nu}\dfrac{\partial^2\Theta}{\partial y\partial z} =-\left(\dfrac{\partial F_z}{\partial y}+\dfrac{\partial F_y}{\partial z}\right)\\[6pt] \nabla^2\tau_{xz}+\dfrac1{1+\nu}\dfrac{\partial^2\Theta}{\partial x\partial z} =-\left(\dfrac{\partial F_x}{\partial z}+\dfrac{\partial F_z}{\partial x}\right)\\[6pt] \nabla^2\tau_{xy}+\dfrac1{1+\nu}\dfrac{\partial^2\Theta}{\partial x\partial y} =-\left(\dfrac{\partial F_y}{\partial x}+\dfrac{\partial F_x}{\partial y}\right) \end{cases} $$
这些方程称为贝尔特拉米—米歇尔方程,其本质是用应力表示的应变协调条件。其指标形式为
$$ \sigma_{ij,kk}+\frac1{1+\nu}\sigma_{kk,ij} =-\frac\nu{1-\nu}\delta_{ij}F_{k,k}-(F_{i,j}+F_{j,i}) $$
若体力各分量为空间常数,则所有体力导数为零,方程简化为
$$ \begin{aligned} \nabla^2\sigma_x+\frac1{1+\nu}\frac{\partial^2\Theta}{\partial x^2}&=0,& \nabla^2\tau_{yz}+\frac1{1+\nu}\frac{\partial^2\Theta}{\partial y\partial z}&=0\\ \nabla^2\sigma_y+\frac1{1+\nu}\frac{\partial^2\Theta}{\partial y^2}&=0,& \nabla^2\tau_{xz}+\frac1{1+\nu}\frac{\partial^2\Theta}{\partial x\partial z}&=0\\ \nabla^2\sigma_z+\frac1{1+\nu}\frac{\partial^2\Theta}{\partial z^2}&=0,& \nabla^2\tau_{xy}+\frac1{1+\nu}\frac{\partial^2\Theta}{\partial x\partial y}&=0 \end{aligned} $$
即
$$ \sigma_{ij,kk}+\frac1{1+\nu}\sigma_{kk,ij}=0 $$
应力解法归结为:在给定边界条件下,同时求解平衡微分方程和应力协调方程,再由物理方程求应变,并积分几何方程得到位移。纯面力条件可直接用应力表示;给定位移的边界条件则须在恢复位移时满足。
四、混合解法与状态空间方程
1、混合变量的选取
混合解法同时选取部分位移和部分应力作为基本未知量,将弹性力学方程改写成沿某一坐标方向的一阶状态方程。对于厚度方向为 $z$ 的板或分层结构,可选取三个位移 $u,v,w$ 和 $z$ 坐标面上的三个应力分量 $\tau_{xz},\tau_{yz},\sigma_z$。
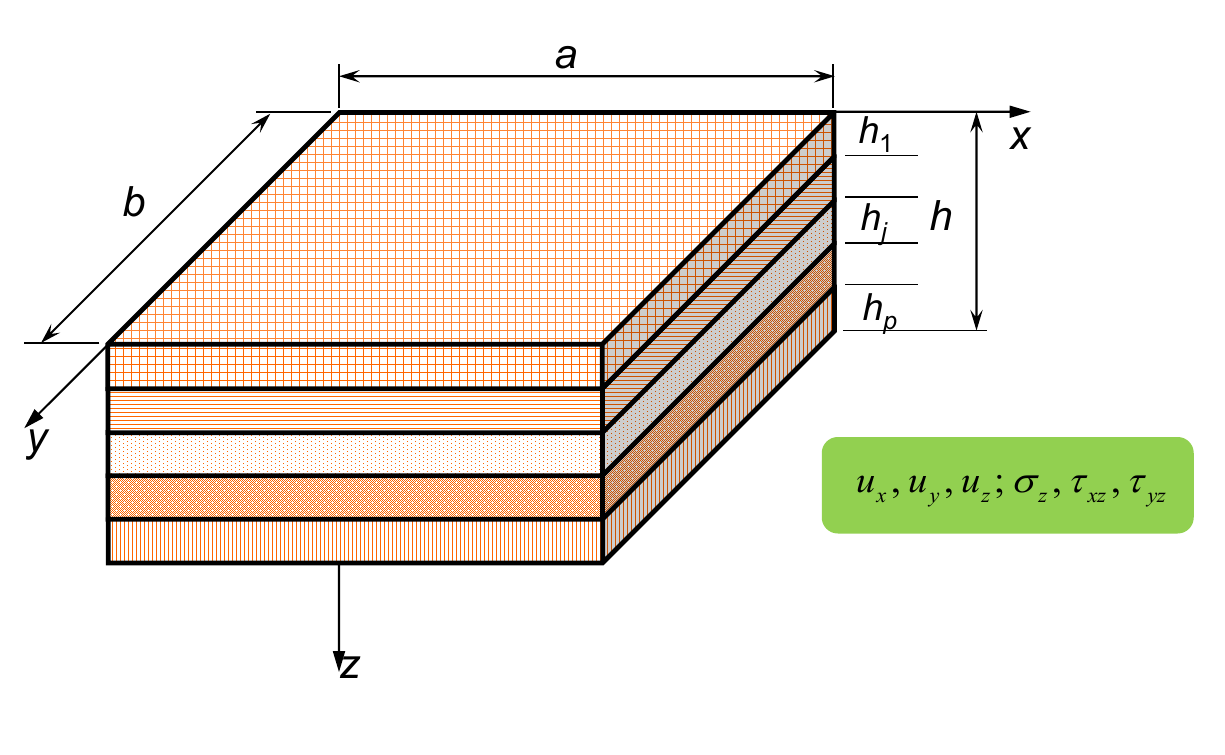
设板的面内尺寸为 $a,b$,总厚度为 $h$,共分为 $p$ 层,各层厚度为 $h_1,\ldots,h_p$,满足 $h=\sum_{j=1}^ph_j$。位移的分量记号 $u_x,u_y,u_z$ 分别对应 $u,v,w$。切变模量也可记为 $\mu$,即 $\mu=G$。
将基本未知量按如下顺序组成状态向量:
$$ \boldsymbol{\eta}=\begin{bmatrix}u&v&w&\tau_{xz}&\tau_{yz}&\sigma_z\end{bmatrix}^{\mathrm T} $$
其中前半部分为位移,后半部分为法线沿 $z$ 正方向的坐标面上的面力分量。三个面内应力 $\sigma_x,\sigma_y,\tau_{xy}$ 不作为独立状态变量,在求得状态向量后由输出方程恢复。
各均匀、各向同性层内分别应用相应的材料参数 $\lambda,\mu,\rho$。沿 $z$ 的一阶形式既可描述静力问题,也可保留惯性项描述动力问题。
2、位移与法向应力沿厚度方向的导数
由两个横向切应力的物理方程
$$ \tau_{xz}=\mu\left(\frac{\partial u}{\partial z}+\frac{\partial w}{\partial x}\right),\qquad \tau_{yz}=\mu\left(\frac{\partial v}{\partial z}+\frac{\partial w}{\partial y}\right) $$
直接解出
$$ \frac{\partial u}{\partial z}=\frac{\tau_{xz}}\mu-\frac{\partial w}{\partial x},\qquad \frac{\partial v}{\partial z}=\frac{\tau_{yz}}\mu-\frac{\partial w}{\partial y} $$
由法向应力表达式
$$ \sigma_z=\lambda\frac{\partial u}{\partial x} +\lambda\frac{\partial v}{\partial y} +(\lambda+2\mu)\frac{\partial w}{\partial z} $$
解出
$$ \frac{\partial w}{\partial z} =-\frac\lambda{\lambda+2\mu}\frac{\partial u}{\partial x} -\frac\lambda{\lambda+2\mu}\frac{\partial v}{\partial y} +\frac{\sigma_z}{\lambda+2\mu} $$
再由 $z$ 方向运动微分方程
$$ \frac{\partial\tau_{xz}}{\partial x} +\frac{\partial\tau_{yz}}{\partial y} +\frac{\partial\sigma_z}{\partial z}+F_z =\rho\frac{\partial^2w}{\partial t^2} $$
得到
$$ \frac{\partial\sigma_z}{\partial z} =\rho\frac{\partial^2w}{\partial t^2} -\frac{\partial\tau_{xz}}{\partial x} -\frac{\partial\tau_{yz}}{\partial y}-F_z $$
至此,$u,v,w,\sigma_z$ 沿 $z$ 的一阶导数均已用状态变量及其面内、时间导数表示。
3、横向切应力沿厚度方向的导数
为消去 $x,y$ 方向运动方程中的 $\sigma_x,\sigma_y,\tau_{xy}$,先将 $\partial w/\partial z$ 代入
$$ \sigma_x=(\lambda+2\mu)\frac{\partial u}{\partial x} +\lambda\frac{\partial v}{\partial y} +\lambda\frac{\partial w}{\partial z} $$
得到
$$ \sigma_x= \left(\lambda+2\mu-\frac{\lambda^2}{\lambda+2\mu}\right)\frac{\partial u}{\partial x} +\left(\lambda-\frac{\lambda^2}{\lambda+2\mu}\right)\frac{\partial v}{\partial y} +\frac\lambda{\lambda+2\mu}\sigma_z $$
其中两个系数分别化简为
$$ \lambda+2\mu-\frac{\lambda^2}{\lambda+2\mu} =\frac{(\lambda+2\mu)^2-\lambda^2}{\lambda+2\mu} =\frac{4\mu(\lambda+\mu)}{\lambda+2\mu} $$
$$ \lambda-\frac{\lambda^2}{\lambda+2\mu} =\frac{2\lambda\mu}{\lambda+2\mu} $$
对于 $\sigma_y$,交换 $x,y$ 和 $u,v$ 即可得到相应表达式;面内切应力为
$$ \tau_{xy}=\mu\left(\frac{\partial v}{\partial x}+\frac{\partial u}{\partial y}\right) $$
由 $x$ 方向运动方程解出
$$ \frac{\partial\tau_{xz}}{\partial z} =\rho\frac{\partial^2u}{\partial t^2} -\frac{\partial\sigma_x}{\partial x} -\frac{\partial\tau_{xy}}{\partial y}-F_x $$
代入消元后的应力表达式,并利用层内材料参数为常量,有
$$ \begin{aligned} \frac{\partial\tau_{xz}}{\partial z} ={}&\rho\frac{\partial^2u}{\partial t^2} -\frac{4\mu(\lambda+\mu)}{\lambda+2\mu}\frac{\partial^2u}{\partial x^2} -\mu\frac{\partial^2u}{\partial y^2}\\ &-\left(\frac{2\lambda\mu}{\lambda+2\mu}+\mu\right) \frac{\partial^2v}{\partial x\partial y} -\frac\lambda{\lambda+2\mu}\frac{\partial\sigma_z}{\partial x}-F_x \end{aligned} $$
混合偏导数的系数为
$$ \frac{2\lambda\mu}{\lambda+2\mu}+\mu =\frac{\mu(3\lambda+2\mu)}{\lambda+2\mu} $$
因此
$$ \begin{aligned} \frac{\partial\tau_{xz}}{\partial z} ={}&\rho\frac{\partial^2u}{\partial t^2} -\frac{4\mu(\lambda+\mu)}{\lambda+2\mu}\frac{\partial^2u}{\partial x^2} -\mu\frac{\partial^2u}{\partial y^2}\\ &-\frac{\mu(3\lambda+2\mu)}{\lambda+2\mu}\frac{\partial^2v}{\partial x\partial y} -\frac\lambda{\lambda+2\mu}\frac{\partial\sigma_z}{\partial x}-F_x \end{aligned} $$
同样,由 $y$ 方向运动方程得到
$$ \begin{aligned} \frac{\partial\tau_{yz}}{\partial z} ={}&\rho\frac{\partial^2v}{\partial t^2} -\frac{\mu(3\lambda+2\mu)}{\lambda+2\mu}\frac{\partial^2u}{\partial x\partial y} -\mu\frac{\partial^2v}{\partial x^2}\\ &-\frac{4\mu(\lambda+\mu)}{\lambda+2\mu}\frac{\partial^2v}{\partial y^2} -\frac\lambda{\lambda+2\mu}\frac{\partial\sigma_z}{\partial y}-F_y \end{aligned} $$
这两式与前面的四式组成沿厚度方向的一阶状态方程组。
4、状态方程的矩阵形式
定义位移列向量、横截面面力分量列向量和体力列向量
$$ \boldsymbol{d}=\begin{bmatrix}u\\v\\w\end{bmatrix},\qquad \boldsymbol{s}=\begin{bmatrix}\tau_{xz}\\\tau_{yz}\\\sigma_z\end{bmatrix},\qquad \boldsymbol{F}=\begin{bmatrix}F_x\\F_y\\F_z\end{bmatrix},\qquad \boldsymbol{\eta}=\begin{bmatrix}\boldsymbol{d}\\\boldsymbol{s}\end{bmatrix} $$
为简化矩阵中的记号,令 $\partial_x=\partial/\partial x$、$\partial_y=\partial/\partial y$、$\partial_t^2=\partial^2/\partial t^2$,各微分算子均作用于其右侧的状态变量。状态方程写成
$$ \frac{\partial\boldsymbol{\eta}}{\partial z} =\begin{bmatrix}\boldsymbol{A}_{11}&\boldsymbol{A}_{12}\\ \boldsymbol{A}_{21}&\boldsymbol{A}_{22}\end{bmatrix}\boldsymbol{\eta} +\begin{bmatrix}\boldsymbol{0}\\-\boldsymbol{F}\end{bmatrix} $$
其中
$$ \boldsymbol{A}_{11}=\begin{bmatrix} 0&0&-\partial_x\\ 0&0&-\partial_y\\ -\dfrac\lambda{\lambda+2\mu}\partial_x&-\dfrac\lambda{\lambda+2\mu}\partial_y&0 \end{bmatrix},\qquad \boldsymbol{A}_{12}=\begin{bmatrix} 1/\mu&0&0\\ 0&1/\mu&0\\ 0&0&1/(\lambda+2\mu) \end{bmatrix} $$
$$ \boldsymbol{A}_{21}=\begin{bmatrix} \rho\partial_t^2-\dfrac{4\mu(\lambda+\mu)}{\lambda+2\mu}\partial_x^2-\mu\partial_y^2 &-\dfrac{\mu(3\lambda+2\mu)}{\lambda+2\mu}\partial_x\partial_y&0\\[5pt] -\dfrac{\mu(3\lambda+2\mu)}{\lambda+2\mu}\partial_x\partial_y &\rho\partial_t^2-\mu\partial_x^2-\dfrac{4\mu(\lambda+\mu)}{\lambda+2\mu}\partial_y^2&0\\[5pt] 0&0&\rho\partial_t^2 \end{bmatrix} $$
$$ \boldsymbol{A}_{22}=\begin{bmatrix} 0&0&-\dfrac\lambda{\lambda+2\mu}\partial_x\\ 0&0&-\dfrac\lambda{\lambda+2\mu}\partial_y\\ -\partial_x&-\partial_y&0 \end{bmatrix} $$
分块矩阵的各行依次对应 $u,v,w,\tau_{xz},\tau_{yz},\sigma_z$ 的 $z$ 导数。静力问题取 $\partial_t^2=0$;动力问题则同时保留时间依赖,并给出初始条件。
对于分层板,各层内分别建立状态方程。层间完全黏结且无界面集中力时,位移与同一坐标面上的面力分量连续,故
$$ \boldsymbol{\eta}(z_j^-)=\boldsymbol{\eta}(z_j^+) $$
这里 $z_j$ 为层间界面位置;上下表面的给定位移或给定面力条件,分别直接约束状态向量中的对应分量。
5、输出方程
状态方程求得 $u,v,w,\tau_{xz},\tau_{yz},\sigma_z$ 后,三个面内应力由
$$ \begin{aligned} \sigma_x={}&\frac{4\mu(\lambda+\mu)}{\lambda+2\mu}\frac{\partial u}{\partial x} +\frac{2\lambda\mu}{\lambda+2\mu}\frac{\partial v}{\partial y} +\frac\lambda{\lambda+2\mu}\sigma_z\\ \sigma_y={}&\frac{2\lambda\mu}{\lambda+2\mu}\frac{\partial u}{\partial x} +\frac{4\mu(\lambda+\mu)}{\lambda+2\mu}\frac{\partial v}{\partial y} +\frac\lambda{\lambda+2\mu}\sigma_z\\ \tau_{xy}={}&\mu\left(\frac{\partial v}{\partial x}+\frac{\partial u}{\partial y}\right) \end{aligned} $$
恢复。这三式称为输出方程。六个应力分量全部确定后,可由物理方程求应变。
以位移及其对应面力作为成对变量建立的一阶状态空间表述,也为辛弹性力学的求解体系提供了基础。
五、弹性力学的一般原理
1、叠加原理
在小变形线弹性条件下,几组荷载共同作用产生的总效应,等于各组荷载分别作用所产生效应的总和。这里的效应包括位移、应变和应力。
定理 对同一弹性体、同一材料参数及同一边界划分,若第 $a$ 组荷载及边界数据对应解为 $u_i^{(a)},\varepsilon_{ij}^{(a)},\sigma_{ij}^{(a)}$,则常数线性组合
$$ u_i=\sum_ac_au_i^{(a)},\qquad \varepsilon_{ij}=\sum_ac_a\varepsilon_{ij}^{(a)},\qquad \sigma_{ij}=\sum_ac_a\sigma_{ij}^{(a)} $$
对应于同样线性组合后的体力与边界数据。
证明
每组解满足$$ \sigma_{ij,j}^{(a)}+F_i^{(a)}=0,\qquad \varepsilon_{ij}^{(a)}=\frac12(u_{i,j}^{(a)}+u_{j,i}^{(a)}),\qquad \sigma_{ij}^{(a)}=\lambda\varepsilon_{kk}^{(a)}\delta_{ij}+2G\varepsilon_{ij}^{(a)} $$
将各式乘以 $c_a$ 后求和,由求导与求和可交换,有
$$ \sigma_{ij,j}+\sum_ac_aF_i^{(a)}=0 $$
$$ \varepsilon_{ij}=\frac12(u_{i,j}+u_{j,i}),\qquad \sigma_{ij}=\lambda\varepsilon_{kk}\delta_{ij}+2G\varepsilon_{ij} $$
在面力边界上,有
$$ \sigma_{ij}n_j=\sum_ac_a\sigma_{ij}^{(a)}n_j=\sum_ac_a\bar f_i^{(a)} $$
在位移边界上,有
$$ u_i=\sum_ac_a\bar u_i^{(a)} $$
因此组合后的场满足组合数据所对应的全部基本方程和边界条件。动力问题中,惯性项及初始条件同样为线性关系,结论仍成立。
叠加要求各组荷载的作用条件不因其他荷载引起的变形而改变。例如,杆件纵横弯曲中,横向荷载使杆件弯曲后,轴向荷载会产生附加弯矩;若考虑这种几何变化,便不能直接按上述线性叠加处理。
2、解的唯一性定理
定理 对小变形线弹性静力问题,若材料的应变能为正定二次型,则在给定体力以及第一类、第二类或第三类边界条件下,只要解存在,应力和应变均唯一。纯面力问题的位移可相差任意刚体位移;位移约束足以排除全部刚体运动时,位移也唯一。
证明
假设结论不成立。设同一体力、同一边界条件下存在两组解,以 $'$、$''$ 区分。将两组解相减,并将差值仍记为无上标的量:$$ u=u'-u'',\qquad v=v'-v'',\qquad w=w'-w'' $$
$$ \varepsilon_{ij}=\varepsilon_{ij}'-\varepsilon_{ij}'',\qquad \sigma_{ij}=\sigma_{ij}'-\sigma_{ij}'' $$
由线性关系,差值仍满足几何方程和物理方程。两组平衡方程相减,体力消去,得
$$ \sigma_{ij,j}=0 $$
第一类问题的差值面力在全部边界上为零;第二类问题的差值位移在全部边界上为零;第三类问题满足
$$ \sigma_{ij}n_j=0\quad\text{在 }S_\sigma\text{ 上},\qquad u_i=0\quad\text{在 }S_u\text{ 上} $$
因而三种情况下,边界上面力与对应位移的乘积积分均为零。将差值场的外力与位移乘积积分记为 $W$,有
$$ W=\iiint_VF_iu_i\,\mathrm dV+\iint_S\bar f_iu_i\,\mathrm dS=0 $$
这里差值体力为零,$W$ 是终值载荷与位移的乘积积分;线性比例加载时的实际外力功为 $W/2$。
用 $F_i=-\sigma_{ij,j}$、$\bar f_i=\sigma_{ij}n_j$ 代入,并使用高斯公式:
$$ \begin{aligned} W&=-\iiint_V\sigma_{ij,j}u_i\,\mathrm dV +\iint_S\sigma_{ij}n_ju_i\,\mathrm dS\\ &=-\iiint_V\sigma_{ij,j}u_i\,\mathrm dV +\iiint_V(\sigma_{ij}u_i)_{,j}\,\mathrm dV\\ &=\iiint_V\sigma_{ij}u_{i,j}\,\mathrm dV \end{aligned} $$
利用应力对称性,有
$$ \sigma_{ij}u_{i,j} =\frac12\sigma_{ij}(u_{i,j}+u_{j,i}) =\sigma_{ij}\varepsilon_{ij} $$
因而
$$ \begin{aligned} W&=\iiint_V\left( \sigma_x\varepsilon_x+\sigma_y\varepsilon_y+\sigma_z\varepsilon_z +\tau_{yz}\gamma_{yz}+\tau_{xz}\gamma_{xz}+\tau_{xy}\gamma_{xy} \right)\mathrm dV\\ &=2\iiint_Vv_\varepsilon\,\mathrm dV=0 \end{aligned} $$
其中 $v_\varepsilon=\tfrac12\sigma_{ij}\varepsilon_{ij}$ 为应变能密度。对各向同性材料,定义偏应变 $e_{ij}=\varepsilon_{ij}-\tfrac13\theta\delta_{ij}$,则
$$ v_\varepsilon=\frac\lambda2\theta^2+G\varepsilon_{ij}\varepsilon_{ij} =G e_{ij}e_{ij}+\frac12\left(\lambda+\frac{2G}{3}\right)\theta^2 $$
当 $G>0$、$\lambda+2G/3>0$,即 $E>0$、$-1<\nu<1/2$ 时,该二次型正定。由于连续的非负应变能密度积分为零,故各点都有 $v_\varepsilon=0$,于是
$$ \varepsilon_x=\varepsilon_y=\varepsilon_z =\gamma_{yz}=\gamma_{xz}=\gamma_{xy}=0 $$
再由物理方程,所有应力分量也为零。因此两组解的应力与应变完全相等。
对位移差,零应变条件为 $u_{i,j}+u_{j,i}=0$。将这一条件分别求导并组合,有
$$ \begin{aligned} 2u_{i,jk} &=(u_{i,j}+u_{j,i})_{,k} +(u_{i,k}+u_{k,i})_{,j} -(u_{j,k}+u_{k,j})_{,i}=0 \end{aligned} $$
故在连通物体内,位移差为坐标的一次函数,其梯度为反对称常矩阵。可写成
$$ u=qz-ry+a,\qquad v=rx-pz+b,\qquad w=py-qx+c $$
其中 $a,b,c$ 为刚体平移参数,$p,q,r$ 为无穷小刚体转动参数。纯面力边界不限制这些参数,因此位移仅在刚体运动意义下唯一;若位移边界足以排除全部刚体运动,则六个参数均为零,位移也唯一。
唯一性定理为逆解法和半逆解法提供了依据。
逆解法是先给出一组满足全部基本方程的应力或位移,再根据物体的形状和边界,求出与该场相对应的面力或位移条件。由唯一性定理,该场就是这些条件下的解。
半逆解法是依据物体的几何形状、受力特点或已有力学结果,先假定位移或应力的一部分分量或函数形式,再由基本方程求其余各量,最后确定待定参数并满足边界条件。也可先假定全部分量的形式,再逐项检验基本方程和边界条件。
上述证明以线性理论中应变能的正定性为基础。涉及初应力及其几何效应时,须针对相应模型重新讨论唯一性。
3、圣维南原理
(1)局部平衡力系的影响
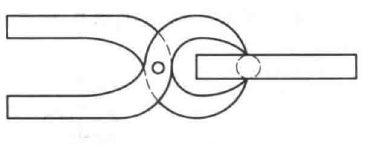
圣维南原理也称局部性原理:若在物体的一小部分边界上作用一个平衡力系,其引起的应力影响主要集中在作用区域附近,在距离该区域足够远处,影响迅速减小。
例如,用钳子夹持直杆时,接触区域上的作用力组成局部平衡力系,明显的应力变化集中在夹持处附近。
(2)静力等效载荷与放松边界条件
实际问题中,局部边界上的面力详细分布有时无法确定,只能给出其主矢量和主矩。设该局部边界为 $S_0$,相对于同一取矩点,面力主矢量和主矩分别为
$$ \boldsymbol{R}=\iint_{S_0}\bar{\boldsymbol{f}}\,\mathrm dS,\qquad \boldsymbol{M}=\iint_{S_0}\boldsymbol{r}\times\bar{\boldsymbol{f}}\,\mathrm dS $$
若以另一组面力 $\bar{\boldsymbol{f}}^{\,*}$ 代替,并保持主矢量和主矩相同,则两组面力之差
$$ \Delta\bar{\boldsymbol{f}}=\bar{\boldsymbol{f}}^{\,*}-\bar{\boldsymbol{f}} $$
满足
$$ \iint_{S_0}\Delta\bar{\boldsymbol{f}}\,\mathrm dS=\boldsymbol{0},\qquad \iint_{S_0}\boldsymbol{r}\times\Delta\bar{\boldsymbol{f}}\,\mathrm dS=\boldsymbol{0} $$
因此,载荷差构成局部平衡力系。由叠加原理,两种加载方式所得应力场之差,就是该平衡力系产生的应力场;再由圣维南原理,该差异主要影响加载区附近。
由此,圣维南原理也可表述为:将局部边界上的面力替换为与其静力等效的另一组面力,近处应力分布可能明显改变,远处应力分布所受影响较小。
只要求主矢量和主矩相同,而不要求逐点满足面力分布的条件,称为放松边界条件。对于一般实体,受影响区域的尺度通常与载荷作用区域的尺度相当;这一判断用于远离局部加载区域的近似分析。
(3)薄壁构件中的应用
对薄壁杆件,局部作用区域的尺度应结合壁厚判断,不能仅以整个截面上的主矢量和主矩为零,就判定影响局限于端部。
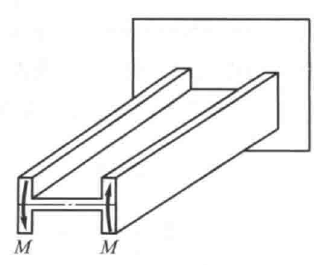
工字梁端部两个翼缘上作用大小相等、方向相反的力偶 $M$ 时,整个截面的合力和合力矩均可为零,但该载荷构成双力矩,可引起明显的翘曲及弯扭效应。此时不能把整个截面视为对壁厚而言足够局部的作用区域,载荷影响也可能沿构件传播较远。
正文已读完