流体的运动方程
老官童鞋gogo · 2026-10-17
一、积分形式的运动方程
1、动量定律与流体系统的动量
对于由确定流体质点组成的流体系统,其总动量的时间变化率等于作用在系统上的体积力与表面力之和。将这一动量定律写成流体运动的数学表达式,即得到运动方程,也称动量方程。
记密度为 $\rho$,速度为 $\boldsymbol{V}=u\boldsymbol{i}+v\boldsymbol{j}+w\boldsymbol{k}$,时间为 $t$。同一流体系统在 $t$ 时刻所占的体积为 $\tau(t)$,微元体积 $\mathrm{d}\tau$ 内的质量及动量分别为
$$ \mathrm{d}m=\rho\,\mathrm{d}\tau,\qquad \mathrm{d}\boldsymbol{k}=\boldsymbol{V}\,\mathrm{d}m=\rho\boldsymbol{V}\,\mathrm{d}\tau $$
因此,系统的总动量为
$$ \boldsymbol{k}(t)=\int_{\tau(t)}\rho\boldsymbol{V}\,\mathrm{d}\tau $$
记 $\boldsymbol{f}$ 为单位质量流体所受的体积力,$\boldsymbol{p}_{\boldsymbol{n}}$ 为外法向为 $\boldsymbol{n}$ 的面上的应力矢量。若系统与固定控制体 $\tau$ 在所考察时刻重合,控制面的封闭边界为 $A$,则此时的体积力与表面力分别为
$$ \boldsymbol{F}_{\mathrm{vol}}=\int_\tau\rho\boldsymbol{f}\,\mathrm{d}\tau,\qquad \boldsymbol{F}_{\mathrm{surf}}=\oiint_A\boldsymbol{p}_{\boldsymbol{n}}\,\mathrm{d}A $$
由动量定理,得
$$ \frac{\mathrm{D}\boldsymbol{k}}{\mathrm{D}t} =\boldsymbol{F}_{\mathrm{vol}}+\boldsymbol{F}_{\mathrm{surf}} $$
即
$$ \frac{\mathrm{D}}{\mathrm{D}t}\int_{\tau(t)}\rho\boldsymbol{V}\,\mathrm{d}\tau =\int_\tau\rho\boldsymbol{f}\,\mathrm{d}\tau +\oiint_A\boldsymbol{p}_{\boldsymbol{n}}\,\mathrm{d}A $$
对系统动量应用体积分的随体导数公式,由
$$ \frac{\mathrm{D}}{\mathrm{D}t}\int_{\tau(t)}\rho\boldsymbol{V}\,\mathrm{d}\tau =\frac{\partial}{\partial t}\int_\tau\rho\boldsymbol{V}\,\mathrm{d}\tau +\oiint_A\rho\boldsymbol{V}(\boldsymbol{V}\cdot\boldsymbol{n})\,\mathrm{d}A $$
代入动量定律,得到积分形式的运动方程
$$ \frac{\partial}{\partial t}\int_\tau\rho\boldsymbol{V}\,\mathrm{d}\tau +\oiint_A\rho\boldsymbol{V}(\boldsymbol{V}\cdot\boldsymbol{n})\,\mathrm{d}A =\int_\tau\rho\boldsymbol{f}\,\mathrm{d}\tau +\oiint_A\boldsymbol{p}_{\boldsymbol{n}}\,\mathrm{d}A $$
左端第一项为固定控制体内的动量局部变化率,第二项为单位时间通过控制面的动量净流出量;右端为控制体所受的合外力。
在面积元 $\mathrm{d}A$ 上,$\rho(\boldsymbol{V}\cdot\boldsymbol{n})\mathrm{d}A$ 是带符号的质量流量,乘以单位质量所具有的动量 $\boldsymbol{V}$,即得到该面元的动量通量。外法向约定使流入部分带负号,流出部分带正号。
该积分形式习惯上称为动量方程或动量定理,可用于分析控制体的总体受力与动量输运,不要求控制体内所有物理量处处连续。
实际应用常用于定常流动中,固定控制体内的动量不随时间变化,故
$$ \frac{\partial}{\partial t}\int_\tau\rho\boldsymbol{V}\,\mathrm{d}\tau=0 $$
运动方程化为
$$ \oiint_A\rho\boldsymbol{V}(\boldsymbol{V}\cdot\boldsymbol{n})\,\mathrm{d}A =\int_\tau\rho\boldsymbol{f}\,\mathrm{d}\tau +\oiint_A\boldsymbol{p}_{\boldsymbol{n}}\,\mathrm{d}A $$
即单位时间内净流出控制体的动量等于作用在控制体上的合外力。
二、微分形式的运动方程
1、微元控制体分析法
在连续可微的流场中,取边长为 $\mathrm{d}x,\mathrm{d}y,\mathrm{d}z$ 的直角六面体微元,其体积及质量为
$$ \mathrm{d}\tau=\mathrm{d}x\,\mathrm{d}y\,\mathrm{d}z,\qquad \mathrm{d}m=\rho\,\mathrm{d}\tau $$
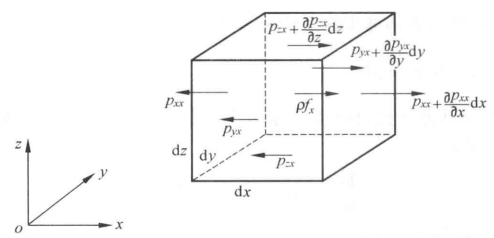
记应力分量为 $p_{ij}$,第一个下标表示受力面的法向,第二个下标表示力的分量方向。例如,$p_{yx}$ 表示法向沿 $y$ 的面上的 $x$ 向应力。相对两面上的应力差,采用一阶泰勒展开计算。
沿 $x$ 方向,法向分别为 $-\boldsymbol{i}$ 与 $\boldsymbol{i}$ 的两个面所受合力的 $x$ 分量为
$$ \begin{aligned} \mathrm{d}F_x^{(x)} &=\left[p_{xx}+\frac{\partial p_{xx}}{\partial x}\,\mathrm{d}x\right]\mathrm{d}y\,\mathrm{d}z -p_{xx}\,\mathrm{d}y\,\mathrm{d}z\\ &=\frac{\partial p_{xx}}{\partial x}\,\mathrm{d}\tau \end{aligned} $$
同理,另外两对面所受合力的 $x$ 分量分别为
$$ \mathrm{d}F_x^{(y)}=\frac{\partial p_{yx}}{\partial y}\,\mathrm{d}\tau,\qquad \mathrm{d}F_x^{(z)}=\frac{\partial p_{zx}}{\partial z}\,\mathrm{d}\tau $$
若 $\boldsymbol{f}=f_x\boldsymbol{i}+f_y\boldsymbol{j}+f_z\boldsymbol{k}$,则体积力的 $x$ 分量为 $\rho f_x\mathrm{d}\tau$。因此,微元所受合力的 $x$ 分量为
$$ \mathrm{d}F_x =\left(\rho f_x+\frac{\partial p_{xx}}{\partial x} +\frac{\partial p_{yx}}{\partial y} +\frac{\partial p_{zx}}{\partial z}\right)\mathrm{d}\tau $$
流体质点的 $x$ 向加速度为 $\mathrm{D}u/\mathrm{D}t$。由牛顿第二定律,得
$$ \rho\,\mathrm{d}\tau\frac{\mathrm{D}u}{\mathrm{D}t} =\left(\rho f_x+\frac{\partial p_{xx}}{\partial x} +\frac{\partial p_{yx}}{\partial y} +\frac{\partial p_{zx}}{\partial z}\right)\mathrm{d}\tau $$
除以微元体积,并令微元尺度趋于零,得到
$$ \rho\frac{\mathrm{D}u}{\mathrm{D}t} =\rho f_x+\frac{\partial p_{xx}}{\partial x} +\frac{\partial p_{yx}}{\partial y} +\frac{\partial p_{zx}}{\partial z} $$
对 $y,z$ 方向作相同分析,得
$$ \begin{aligned} \rho\frac{\mathrm{D}v}{\mathrm{D}t} &=\rho f_y+\frac{\partial p_{xy}}{\partial x} +\frac{\partial p_{yy}}{\partial y} +\frac{\partial p_{zy}}{\partial z}\\ \rho\frac{\mathrm{D}w}{\mathrm{D}t} &=\rho f_z+\frac{\partial p_{xz}}{\partial x} +\frac{\partial p_{yz}}{\partial y} +\frac{\partial p_{zz}}{\partial z} \end{aligned} $$
记 $(x_1,x_2,x_3)=(x,y,z)$、$(u_1,u_2,u_3)=(u,v,w)$,并约定重复指标对 $1,2,3$ 求和,则运动方程的笛卡儿指标形式为
$$ \rho\frac{\mathrm{D}u_i}{\mathrm{D}t} =\rho f_i+\frac{\partial p_{ji}}{\partial x_j},\qquad i=1,2,3 $$
记应力张量为 $\boldsymbol{P}=(p_{ij})$,三个正坐标面上的应力矢量分别为
$$ \begin{aligned} \boldsymbol{p}_x&=p_{xx}\boldsymbol{i}+p_{xy}\boldsymbol{j}+p_{xz}\boldsymbol{k}\\ \boldsymbol{p}_y&=p_{yx}\boldsymbol{i}+p_{yy}\boldsymbol{j}+p_{yz}\boldsymbol{k}\\ \boldsymbol{p}_z&=p_{zx}\boldsymbol{i}+p_{zy}\boldsymbol{j}+p_{zz}\boldsymbol{k} \end{aligned} $$
按上述下标约定,应力张量的散度为
$$ \nabla\cdot\boldsymbol{P} =\frac{\partial\boldsymbol{p}_x}{\partial x} +\frac{\partial\boldsymbol{p}_y}{\partial y} +\frac{\partial\boldsymbol{p}_z}{\partial z} $$
因此,运动方程的矢量形式为
$$ \rho\frac{\mathrm{D}\boldsymbol{V}}{\mathrm{D}t} =\rho\boldsymbol{f}+\nabla\cdot\boldsymbol{P} $$
各项均为单位体积流体对应的力,分别表示惯性、体积力和表面力的贡献。
2、有限控制体分析法
对系统动量应用雷诺第二输运方程,得
$$ \frac{\mathrm{D}}{\mathrm{D}t}\int_{\tau(t)}\rho\boldsymbol{V}\,\mathrm{d}\tau =\int_\tau\rho\frac{\mathrm{D}\boldsymbol{V}}{\mathrm{D}t}\,\mathrm{d}\tau $$
应力矢量满足 $(\boldsymbol{p}_{\boldsymbol{n}})_i=n_jp_{ji}$。逐分量应用高斯公式,有
$$ \oiint_A n_jp_{ji}\,\mathrm{d}A =\int_\tau\frac{\partial p_{ji}}{\partial x_j}\,\mathrm{d}\tau $$
即
$$ \oiint_A\boldsymbol{p}_{\boldsymbol{n}}\,\mathrm{d}A =\int_\tau\nabla\cdot\boldsymbol{P}\,\mathrm{d}\tau $$
将两式代入系统的动量方程,得到
$$ \int_\tau\left(\rho\frac{\mathrm{D}\boldsymbol{V}}{\mathrm{D}t} -\rho\boldsymbol{f}-\nabla\cdot\boldsymbol{P}\right)\mathrm{d}\tau=0 $$
由于被积函数连续,且控制体 $\tau$ 可任意选取,因此被积函数在各点均为零,得到
$$ \rho\frac{\mathrm{D}\boldsymbol{V}}{\mathrm{D}t} =\rho\boldsymbol{f}+\nabla\cdot\boldsymbol{P} $$
3、兰姆-葛罗米柯型运动方程
速度的随体导数为
$$ \frac{\mathrm{D}\boldsymbol{V}}{\mathrm{D}t} =\frac{\partial\boldsymbol{V}}{\partial t} +(\boldsymbol{V}\cdot\nabla)\boldsymbol{V} $$
记 $V^2=\boldsymbol{V}\cdot\boldsymbol{V}$,涡量 $\boldsymbol{\omega}=\nabla\times\boldsymbol{V}$。对流加速度可写成
$$ (\boldsymbol{V}\cdot\nabla)\boldsymbol{V} =\nabla\left(\frac{V^2}{2}\right)+\boldsymbol{\omega}\times\boldsymbol{V} $$
例如,右端的 $x$ 分量为
$$ \begin{aligned} \frac{\partial}{\partial x}\left(\frac{u^2+v^2+w^2}{2}\right) +(\boldsymbol{\omega}\times\boldsymbol{V})_x &=u\frac{\partial u}{\partial x}+v\frac{\partial v}{\partial x}+w\frac{\partial w}{\partial x}\\ &\quad+w\left(\frac{\partial u}{\partial z}-\frac{\partial w}{\partial x}\right) -v\left(\frac{\partial v}{\partial x}-\frac{\partial u}{\partial y}\right)\\ &=u\frac{\partial u}{\partial x}+v\frac{\partial u}{\partial y}+w\frac{\partial u}{\partial z} \end{aligned} $$
另两个分量同理。将该恒等式代入运动方程,并除以密度,得
$$ \frac{\partial\boldsymbol{V}}{\partial t} +\nabla\left(\frac{V^2}{2}\right) +\boldsymbol{\omega}\times\boldsymbol{V} =\boldsymbol{f}+\frac{1}{\rho}\nabla\cdot\boldsymbol{P} $$
这就是兰姆-葛罗米柯型运动方程。它将涡量显式引入方程,便于分析流动的有旋性,以及沿流线的运动关系。
三、黏性流体的本构方程
1、一维平行剪切流动
本构方程描述应力张量 $\boldsymbol{P}$ 与应变率张量 $\boldsymbol{E}$ 之间的关系。记 $\boldsymbol{E}=(\varepsilon_{ij})$,其分量为
$$ \varepsilon_{ij} =\frac{1}{2}\left(\frac{\partial u_i}{\partial x_j} +\frac{\partial u_j}{\partial x_i}\right) $$
对于简单的一维平行剪切流动 $u=u(y)$、$v=w=0$,牛顿黏性定律给出
$$ p_{yx}=\mu\frac{\mathrm{d}u}{\mathrm{d}y} $$
其中 $\mu$ 为动力黏度。由于
$$ \varepsilon_{yx} =\frac{1}{2}\left(\frac{\partial v}{\partial x} +\frac{\partial u}{\partial y}\right) =\frac{1}{2}\frac{\mathrm{d}u}{\mathrm{d}y} $$
故切应力与应变率的关系可写为
$$ p_{yx}=2\mu\varepsilon_{yx} $$
课件在牛顿流体的运动场中,一点上的切应力于切应变率成正比,比例系数为 $2\mu$,这在实验上被证实。
2、粘性流体一般流动
对于粘性流体作任意运动的情况,斯托克斯(Stokes)作出了三个假设:应力张量与应变率张量成线性关系,即应力与变形速度之间成线性关系;这种线性关系在流体中是各向同性的;当流体静止时,应变率为零,流体中的应力就是各向等值的静压强。
在上述假设下,可以得到 $\boldsymbol{P,E}$ 的一般关系。记二阶单位张量为 $\boldsymbol{I}$,则线性本构关系可写为
$$ \boldsymbol{P}=a\boldsymbol{E}+b\boldsymbol{I} $$
其中 $a,b$ 为标量。比较非对角分量 $p_{yx}=a\varepsilon_{yx}$ 与牛顿黏性定律,得到
$$ a=2\mu $$
因此
$$ \boldsymbol{P}=2\mu\boldsymbol{E}+b\boldsymbol{I} $$
三个对角分量分别为
$$ \begin{aligned} p_{xx}&=2\mu\frac{\partial u}{\partial x}+b\\ p_{yy}&=2\mu\frac{\partial v}{\partial y}+b\\ p_{zz}&=2\mu\frac{\partial w}{\partial z}+b \end{aligned} $$
将三式相加,得到
$$ p_{xx}+p_{yy}+p_{zz} =2\mu\left(\frac{\partial u}{\partial x} +\frac{\partial v}{\partial y} +\frac{\partial w}{\partial z}\right)+3b =2\mu\nabla\cdot\boldsymbol{V}+3b $$
采用平均正应力的负值表示压强 $p$,即
$$ p=-\frac{1}{3}(p_{xx}+p_{yy}+p_{zz}) $$
从而
$$ \begin{aligned} 3b&=-3p-2\mu\nabla\cdot\boldsymbol{V}\\ b&=-p-\frac{2}{3}\mu\nabla\cdot\boldsymbol{V} \end{aligned} $$
代回本构关系,得到广义牛顿黏性定律
$$ \boldsymbol{P} =-p\boldsymbol{I}+2\mu\boldsymbol{E} -\frac{2}{3}\mu(\nabla\cdot\boldsymbol{V})\boldsymbol{I} $$
若将 $p$ 同时解释为热力学压强,则这里采用了斯托克斯假设,即体积黏度取零,使平均正应力的负值与热力学压强相等。
在直角坐标系中,本构方程展开为
$$ \begin{aligned} p_{xx}=-p+2\mu\frac{\partial u}{\partial x} -\frac{2}{3}\mu\nabla\cdot\boldsymbol{V}\\ p_{yy}=-p+2\mu\frac{\partial v}{\partial y} -\frac{2}{3}\mu\nabla\cdot\boldsymbol{V}\\ p_{zz}=-p+2\mu\frac{\partial w}{\partial z} -\frac{2}{3}\mu\nabla\cdot\boldsymbol{V}\\ p_{xy}=p_{yx}=\mu\left(\frac{\partial u}{\partial y}+\frac{\partial v}{\partial x}\right)\\ p_{xz}=p_{zx}=\mu\left(\frac{\partial u}{\partial z}+\frac{\partial w}{\partial x}\right)\\ p_{yz}=p_{zy}=\mu\left(\frac{\partial v}{\partial z}+\frac{\partial w}{\partial y}\right) \end{aligned} $$
记克罗内克符号为 $\delta_{ij}$,其中 $i=j$ 时取 $1$,$i\ne j$ 时取 $0$。由于
$$ \varepsilon_{kk} =\frac{\partial u_k}{\partial x_k} =\nabla\cdot\boldsymbol{V} $$
本构方程的指标形式为
$$ p_{ij}=-p\delta_{ij} +2\mu\left(\varepsilon_{ij}-\frac{1}{3}\varepsilon_{kk}\delta_{ij}\right) $$
将应力分解为压强部分与黏性部分,记黏性应力张量为 $\boldsymbol{\tau}$,则
$$ \boldsymbol{P}=-p\boldsymbol{I}+\boldsymbol{\tau} $$
其中
$$ \boldsymbol{\tau} =2\mu\boldsymbol{E} -\frac{2}{3}\mu(\nabla\cdot\boldsymbol{V})\boldsymbol{I} $$
对三个对角分量求和,有
$$ \tau_{xx}+\tau_{yy}+\tau_{zz} =2\mu\nabla\cdot\boldsymbol{V} -\frac{2}{3}\mu(\nabla\cdot\boldsymbol{V})\times3=0 $$
因此,在上述压强约定下,$\boldsymbol{\tau}$ 为偏应力张量,也称黏性切应力张量。它既可含切向分量,也可含和为零的附加法向分量。
四、黏性流体的运动微分方程
1、一般形式
将牛顿流体的本构关系代入运动方程
$$ \rho\frac{\mathrm{D}\boldsymbol{V}}{\mathrm{D}t} =\rho\boldsymbol{f}+\nabla\cdot\boldsymbol{P} $$
得到
$$ \rho\frac{\mathrm{D}\boldsymbol{V}}{\mathrm{D}t} =\rho\boldsymbol{f} -\nabla\cdot(p\boldsymbol{I}) +2\nabla\cdot(\mu\boldsymbol{E}) -\frac{2}{3}\nabla\cdot\left[\mu(\nabla\cdot\boldsymbol{V})\boldsymbol{I}\right] $$
对于任意标量场 $q$,由单位张量的分量为常数,得
$$ \bigl[\nabla\cdot(q\boldsymbol{I})\bigr]_i =\frac{\partial(q\delta_{ji})}{\partial x_j} =\frac{\partial q}{\partial x_i} $$
因此
$$ \nabla\cdot(p\boldsymbol{I})=\nabla p $$
以及
$$ \nabla\cdot\left[\mu(\nabla\cdot\boldsymbol{V})\boldsymbol{I}\right] =\nabla\left(\mu\nabla\cdot\boldsymbol{V}\right) $$
运动方程化为
$$ \rho\frac{\mathrm{D}\boldsymbol{V}}{\mathrm{D}t} =\rho\boldsymbol{f}-\nabla p +2\nabla\cdot(\mu\boldsymbol{E}) -\frac{2}{3}\nabla\left(\mu\nabla\cdot\boldsymbol{V}\right) $$
这是允许黏度随位置变化的纳维-斯托克斯方程。其指标形式为
$$ \rho\frac{\mathrm{D}u_i}{\mathrm{D}t} =\rho f_i-\frac{\partial p}{\partial x_i} +\frac{\partial}{\partial x_j} \left[\mu\left(\frac{\partial u_i}{\partial x_j} +\frac{\partial u_j}{\partial x_i}\right)\right] -\frac{2}{3}\frac{\partial}{\partial x_i} \left(\mu\frac{\partial u_k}{\partial x_k}\right) $$
2、黏度均匀的形式
若 $\mu$ 为常数,或仅随时间变化而在空间中均匀,则空间求导时可将 $\mu$ 提出。对黏性项逐分量展开:
$$ \begin{aligned} \bigl[2\nabla\cdot(\mu\boldsymbol{E})\bigr]_i &=\mu\frac{\partial}{\partial x_j} \left(\frac{\partial u_i}{\partial x_j} +\frac{\partial u_j}{\partial x_i}\right)\\ &=\mu\frac{\partial^2u_i}{\partial x_j\partial x_j} +\mu\frac{\partial^2u_j}{\partial x_j\partial x_i}\\ &=\mu\nabla^2u_i +\mu\frac{\partial}{\partial x_i} \left(\frac{\partial u_j}{\partial x_j}\right) \end{aligned} $$
其中交换混合偏导数的次序,要求速度分量具有相应的二阶连续偏导数。合并各分量,得到
$$ 2\nabla\cdot(\mu\boldsymbol{E}) =\mu\nabla^2\boldsymbol{V} +\mu\nabla(\nabla\cdot\boldsymbol{V}) $$
同时
$$ \frac{2}{3}\nabla\left(\mu\nabla\cdot\boldsymbol{V}\right) =\frac{2}{3}\mu\nabla(\nabla\cdot\boldsymbol{V}) $$
两项相减后,得到
$$ \rho\frac{\mathrm{D}\boldsymbol{V}}{\mathrm{D}t} =\rho\boldsymbol{f}-\nabla p +\mu\nabla^2\boldsymbol{V} +\frac{\mu}{3}\nabla(\nabla\cdot\boldsymbol{V}) $$
这就是黏度在空间中均匀时的可压缩流体纳维-斯托克斯方程。式中 $\nabla^2\boldsymbol{V}$ 表示各直角坐标分量的拉普拉斯算子组成的矢量。
3、不可压缩流体的纳维-斯托克斯方程
对于不可压缩流体,由连续性方程得
$$ \nabla\cdot\boldsymbol{V}=0 $$
若 $\mu$ 在空间中均匀,则运动方程进一步化为
$$ \rho\frac{\mathrm{D}\boldsymbol{V}}{\mathrm{D}t} =\rho\boldsymbol{f}-\nabla p+\mu\nabla^2\boldsymbol{V} $$
展开随体导数,得到
$$ \rho\left[\frac{\partial\boldsymbol{V}}{\partial t} +(\boldsymbol{V}\cdot\nabla)\boldsymbol{V}\right] =\rho\boldsymbol{f}-\nabla p+\mu\nabla^2\boldsymbol{V} $$
在直角坐标系中,三个分量分别为
$$ \begin{aligned} \rho\left(\frac{\partial u}{\partial t} +u\frac{\partial u}{\partial x} +v\frac{\partial u}{\partial y} +w\frac{\partial u}{\partial z}\right) &=\rho f_x-\frac{\partial p}{\partial x} +\mu\left(\frac{\partial^2u}{\partial x^2} +\frac{\partial^2u}{\partial y^2} +\frac{\partial^2u}{\partial z^2}\right)\\ \rho\left(\frac{\partial v}{\partial t} +u\frac{\partial v}{\partial x} +v\frac{\partial v}{\partial y} +w\frac{\partial v}{\partial z}\right) &=\rho f_y-\frac{\partial p}{\partial y} +\mu\left(\frac{\partial^2v}{\partial x^2} +\frac{\partial^2v}{\partial y^2} +\frac{\partial^2v}{\partial z^2}\right)\\ \rho\left(\frac{\partial w}{\partial t} +u\frac{\partial w}{\partial x} +v\frac{\partial w}{\partial y} +w\frac{\partial w}{\partial z}\right) &=\rho f_z-\frac{\partial p}{\partial z} +\mu\left(\frac{\partial^2w}{\partial x^2} +\frac{\partial^2w}{\partial y^2} +\frac{\partial^2w}{\partial z^2}\right) \end{aligned} $$
相应的指标形式为
$$ \rho\left(\frac{\partial u_i}{\partial t} +u_j\frac{\partial u_i}{\partial x_j}\right) =\rho f_i-\frac{\partial p}{\partial x_i} +\mu\frac{\partial^2u_i}{\partial x_j\partial x_j},\qquad i=1,2,3 $$
不可压缩流体的纳维-斯托克斯方程简称 N-S 方程,与连续性方程 $\partial u_i/\partial x_i=0$ 联立使用。
[!NOTE]
2026年9月,OpenAI 宣布其未公开 AI 模型用约 88 小时证明了特定光滑外力下三维纳维-斯托克斯方程存在有限时间奇点(千禧年难题命题 C/D ),并经 Lean 验证。但该证明不涵盖无外力情形,且遭纽约大学教授质疑训练数据来源,引发争议。(截至 2026年10月17日)
五、无黏性流体的运动微分方程
1、欧拉运动方程
当黏性效应可以忽略时,令 $\mu=0$,应力张量退化为
$$ \boldsymbol{P}=-p\boldsymbol{I} $$
因此
$$ \nabla\cdot\boldsymbol{P}=-\nabla p $$
代入一般运动方程,得到欧拉运动方程
$$ \rho\frac{\mathrm{D}\boldsymbol{V}}{\mathrm{D}t} =\rho\boldsymbol{f}-\nabla p $$
在直角坐标系中,写为
$$ \begin{aligned} \rho\frac{\mathrm{D}u}{\mathrm{D}t}&=\rho f_x-\frac{\partial p}{\partial x}\\ \rho\frac{\mathrm{D}v}{\mathrm{D}t}&=\rho f_y-\frac{\partial p}{\partial y}\\ \rho\frac{\mathrm{D}w}{\mathrm{D}t}&=\rho f_z-\frac{\partial p}{\partial z} \end{aligned} $$
其指标形式为
$$ \rho\frac{\mathrm{D}u_i}{\mathrm{D}t} =\rho f_i-\frac{\partial p}{\partial x_i},\qquad i=1,2,3 $$
欧拉运动方程对可压缩和不可压缩无黏性流动具有相同形式。
2、静止状态下的平衡方程
当流体处于静止状态时,$\boldsymbol{V}\equiv\boldsymbol{0}$,速度的随体导数与应变率张量均为零。因此,黏性流体和无黏性流体的运动方程均退化为
$$ \boldsymbol{0}=\rho\boldsymbol{f}-\nabla p $$
即欧拉平衡微分方程
$$ \nabla p=\rho\boldsymbol{f} $$
流体静力学由此成为流体动力学在静止条件下的特殊情形。
正文已读完