一、指标符号与爱因斯坦求和约定
1、指标符号
一组数或变量 $A_1,A_2,\ldots,A_n$ 可简记为 $A_i$,其中 $i$ 称为指标(index),其取值范围(指标集合)写在紧邻的括号内,如 $A_i$($i=1,2,\ldots,n$)。三维问题的指标集合恒为 $\{1,2,3\}$,通常省略标注。
例如坐标 $x,y,z$ 记为 $x_1,x_2,x_3$,即 $x_i$($i=1,2,3$);三个数 $a_1,a_2,a_3$ 记为 $a_i$($i=1,2,3$)。
2、指标符号应用于方程组
设有线性代数方程组:
$$ \begin{align} Ax+By+Cz&=P\\ Dx+Ey+Fz&=Q\\ Gx+Hy+Iz&=R \end{align} $$
令 $x=x_1$,$y=x_2$,$z=x_3$,并把系数与右端项按位置编号:
$$ \begin{align} A&=a_{11}, & B&=a_{12}, & C&=a_{13}, & P&=p_1\\ D&=a_{21}, & E&=a_{22}, & F&=a_{23}, & Q&=p_2\\ G&=a_{31}, & H&=a_{32}, & I&=a_{33}, & R&=p_3 \end{align} $$
则上述三式化为:
$$ \begin{align} a_{11}x_1+a_{12}x_2+a_{13}x_3&=p_1\\ a_{21}x_1+a_{22}x_2+a_{23}x_3&=p_2\\ a_{31}x_1+a_{32}x_2+a_{33}x_3&=p_3 \end{align} $$
三个等式只有自由指标 $i$ 不同,故可合并写成:
$$ \begin{align} a_{i1}x_1+a_{i2}x_2+a_{i3}x_3=p_i,\qquad i=1,2,3 \end{align} $$
3、求和约定
上式左端是关于 $j$ 的求和 $\sum_{j=1}^{3}a_{ij}x_j$。为书写简洁,作如下约定:同一项中某个指标重复出现两次时,表示对该指标在指标集合内遍历求和,并省略求和号。于是方程组可进一步简写为:
$$ a_{ij}x_j=p_i,\qquad i=1,2,3 $$
重复出现两次的指标称为哑标,只出现一次的指标称为自由指标。由式(11)可知,等号两端的自由指标必须一致。
4、使用规则
- 哑标可以改换字母,不影响结果:$a_{ii}=a_{kk}$,$a_{ij}x_j=a_{ik}x_k$。
- 同一项中出现两对哑标时,两对哑标必须用不同字母表示:$a_{ij}x_ix_j$ 的含义是 $\sum_i\sum_j a_{ij}x_ix_j$,不能写成 $a_{ii}x_ix_i$,后者的含义有歧义。
- 同一项中不同的自由指标必须用不同符号表示。
- 等式中各自由指标的指标集合应加以标注;三维情形可省略。
- 若同一项中有三个或三个以上相同指标需在同一指标集合中遍历求和,则必须保留求和号,以免与求和约定混淆:
$$ \begin{align} \sum_{i=1}^{n}a_ib_ic_i=a_1b_1c_1+a_2b_2c_2+\cdots+a_nb_nc_n \end{align} $$
5、求导的简写
对坐标的偏导数用逗号加指标表示。设 $\varphi$ 为标量场,$A_i$ 为矢量场的分量,则
$$ \begin{align} \varphi_{,i}&=\frac{\partial\varphi}{\partial x_i}, & A_{i,j}&=\frac{\partial A_i}{\partial x_j} \end{align} $$
式中 $i,j=1,2,3$。二阶偏导数记为 $\varphi_{,ij}=\dfrac{\partial^2\varphi}{\partial x_i\partial x_j}$。该记法中的逗号只表示求导这一运算,不参与求和。
二、克罗内克尔符号与排列置换符号
1、克罗内克尔符号
克罗内克尔(Kronecker)符号定义为
$$ \delta_{ij}=\delta_{ji}= \begin{cases} 1, & i=j\\ 0, & i\neq j \end{cases} $$
对三维指标,$[\delta_{ij}]$ 即单位矩阵。其基本运算性质如下。注意,下面的内容均使用前文所述的指标符号与求和约定:
- 替换性质:与一个指标缩并,可把该指标换成另一个指标,
$$ \begin{align} \delta_{ij}A_j=A_i,\qquad \delta_{ij}A_i=A_j \end{align} $$
证明(替换性质):
由定义,$\delta_{ij}$ 仅在 $i=j$ 时等于 1,其余为零。故 $\delta_{ij}A_j=\sum_{j=1}^{3}\delta_{ij}A_j$ 中只有 $j=i$ 的一项保留,得 $\delta_{ij}A_j=A_i$。
- 缩并(求迹):
$$ \begin{align} \delta_{ii}=\delta_{11}+\delta_{22}+\delta_{33}=3 \end{align} $$
- 乘积与缩并:
$$ \begin{align} \delta_{ik}\delta_{kj}&=\delta_{ij}\\ \delta_{ij}\delta_{jk}\delta_{kl}&=\delta_{il}\\ \delta_{ij}\delta_{ij}&=\delta_{jj}=3 \end{align} $$
- 与基矢量缩并:
$$ \begin{align} \delta_{ij}\boldsymbol{e}_i=\boldsymbol{e}_j \end{align} $$
2、排列置换符号
排列置换符号(permutation tensor,Levi-Civita 符号)定义为:
$$ e_{ijk}= \begin{cases} 1, & (i,j,k)=(1,2,3),(2,3,1),(3,1,2)\\ -1, & (i,j,k)=(1,3,2),(2,1,3),(3,2,1)\\ 0, & \text{其他情形(存在两个指标相同)} \end{cases} $$
即指标为 $1,2,3$ 的偶排列时取 $1$,奇排列时取 $-1$,有重复指标时取 $0$。另一种理解就是:$\boldsymbol{i}\times\boldsymbol{j}=e_{ijk}\boldsymbol{k}$,该符号表示的就是两向量叉乘后的方向符号,交换$\boldsymbol{i},\boldsymbol{j}$的顺序,该符号的方向相反,若两者方向相同则为$0$。
[!NOTE]
简单来说,判断一个排列是奇还是偶,取决于把这个排列变成自然顺序($1, 2, 3, \cdots, n$)需要经过多少次“两两交换”。
它可用克罗内克尔符号表示为三阶行列式:
$$ \begin{align} e_{ijk}&= \begin{vmatrix} \delta_{i1} & \delta_{i2} & \delta_{i3}\\ \delta_{j1} & \delta_{j2} & \delta_{j3}\\ \delta_{k1} & \delta_{k2} & \delta_{k3} \end{vmatrix} \end{align} $$
证明:
行列式第 1 行中只有第 $i$ 列元素为 1,第 2 行中只有第 $j$ 列元素为 1,第 3 行中只有第 $k$ 列元素为 1。按行列式的置换展开,该行列式等于 $(i,j,k)$ 相对 $(1,2,3)$ 的置换符号:偶排列时为 $1$,奇排列时为 $-1$,当 $i,j,k$ 中有两个相同(此时三行线性相关)时为 $0$,与 $e_{ijk}$ 的定义一致。
3、$e$ 与 $\delta$ 的恒等式
若两个排列符号只有一对指标缩并,则:
$$ e_{ijk}e_{kqr}=\delta_{iq}\delta_{jr}-\delta_{ir}\delta_{jq} $$
口诀为“前前后后-内内外外”:$\delta_{iq}\delta_{jr}$ 由第一个符号的前两个指标 $i,j$ 与第二个符号的两个自由指标 $q,r$ 按“前对前、后对后”搭配,$\delta_{ir}\delta_{jq}$ 由“内对内、外对外”搭配。
更一般地,两个排列符号的四对指标组合成行列式:
$$ \begin{align} e_{ijk}e_{pqr}&= \begin{vmatrix} \delta_{ip} & \delta_{iq} & \delta_{ir}\\ \delta_{jp} & \delta_{jq} & \delta_{jr}\\ \delta_{kp} & \delta_{kq} & \delta_{kr} \end{vmatrix} \end{align} $$
在式(23)中再缩并一次,得
$$ \begin{align} e_{ijk}e_{pjk}=2\delta_{ip},\qquad e_{ijk}e_{ijk}=6 \end{align} $$
证明(式(23)):
由 $e_{ijk}$ 对各指标的反对称性,只需验证一种情形。取 $(i,j)=(1,2)$,则 $e_{12k}e_{kqr}$ 中只有 $k=3$ 的项非零,左端等于 $e_{123}e_{3qr}=e_{3qr}$。
逐一检验:$(q,r)=(1,2)$ 时 $e_{312}=1$,右端 $\delta_{11}\delta_{22}-\delta_{12}\delta_{21}=1$;$(q,r)=(2,1)$ 时 $e_{321}=-1$,右端 $0-1=-1$;$(q,r)$ 含相同指标时两端同为 $0$。
故 $(i,j)=(1,2)$ 时成立,由反对称性其对所有取值成立。
4、用排列符号表示行列式
设 $\boldsymbol{A}=[a_{ij}]$ 为 $3\times 3$ 矩阵,则
$$ \begin{align} \begin{vmatrix} a_{11} & a_{12} & a_{13}\\ a_{21} & a_{22} & a_{23}\\ a_{31} & a_{32} & a_{33} \end{vmatrix} &=e_{ijk}a_{1i}a_{2j}a_{3k}=\frac{1}{6}e_{ijk}e_{pqr}a_{ip}a_{jq}a_{kr} \end{align} $$
第一式即按置换符号展开的 Leibniz 公式:$e_{ijk}$ 给出三行指标的偶置换为 $+1$、奇置换为 $-1$;第二式是把第一式的 $1,2,3$ 三个行标也写成指标并取平均的结果。
想展开证明的自己去展,我不展
三、矢量的运算
取标准正交基 $\boldsymbol{e}_i$,满足:
$$ \begin{align} \boldsymbol{e}_i\cdot\boldsymbol{e}_j&=\delta_{ij}, & \boldsymbol{e}_i\times\boldsymbol{e}_j&=e_{ijk}\boldsymbol{e}_k \end{align} $$
任一矢量按其分量写成 $\boldsymbol{A}=A_i\boldsymbol{e}_i$,$\boldsymbol{B}=B_i\boldsymbol{e}_i$,$\boldsymbol{C}=C_i\boldsymbol{e}_i$。
1、点积
$$ \begin{align} \boldsymbol{A}\cdot\boldsymbol{B}&=A_i\boldsymbol{e}_i\cdot B_j\boldsymbol{e}_j\\ &=A_iB_j\delta_{ij}\\ &=A_iB_i \end{align} $$
推导中用到基矢量的正交性 $\boldsymbol{e}_i\cdot\boldsymbol{e}_j=\delta_{ij}$ 与克罗内克尔符号的替换性质。可见点积是标量,且 $\boldsymbol{A}\cdot\boldsymbol{B}=\boldsymbol{B}\cdot\boldsymbol{A}$。
2、叉积
$$ \begin{align} \boldsymbol{A}\times\boldsymbol{B}&=A_i\boldsymbol{e}_i\times B_j\boldsymbol{e}_j\\ &=A_iB_je_{ijk}\boldsymbol{e}_k \end{align} $$
其第 $k$ 个分量为:
$$ \begin{align} (\boldsymbol{A}\times\boldsymbol{B})_k=e_{ijk}A_iB_j \end{align} $$
由 $e_{ijk}$ 对任意两个指标反对称,交换 $\boldsymbol{A}$ 与 $\boldsymbol{B}$ 同时交换 $i,j$ 的位置,有
$$ \begin{align} \boldsymbol{A}\times\boldsymbol{B}=-\boldsymbol{B}\times\boldsymbol{A} \end{align} $$
3、混合积
$$ \begin{align} \boldsymbol{A}\cdot(\boldsymbol{B}\times\boldsymbol{C})&=A_i\boldsymbol{e}_i\cdot e_{jkl}B_kC_l\boldsymbol{e}_j\\ &=e_{ijk}A_iB_jC_k \end{align} $$
由于 $e_{ijk}$ 在指标轮换下不变,故 $\boldsymbol{A}\cdot(\boldsymbol{B}\times\boldsymbol{C})=\boldsymbol{B}\cdot(\boldsymbol{C}\times\boldsymbol{A})=\boldsymbol{C}\cdot(\boldsymbol{A}\times\boldsymbol{B})$。当 $A_i,B_i,C_i$ 为三矢量的分量时,$e_{ijk}A_iB_jC_k$ 即由这三行构成的行列式,故混合积为零等价于三矢量共面。
4、三重叉积
$$ \begin{align} \boldsymbol{A}\times(\boldsymbol{B}\times\boldsymbol{C})&=(\boldsymbol{A}\cdot\boldsymbol{C})\boldsymbol{B}-(\boldsymbol{A}\cdot\boldsymbol{B})\boldsymbol{C}\\ (\boldsymbol{A}\times\boldsymbol{B})\times\boldsymbol{C}&=(\boldsymbol{A}\cdot\boldsymbol{C})\boldsymbol{B}-(\boldsymbol{B}\cdot\boldsymbol{C})\boldsymbol{A} \end{align} $$
证明(式(37)):
设 $\boldsymbol{D}=\boldsymbol{A}\times(\boldsymbol{B}\times\boldsymbol{C})$。先求其第 $m$ 个分量。由叉积分量公式,$\boldsymbol{B}\times\boldsymbol{C}$ 的第 $i$ 个分量为 :
$$ (\boldsymbol{B}\times\boldsymbol{C})_i=e_{ijk}B_jC_k $$
故:
$$ D_m=e_{mni}A_n(\boldsymbol{B}\times\boldsymbol{C})_i=e_{mni}e_{ijk}A_nB_jC_k $$
利用 $e_{ijk}$ 在指标轮换下不变,$e_{ijk}=e_{jki}$,于是:
$$ D_m=e_{mni}e_{jki}A_nB_jC_k $$
对后一对指标 $i$ 使用式(23),取 $\delta_{mj}\delta_{nk}-\delta_{mk}\delta_{nj}$,得:
$$ D_m=(\delta_{mj}\delta_{nk}-\delta_{mk}\delta_{nj})A_nB_jC_k=A_kB_mC_k-A_jB_jC_m $$
由 $\boldsymbol{A}\cdot\boldsymbol{C}=A_kC_k$,$\boldsymbol{A}\cdot\boldsymbol{B}=A_jB_j$,即得:
$$ D_m=(\boldsymbol{A}\cdot\boldsymbol{C})B_m-(\boldsymbol{A}\cdot\boldsymbol{B})C_m $$
对 $m=1,2,3$ 均成立,故:
$$ \boldsymbol{A}\times(\boldsymbol{B}\times\boldsymbol{C})=(\boldsymbol{A}\cdot\boldsymbol{C})\boldsymbol{B}-(\boldsymbol{A}\cdot\boldsymbol{B})\boldsymbol{C} $$
式(38)的证明完全类似,只需注意缩并位置不同:$(\boldsymbol{A}\times\boldsymbol{B})\times\boldsymbol{C}$ 中与 $\boldsymbol{C}$ 缩并的是 $\boldsymbol{A}$ 与 $\boldsymbol{B}$,故结果为 $\boldsymbol{A},\boldsymbol{B}$ 的线性组合,系数分别为 $\boldsymbol{A}\cdot\boldsymbol{C}$ 与 $\boldsymbol{B}\cdot\boldsymbol{C}$。由此还可看出,叉积不满足结合律,即一般地 $\boldsymbol{A}\times(\boldsymbol{B}\times\boldsymbol{C})\neq(\boldsymbol{A}\times\boldsymbol{B})\times\boldsymbol{C}$。
四、矢量的坐标变换
1、方向余弦与基矢量变换
设 $\{x_i\}$ 与 $\{x_i'\}$ 为两个有公共原点的直角坐标系,相应的标准正交基为 $\boldsymbol{e}_i$ 与 $\boldsymbol{e}_i'$。定义两基矢量之间的方向余弦:
$$ \begin{align} a_{ik}=\cos(\boldsymbol{e}_i',\boldsymbol{e}_k)=\boldsymbol{e}_i'\cdot\boldsymbol{e}_k \end{align} $$
则基矢量按下列关系变换:
$$ \begin{align} \boldsymbol{e}_i'&=a_{ik}\boldsymbol{e}_k, & \boldsymbol{e}_k&=a_{ik}\boldsymbol{e}_i' \end{align} $$
方向余弦满足正交条件:
$$ \begin{align} a_{ip}a_{iq}=\delta_{pq},\qquad a_{pi}a_{qi}=\delta_{pq} \end{align} $$
证明(正交条件):
由 $\boldsymbol{e}_i'$ 为单位矢量且两两正交,得:
$$ \boldsymbol{e}_p'\cdot\boldsymbol{e}_q'=(a_{pi}\boldsymbol{e}_i)\cdot(a_{qj}\boldsymbol{e}_j)=a_{pi}a_{qj}\delta_{ij}=a_{pi}a_{qi}=\delta_{pq} $$
同理,把 $\boldsymbol{e}_p$ 用新基展开可得 $a_{ip}a_{iq}=\delta_{pq}$。
2、矢量分量的变换
同一矢量在新旧基下有两种展开:$\boldsymbol{x}=x_i\boldsymbol{e}_i=x_i'\boldsymbol{e}_i'$。用新基矢量点乘该矢量,得:
$$ \begin{align} x_i'=\boldsymbol{x}\cdot\boldsymbol{e}_i'=x_p\boldsymbol{e}_p\cdot\boldsymbol{e}_i'=a_{ip}x_p \end{align} $$
同理用旧基矢量点乘,得:
$$ \begin{align} x_i=\boldsymbol{x}\cdot\boldsymbol{e}_i=x_p'\boldsymbol{e}_p'\cdot\boldsymbol{e}_i=a_{pi}x_p' \end{align} $$
证明(两式的相容性):
把 $x_p=a_{qp}x_q'$ 代入 $x_i'=a_{ip}x_p$,得 $x_i'=a_{ip}a_{qp}x_q'$。要使该式对任意矢量成立,必须有 $a_{ip}a_{qp}=\delta_{iq}$,这正是上面的正交条件,故两式相容。
式中 $a_{ip}$ 的第一个指标对应新坐标系,第二个指标对应旧坐标系,即“新分量 $=$ 方向余弦矩阵乘旧分量”。
五、笛卡尔张量
1、定义与变换规则
把矢量分量的变换规律推广到多个指标的情形。若某物理量在任一坐标系中由 $3^n$ 个分量 $T_{i_1i_2\cdots i_n}$ (例如力、速度是一阶张量,有 $3^1=3$ 个分量,而应力应变是二阶张量,有 $3^2=9$ 个分量)确定,且任意两个直角坐标系的变换下满足:
$$ T'_{p_1p_2\cdots p_n}=a_{p_1i_1}a_{p_2i_2}\cdots a_{p_ni_n}T_{i_1i_2\cdots i_n} $$
则称该量为 $n$ 阶笛卡尔(Cartesian)张量。式中 $a_{p_ki_k}$ 为方向余弦,同一指标重复出现表示求和,这里的 $i_1,i_2,\cdots,i_n$ 都是哑标,每个都要从1到3遍历求和。总共有 $3n$ 项相加。这个公式本质上是一个巨大的线性变换。作为式(50)的常用特例,二阶张量的变换规则为:
$$ \begin{align} T'_{pq}&=a_{pi}a_{qj}T_{ij}, & T_{ij}&=a_{pi}a_{qj}T'_{pq} \end{align} $$
无论怎么旋转坐标系(只要坐标系是直角且互相垂直的),它的分量虽然会变,但变换的方式必须严格遵守上述公式(每个指标都要配一个方向余弦 $a$ 并求和)。这种严格的变换规则保证了张量所描述的物理本质(比如一个力、一个应力状态)在空间中是不变的,不会因为你看它的角度不同而改变其客观存在。
前四阶笛卡尔张量的分量数目与变换规则列于下表:
| 张量阶数 $n$ | 分量数目 $3^n$ | 变换规则 |
|---|---|---|
| 0 | 1 | $T'=T$ |
| 1 | 3 | $T_{p'}=a_{p'i}T_i$ |
| 2 | 9 | $T_{p'q'}=a_{p'i}a_{q'j}T_{ij}$ |
| 3 | 27 | $T_{p'q'r'}=a_{p'i}a_{q'j}a_{r'k}T_{ijk}$ |
| 4 | 81 | $T_{p'q'r's'}=a_{p'i}a_{q'j}a_{r'k}a_{s'l}T_{ijkl}$ |
表中为清晰起见在指标上加了撇号,此后除需要区分新旧坐标系外,一律采用式(50)的省略写法,即用 $T'_{pq}$ 表示新坐标系中的分量。
2、$\delta$ 与 $e$ 的张量性
证明($\delta_{ij}$ 是二阶张量)
由方向余弦的正交条件,
$$ \delta'_{pq}=a_{pi}a_{qj}\delta_{ij}=a_{pi}a_{qi}=\delta_{pq} $$
即 $\delta_{ij}$ 在任何坐标系中分量形式都不变,故它是二阶张量,且是各向同性张量。
对于排列符号,由行列式与置换符号的关系可直接得到:
$$ \begin{align} e'_{pqr}=a_{pi}a_{qj}a_{rk}e_{ijk}=\det(\boldsymbol{A})\,e_{pqr} \end{align} $$
式中 $\boldsymbol{A}=[a_{ij}]$ 为正交矩阵。当变换为正常正交变换($\det\boldsymbol{A}=1$,即纯转动)时 $e'_{pqr}=e_{pqr}$,故排列符号 $e_{ijk}$ 可作为三阶张量使用,且与 $\delta_{ij}$、标量同属各向同性张量。当变换含反射($\det\boldsymbol{A}=-1$)时排列符号的分量变号,此时它属于赝张量。
3、张量的作用
由式(50)可见,张量的分量依赖于坐标系,但其指标结构与变换规律是固定的,这带来两点作用:
- 坐标无关性与形式不变性。物理定律若写成张量等式,则只要在一个坐标系中成立,就在一切直角坐标系中成立,且等式形式保持不变。
- 客观性(objectivity)要求。在刚体运动(平移与转动)叠加到变形体上时,描述材料响应的张量按式(50)相应变换,本构关系的形式不随之改变,从而保证本构关系的客观性。
4、张量的对称性
若张量的分量满足:
$$ \begin{align} S_{ijk}=S_{jik} \end{align} $$
则称该张量关于前两个指标对称;若满足 $A_{ijk}=-A_{jik}$,则称关于前两个指标反对称。对称性属于张量本身的性质,与坐标系无关。
证明(对称性在坐标变换下保持):
设 $T_{lm}=T_{ml}$。由式(50):$$ T'_{ik}=a_{il}a_{km}T_{lm}=a_{il}a_{km}T_{ml} $$
交换求和指标的字母 $l\leftrightarrow m$,得:
$$ T'_{ik}=a_{im}a_{kl}T_{lm}=a_{kl}a_{im}T_{lm}=T'_{ki} $$
故在新坐标系中同样有 $T'_{ik}=T'_{ki}$。反对称情形同理。
5、各向同性张量
若某张量在任何坐标系中分量都相同,则称其为各向同性张量。由前面的结论,标量(零阶)、$\delta_{ij}$(二阶)、$e_{ijk}$(三阶,正常正交变换下)都是各向同性的。
六、张量的代数运算
1、张量的相等与加减法
张量相等是指同阶张量在同一坐标系中的对应分量相等:若
$$ \begin{align} T_{ij}=S_{ij} \end{align} $$
则记 $\boldsymbol{T}=\boldsymbol{S}$。
张量的加(减)法定义为对应分量相加(减):
$$ \begin{align} C_{ik}=A_{ik}+B_{ik} \end{align} $$
证明(加减法保持张量性):
设 $A_{ik}$、$B_{ik}$ 为二阶张量。由变换规则 $A'_{ik}=a_{il}a_{km}A_{lm}$,$B'_{ik}=a_{il}a_{km}B_{lm}$,故:$$ C'_{ik}=A'_{ik}+B'_{ik}=a_{il}a_{km}A_{lm}+a_{il}a_{km}B_{lm}=a_{il}a_{km}(A_{lm}+B_{lm})=a_{il}a_{km}C_{lm} $$
即 $C_{ik}$ 仍按二阶张量的规律变换。
由定义可见,只有同阶张量才能相加减。
2、标量与张量相乘
以数 $k$ 乘张量的每个分量:
$$ \begin{align} U_{ij}=kT_{ij} \end{align} $$
所得 $U_{ij}$ 仍为同阶张量,因为 $k$ 在坐标变换下不变,可提出变换因子之外。
3、张量与张量的并乘
两个张量按指标并排相乘(各指标互不缩并)称为并乘或外积。例如:
$$ \begin{align} C_{ijkl}=A_{ij}B_{kl} \end{align} $$
证明(并乘结果仍是张量):
$$ C'_{ijkl}=A'_{ij}B'_{kl}=a_{ip}a_{jq}A_{pq}\,a_{kr}a_{ls}B_{rs}=a_{ip}a_{jq}a_{kr}a_{ls}A_{pq}B_{rs}=a_{ip}a_{jq}a_{kr}a_{ls}C_{pqrs} $$
故 $C_{ijkl}$ 是四阶张量,其阶数为两因子阶数之和。
并乘的运算性质:
1、不满足交换律,一般地:
$$ \begin{align} \boldsymbol{A}\boldsymbol{B}\neq\boldsymbol{B}\boldsymbol{A} \end{align} $$
2、满足分配律:
$$ \begin{align} \boldsymbol{A}(\boldsymbol{B}+\boldsymbol{C})=\boldsymbol{A}\boldsymbol{B}+\boldsymbol{A}\boldsymbol{C} \end{align} $$
3、满足结合律:
$$ \begin{align} (\boldsymbol{A}\boldsymbol{B})\boldsymbol{C}=\boldsymbol{A}(\boldsymbol{B}\boldsymbol{C}) \end{align} $$
4、张量的缩并
令张量的两个指标取相同符号并求和,称为缩并。例如三阶张量缩并一次得:
$$ \begin{align} A_{iik}=A_{11k}+A_{22k}+A_{33k} \end{align} $$
证明(缩并使阶数降低二阶)
设 $A_{ijk}$ 为三阶张量,则 $A'_{pqr}=a_{pi}a_{qj}a_{rk}A_{ijk}$。令 $q=p$ 并对 $p$ 求和:$$ A'_{ppr}=a_{pi}a_{pj}a_{rk}A_{ijk}=\delta_{ij}a_{rk}A_{ijk}=a_{rk}A_{iik} $$
右端 $A_{iik}$ 只有自由指标 $k$,而左端按一阶张量的变换规则变换,故缩并一次使阶数由三阶降为一阶,即降低二阶。
5、张量的内积
两个张量先并乘再对指定的一对指标缩并,称为内积。内积运算既要注意两个因子的前后次序,又要注意是对哪一对指标缩并。例如:
$$ \begin{align} T_{ijk}S_{jm}&=U_{ikm}=\sum_{j=1}^{3}T_{ijk}S_{jm}\\ T_{ijk}S_{jk}&=U_i\\ T_{ijk}S_{kj}&=V_i \end{align} $$
其中第二式与第三式的差别在于缩并的指标顺序不同,一般 $U_i\neq V_i$。
6、张量的微分
张量对坐标的一阶偏导数仍是张量,且阶数比原张量高一阶。
证明
设 $A_i$ 为一阶张量,$A'_j=a_{jp}A_p$,且由坐标变换 $x_p=a_{ip}x_i'$ 得 $\partial x_p/\partial x'_i=a_{ip}$。由复合函数求导法则:$$ A'_{j,i}=\dfrac{\partial A'_j}{\partial x'_i}=a_{jp}\dfrac{\partial A_p}{\partial x'_i}=a_{jp}\dfrac{\partial A_p}{\partial x_q}\dfrac{\partial x_q}{\partial x'_i}=a_{jp}a_{iq}A_{p,q} $$
这正是二阶张量的变换规则,故 $A_{p,q}$ 是二阶张量。
因此张量对坐标的一阶偏导数是比原张量高一阶的张量,这一结论是场论中微分算子作用在张量场上的基础(在曲线坐标系中,普通偏导数不再具有张量性,需改用协变导数)。
七、笛卡尔张量的三个等价定义
1、定义一(变换规则)
若 $3^n$ 个分量 $T_{i_1i_2\cdots i_n}$ 在任意两个直角坐标系的变换下按式(50)变换,则称其为 $n$ 阶笛卡尔张量。这是最常用的定义方式,前面的讨论均以它为准。
2、定义二(商定律)
若某个由 $n$ 个指标符号代表的量,与任意一个矢量的内积都得到一个 $(n-1)$ 阶张量,则该指标符号所代表的量就是一个 $n$ 阶张量。
证明
设 $T_{ij}$ 满足:对任意矢量 $\boldsymbol{u}$,$T_{ij}u_j$ 都是一阶张量,记 $v_i=T_{ij}u_j$。在新坐标系中 $v'_i=T'_{ij}u'_j$,而 $v'_i=a_{ip}v_p$,故:$$ T'_{ij}u'_j=a_{ip}T_{pj}u_j=a_{ip}T_{pj}a_{qj}u'_q $$
移项得 $(T'_{iq}-a_{ip}a_{qj}T_{pj})u'_q=0$。由于 $\boldsymbol{u}$ 任意,故 $T'_{iq}=a_{ip}a_{qj}T_{pj}$,即 $T_{ij}$ 是二阶张量。
商定律的价值在于:不需要先知道被判定对象的变换规律,只要它与任意矢量的内积具有张量性,即可断定它本身是张量。
3、定义三(双一次形式不变)
设 $\boldsymbol{x}$ 与 $\boldsymbol{h}$ 为任意两个矢量,若双一次形式(双线性型)
$$ \begin{align} F=a_{ij}x_ih_j \end{align} $$
在坐标变换下保持不变,则由 9 个分量 $a_{ij}$ 组成的集合称为一个二阶张量的分量。
证明(定义的相容性):
在新坐标系下 $x_i=a_{pi}x_p'$,$h_j=a_{qj}h_q'$,故:$$ F=a_{ij}a_{pi}x_p'a_{qj}h_q'=(a_{pi}a_{qj}a_{ij})x_p'h_q' $$
要求该式恒等于 $F'=a'_{pq}x_p'h_q'$,由 $x_p'$、$h_q'$ 的任意性得 $a'_{pq}=a_{pi}a_{qj}a_{ij}$,即 $a_{ij}$ 按二阶张量的规则变换。
八、二阶张量
1、矩阵表示与坐标变换
二阶张量共有 9 个分量,可排成 $3\times 3$ 矩阵:
$$ \begin{align} [T_{ij}]= \begin{bmatrix} T_{11} & T_{12} & T_{13}\\ T_{21} & T_{22} & T_{23}\\ T_{31} & T_{32} & T_{33} \end{bmatrix} \end{align} $$
式(3)的变换规则用矩阵形式写为:
$$ \begin{align} \boldsymbol{T}'=\boldsymbol{A}\boldsymbol{T}\boldsymbol{A}^{\mathrm{T}} \end{align} $$
式中 $\boldsymbol{A}=[a_{ij}]$ 为方向余弦矩阵,满足 $\boldsymbol{A}\boldsymbol{A}^{\mathrm{T}}=\boldsymbol{A}^{\mathrm{T}}\boldsymbol{A}=\boldsymbol{I}$。
2、对称与反对称
关于指标对称的二阶张量满足 $T_{ij}=T_{ji}$,其矩阵为对称矩阵,独立分量为 6 个:
$$ \begin{align} [T_{ij}]= \begin{bmatrix} T_{11} & T_{12} & T_{13}\\ T_{12} & T_{22} & T_{23}\\ T_{13} & T_{23} & T_{33} \end{bmatrix} \end{align} $$
关于指标反对称的二阶张量满足 $T_{ij}=-T_{ji}$,其矩阵为反对称矩阵,对角元必为零,独立分量为 3 个:
$$ \begin{align} [T_{ij}]= \begin{bmatrix} 0 & T_{12} & T_{13}\\ -T_{12} & 0 & T_{23}\\ -T_{13} & -T_{23} & 0 \end{bmatrix} \end{align} $$
3、反对称张量的反偶矢量
对反对称二阶张量 $T_{ij}$,定义:
$$ \begin{align} T_k=-\frac{1}{2}e_{ijk}T_{ij} \end{align} $$
则由 $T_k$ 可反过来表示原张量:
$$ \begin{align} T_{ij}=-e_{ijk}T_k \end{align} $$
证明(反偶关系):
先验证分量对应关系。取 $i=1,j=2$ 时:$$ T_3=-\frac{1}{2}(e_{123}T_{12}+e_{213}T_{21})=-\frac{1}{2}(T_{12}-T_{21})=-T_{12} $$
故 $T_{12}=-T_3$;其他分量同理。
再把 $T_k=-\frac{1}{2}e_{klm}T_{lm}$ 代入 $-e_{ijk}T_k$。由 $e_{ijk}$ 的轮换不变性 $e_{ijk}=e_{kij}$,得:$$ -e_{ijk}T_k=\frac{1}{2}e_{kij}e_{klm}T_{lm} $$
对后一对指标使用式(23),得:
$$ \frac{1}{2}(\delta_{il}\delta_{jm}-\delta_{im}\delta_{jl})T_{lm}=\frac{1}{2}(T_{ij}-T_{ji})=T_{ij} $$
最后一步用到 $T_{ij}$ 的反对称性。
即 3 个独立分量可以等价地用一个矢量描述,例如刚体转动的角速度矢量与转动张量之间就是这种关系。
4、二阶张量的分解
任何二阶张量都可唯一地分解为对称部分与反对称部分之和:
$$ \begin{align} T_{ij}&=\frac{1}{2}(T_{ij}+T_{ji})+\frac{1}{2}(T_{ij}-T_{ji})\\ &=S_{ij}+A_{ij} \end{align} $$
其中 $S_{ij}=\frac{1}{2}(T_{ij}+T_{ji})$ 为对称张量,$A_{ij}=\frac{1}{2}(T_{ij}-T_{ji})$ 为反对称张量。
二阶张量还可分解为球形张量(各向同性部分)与偏斜张量(deviatoric part)之和:
$$ \begin{align} T_{ij}&=B_{ij}+D_{ij}, & B_{ij}&=\frac{1}{3}T_{kk}\delta_{ij} \end{align} $$
其中 $T_{kk}=\delta_{ij}T_{ij}$ 为张量的迹。偏斜张量 $D_{ij}=T_{ij}-\frac{1}{3}T_{kk}\delta_{ij}$ 满足 $D_{ii}=0$,即其迹为零。
5、主方向、主值与不变量
若存在非零矢量 $u_i$ 使:
$$ \begin{align} T_{ij}u_j=\lambda u_i \end{align} $$
则称 $u_i$ 为该张量的主方向(特征向量),$\lambda$ 为对应的主值(特征值)。把上式写成齐次线性方程组:
$$ \begin{align} (T_{ij}-\lambda\delta_{ij})u_j=0 \end{align} $$
其有非零解的条件是系数行列式为零:
$$ \begin{align} \det(T_{ij}-\lambda\delta_{ij})=0 \end{align} $$
展开得特征方程:
$$ \begin{align} \lambda^3-I_1\lambda^2+I_2\lambda-I_3=0 \end{align} $$
其中:
$$ \begin{align} I_1&=T_{11}+T_{22}+T_{33}=T_{ii}\\ I_2&= \begin{vmatrix}T_{22} & T_{23}\\ T_{32} & T_{33}\end{vmatrix} + \begin{vmatrix}T_{11} & T_{13}\\ T_{31} & T_{33}\end{vmatrix} + \begin{vmatrix}T_{11} & T_{12}\\ T_{21} & T_{22}\end{vmatrix}\\ I_3&= \begin{vmatrix} T_{11} & T_{12} & T_{13}\\ T_{21} & T_{22} & T_{23}\\ T_{31} & T_{32} & T_{33} \end{vmatrix} \end{align} $$
三个主值 $\lambda_1,\lambda_2,\lambda_3$ 与坐标系无关,称为二阶张量的三个不变量,$I_1,I_2,I_3$ 可用主值表示为:
$$ \begin{align} I_1&=\lambda_1+\lambda_2+\lambda_3\\ I_2&=\lambda_1\lambda_2+\lambda_2\lambda_3+\lambda_3\lambda_1\\ I_3&=\lambda_1\lambda_2\lambda_3 \end{align} $$
由于 $I_1,I_2,I_3$ 在各坐标系中取值相同,故又称它们为基本不变量。
九、标量场、矢量场和张量场
1、场量的指标表示
在三维空间中,标量场、矢量场与张量场分别记为:
$$ \begin{align} \varphi&=\varphi(x_1,x_2,x_3), & A_i&=A_i(x_1,x_2,x_3), & T_{ij}&=T_{ij}(x_1,x_2,x_3) \end{align} $$
即场的每一个分量都是坐标的函数。
2、梯度与梯度算子
梯度算子又称 Hamilton 算子、Nabla 算子,定义为:
$$ \begin{align} \nabla&=\boldsymbol{e}_1\frac{\partial}{\partial x_1}+\boldsymbol{e}_2\frac{\partial}{\partial x_2}+\boldsymbol{e}_3\frac{\partial}{\partial x_3}\\ &=\boldsymbol{e}_i\frac{\partial}{\partial x_i}\\ &=\boldsymbol{e}_i\partial_i \end{align} $$
标量场的梯度为:
$$ \begin{align} \operatorname{grad}\varphi&=\nabla\varphi\\ &=\boldsymbol{e}_1\frac{\partial\varphi}{\partial x_1}+\boldsymbol{e}_2\frac{\partial\varphi}{\partial x_2}+\boldsymbol{e}_3\frac{\partial\varphi}{\partial x_3}\\ &=\boldsymbol{e}_i\varphi_{,i} \end{align} $$
即梯度是一个矢量场,其第 $i$ 个分量为 $\varphi_{,i}$。
3、散度与旋度
矢量场的散度为标量场:
$$ \begin{align} \operatorname{div}\boldsymbol{A}&=\nabla\cdot\boldsymbol{A}\\ &=\boldsymbol{e}_i\partial_i\cdot\boldsymbol{e}_jA_j\\ &=\delta_{ij}A_{j,i}\\ &=A_{i,i} \end{align} $$
矢量场的旋度为矢量场:
$$ \begin{align} \operatorname{curl}\boldsymbol{A}&=\operatorname{rot}\boldsymbol{A}=\nabla\times\boldsymbol{A}\\ &=\boldsymbol{e}_i\partial_i\times\boldsymbol{e}_jA_j\\ &=e_{ijk}A_{j,i}\boldsymbol{e}_k \end{align} $$
其行列式写法为:
$$ \begin{align} \nabla\times\boldsymbol{A}= \begin{vmatrix} \boldsymbol{e}_1 & \boldsymbol{e}_2 & \boldsymbol{e}_3\\ \dfrac{\partial}{\partial x_1} & \dfrac{\partial}{\partial x_2} & \dfrac{\partial}{\partial x_3}\\ A_1 & A_2 & A_3 \end{vmatrix} \end{align} $$
4、拉普拉斯算子
拉普拉斯算子定义为梯度的散度:
$$ \begin{align} \nabla^2&=\operatorname{div}\operatorname{grad}=\nabla\cdot\nabla\\ &=\boldsymbol{e}_i\partial_i\cdot\boldsymbol{e}_k\partial_k\\ &=\delta_{ik}\partial_i\partial_k\\ &=\partial_i\partial_i\\ &=\frac{\partial^2}{\partial x_i\partial x_i} \end{align} $$
作用在标量场上得:
$$ \begin{align} \nabla^2\varphi&=\varphi_{,ii}\\ &=\frac{\partial^2\varphi}{\partial x_1^2}+\frac{\partial^2\varphi}{\partial x_2^2}+\frac{\partial^2\varphi}{\partial x_3^2} \end{align} $$
5、常用恒等式
下列恒等式由指标记法可直接验证,是场论运算中的常用公式:
$$ \begin{align} \nabla\cdot(\varphi\boldsymbol{A})&=\nabla\varphi\cdot\boldsymbol{A}+\varphi\nabla\cdot\boldsymbol{A}\\ \nabla\times(\nabla\varphi)&=\boldsymbol{0}\\ \nabla\cdot(\nabla\times\boldsymbol{A})&=0\\ \nabla\times(\nabla\times\boldsymbol{A})&=\nabla(\nabla\cdot\boldsymbol{A})-\nabla^2\boldsymbol{A} \end{align} $$
以第一式为例,左端为 $(\varphi A_i)_{,i}=\varphi_{,i}A_i+\varphi A_{i,i}$,即对应两项之和。
6、积分等式
高斯(Gauss)公式把区域 $R$ 上的体积分化为边界 $S$ 上的面积分,其指标形式为:
$$ \begin{align} \int_R \operatorname{div}\boldsymbol{A}\,\mathrm{d}v&=\int_S\boldsymbol{A}\cdot\boldsymbol{n}\,\mathrm{d}s\\ \int_R A_{i,i}\,\mathrm{d}v&=\oint_S A_in_i\,\mathrm{d}s \end{align} $$
式中 $\boldsymbol{n}$ 为单位外法向矢量。二维情形相应地为:
$$ \begin{align} \int_S A_{a,a}\,\mathrm{d}s=\int_L A_an_a\,\mathrm{d}l,\qquad a=1,2 \end{align} $$
斯托克斯(Stokes)公式把旋度的面积分化为一沿闭曲线 $L$ 的线积分:
$$ \begin{align} \int_S(\nabla\times\boldsymbol{A})\cdot\boldsymbol{n}\,\mathrm{d}s&=\oint_L\boldsymbol{A}\cdot\mathrm{d}\boldsymbol{x}\\ \int_S e_{ijk}A_{k,j}n_i\,\mathrm{d}s&=\oint_L A_i\mathrm{d}x_i \end{align} $$
这两个公式可统一推广到高阶张量场:
$$ \begin{align} \int_R\frac{\partial T_{pqr\cdots}}{\partial x_i}\,\mathrm{d}v=\oint_S T_{pqr\cdots}n_i\,\mathrm{d}s \end{align} $$
即把被积函数换成任意阶张量的分量,只需对求和指标 $i$ 作通量处理。
十、正交曲线坐标系
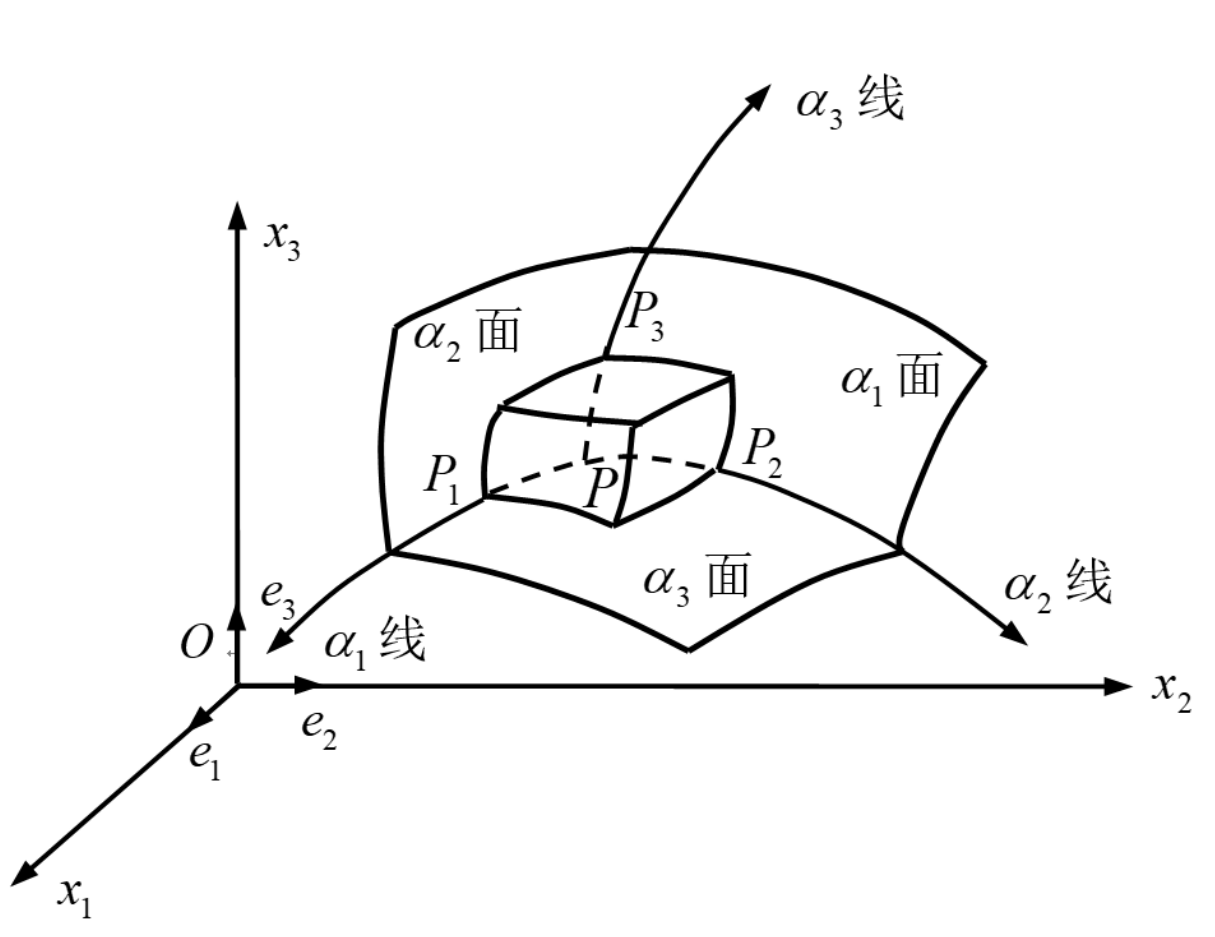
1、曲线坐标与拉梅系数
设曲线坐标 $(\xi_1,\xi_2,\xi_3)$ 与直角坐标 $(x_1,x_2,x_3)$ 之间满足单值、连续可微的互逆关系:
$$ \begin{align} x_i&=x_i(\xi_1,\xi_2,\xi_3), & \xi_\alpha&=\xi_\alpha(x_1,x_2,x_3) \end{align} $$
且 Jacobi 行列式不为零:
$$ \begin{align} J=\left|\frac{\partial x_i}{\partial\xi_\alpha}\right|\neq 0 \end{align} $$
记位置矢量为 $\boldsymbol{R}$。与曲线坐标 $\xi_\alpha$ 相切的矢量为 $\dfrac{\partial\boldsymbol{R}}{\partial\xi_\alpha}$(此处对 $\alpha$ 不求和),对应的弧长为:
$$ \begin{align} \mathrm{d}s_\alpha=\left|\frac{\partial\boldsymbol{R}}{\partial\xi_\alpha}\right|\mathrm{d}\xi_\alpha \end{align} $$
拉梅(Lamé)系数定义为:
$$ \begin{align} h_\alpha&=\left|\frac{\partial\boldsymbol{R}}{\partial\xi_\alpha}\right|\\ &=\sqrt{\left(\frac{\partial x_1}{\partial\xi_\alpha}\right)^2+\left(\frac{\partial x_2}{\partial\xi_\alpha}\right)^2+\left(\frac{\partial x_3}{\partial\xi_\alpha}\right)^2} \end{align} $$
(对 $\alpha$ 不求和),于是 $\mathrm{d}s_\alpha=h_\alpha\mathrm{d}\xi_\alpha$。由:
$$ \begin{align} \mathrm{d}s^2=\mathrm{d}x_i\mathrm{d}x_i=\frac{\partial x_i}{\partial\xi_\alpha}\frac{\partial x_i}{\partial\xi_\beta}\mathrm{d}\xi_\alpha\mathrm{d}\xi_\beta \end{align} $$
可知:坐标正交的条件为 $\alpha\neq\beta$ 时 $\dfrac{\partial x_i}{\partial\xi_\alpha}\dfrac{\partial x_i}{\partial\xi_\beta}=0$,而 $\alpha=\beta$ 时该式等于 $h_\alpha^2$。
2、基矢量与方向余弦
曲线坐标的单位基矢量取为:
$$ \begin{align} \boldsymbol{e}_\alpha=\frac{1}{h_\alpha}\frac{\partial\boldsymbol{R}}{\partial\xi_\alpha}=\frac{\partial\boldsymbol{R}}{\partial s_\alpha} \end{align} $$
(对 $\alpha$ 不求和),满足正交性 $\boldsymbol{e}_\alpha\cdot\boldsymbol{e}_\beta=\delta_{\alpha\beta}$。新基矢量与直角坐标基矢量之间的方向余弦为:
$$ \begin{align} \cos(\boldsymbol{e}_\alpha,\boldsymbol{e}_i)=\boldsymbol{e}_\alpha\cdot\boldsymbol{e}_i=\frac{1}{h_\alpha}\frac{\partial x_i}{\partial\xi_\alpha} \end{align} $$
(对 $\alpha$ 不求和),即两个基矢量之间的夹角信息可由坐标变换的偏导数与拉梅系数完全确定。
3、微分算子的一般形式
在正交曲线坐标系中,Nabla 算子为:
$$ \begin{align} \nabla=\frac{\boldsymbol{e}_1}{h_1}\frac{\partial}{\partial\xi_1}+\frac{\boldsymbol{e}_2}{h_2}\frac{\partial}{\partial\xi_2}+\frac{\boldsymbol{e}_3}{h_3}\frac{\partial}{\partial\xi_3} \end{align} $$
标量场的梯度为:
$$ \begin{align} \nabla\varphi=\frac{1}{h_1}\frac{\partial\varphi}{\partial\xi_1}\boldsymbol{e}_1+\frac{1}{h_2}\frac{\partial\varphi}{\partial\xi_2}\boldsymbol{e}_2+\frac{1}{h_3}\frac{\partial\varphi}{\partial\xi_3}\boldsymbol{e}_3 \end{align} $$
矢量场的散度为:
$$ \begin{align} \nabla\cdot\boldsymbol{A}=\frac{1}{h_1h_2h_3}\left[\frac{\partial(h_2h_3A_1)}{\partial\xi_1}+\frac{\partial(h_3h_1A_2)}{\partial\xi_2}+\frac{\partial(h_1h_2A_3)}{\partial\xi_3}\right] \end{align} $$
标量场的拉普拉斯算子为:
$$ \begin{align} \nabla^2\varphi=\frac{1}{h_1h_2h_3}\left[\frac{\partial}{\partial\xi_1}\left(\frac{h_2h_3}{h_1}\frac{\partial\varphi}{\partial\xi_1}\right)+\frac{\partial}{\partial\xi_2}\left(\frac{h_3h_1}{h_2}\frac{\partial\varphi}{\partial\xi_2}\right)+\frac{\partial}{\partial\xi_3}\left(\frac{h_1h_2}{h_3}\frac{\partial\varphi}{\partial\xi_3}\right)\right] \end{align} $$
矢量场的旋度为:
$$ \begin{align} \nabla\times\boldsymbol{A}=\frac{1}{h_1h_2h_3} \begin{vmatrix} h_1\boldsymbol{e}_1 & h_2\boldsymbol{e}_2 & h_3\boldsymbol{e}_3\\ \dfrac{\partial}{\partial\xi_1} & \dfrac{\partial}{\partial\xi_2} & \dfrac{\partial}{\partial\xi_3}\\ h_1A_1 & h_2A_2 & h_3A_3 \end{vmatrix} \end{align} $$
4、圆柱坐标系
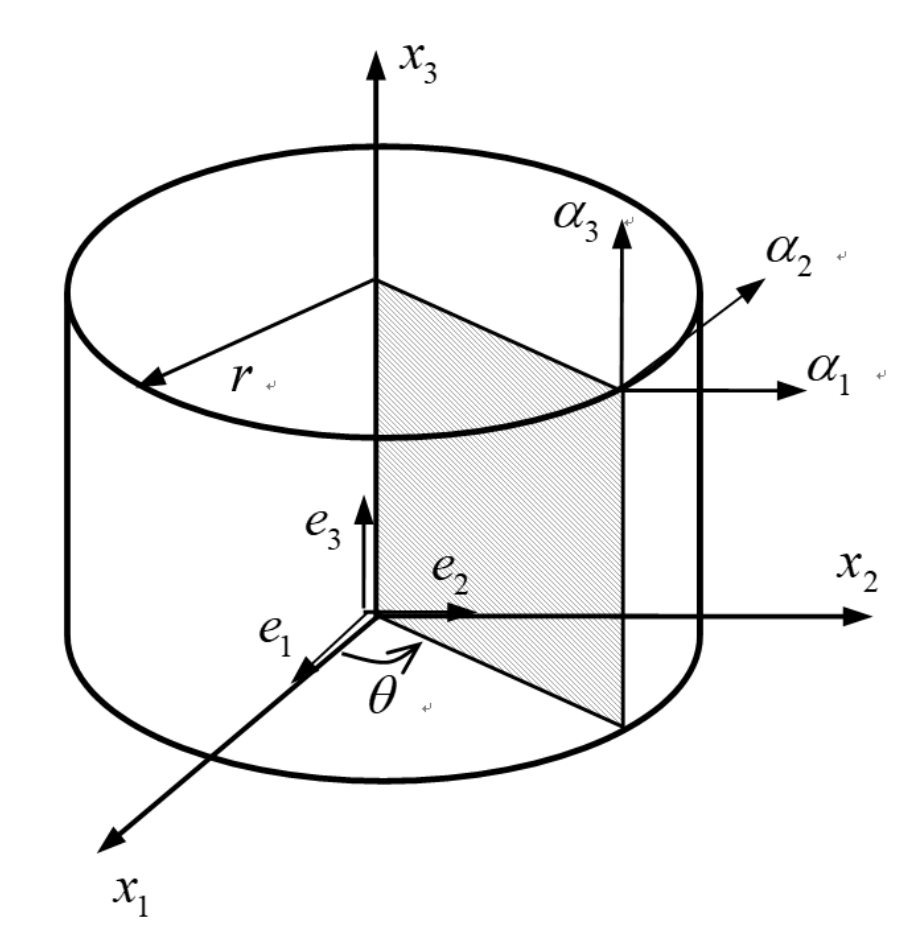
取 $(\xi_1,\xi_2,\xi_3)=(r,\theta,z)$,拉梅系数为:
$$ \begin{align} h_1=1,\qquad h_2=r,\qquad h_3=1 \end{align} $$
于是:
$$ \begin{align} \nabla f&=\frac{\partial f}{\partial r}\boldsymbol{e}_r+\frac{1}{r}\frac{\partial f}{\partial\theta}\boldsymbol{e}_\theta+\frac{\partial f}{\partial z}\boldsymbol{e}_z\\ \nabla\cdot\boldsymbol{A}&=\frac{1}{r}\frac{\partial(rA_r)}{\partial r}+\frac{1}{r}\frac{\partial A_\theta}{\partial\theta}+\frac{\partial A_z}{\partial z}\\ \nabla^2f&=\frac{1}{r}\frac{\partial}{\partial r}\left(r\frac{\partial f}{\partial r}\right)+\frac{1}{r^2}\frac{\partial^2f}{\partial\theta^2}+\frac{\partial^2f}{\partial z^2}\\ \nabla\times\boldsymbol{A}&=\frac{1}{r} \begin{vmatrix} \boldsymbol{e}_r & r\boldsymbol{e}_\theta & \boldsymbol{e}_z\\ \dfrac{\partial}{\partial r} & \dfrac{\partial}{\partial\theta} & \dfrac{\partial}{\partial z}\\ A_r & rA_\theta & A_z \end{vmatrix} \end{align} $$
式中 $A_r,A_\theta,A_z$ 为矢量 $\boldsymbol{A}$ 在圆柱坐标基下的分量。
5、球坐标系
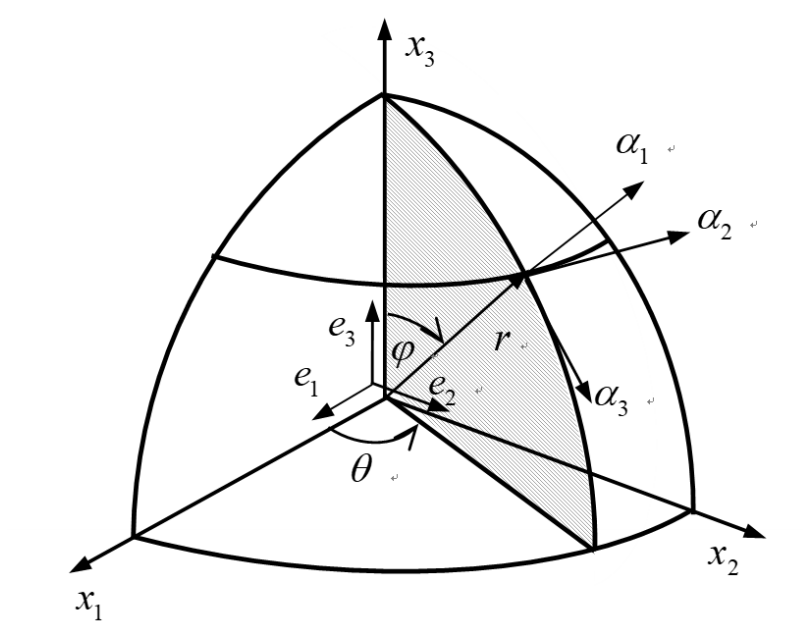
取 $(\xi_1,\xi_2,\xi_3)=(r,\varphi,\theta)$,拉梅系数为:
$$ \begin{align} h_1=1,\qquad h_2=r,\qquad h_3=r\sin\varphi \end{align} $$
于是:
$$ \begin{align} \nabla f&=\frac{\partial f}{\partial r}\boldsymbol{e}_r+\frac{1}{r}\frac{\partial f}{\partial\varphi}\boldsymbol{e}_\varphi+\frac{1}{r\sin\varphi}\frac{\partial f}{\partial\theta}\boldsymbol{e}_\theta\\ \nabla\cdot\boldsymbol{A}&=\frac{1}{r^2}\frac{\partial}{\partial r}(r^2A_r)+\frac{1}{r\sin\varphi}\frac{\partial}{\partial\varphi}(\sin\varphi A_\varphi)+\frac{1}{r\sin\varphi}\frac{\partial A_\theta}{\partial\theta}\\ \nabla^2f&=\frac{1}{r^2}\frac{\partial}{\partial r}\left(r^2\frac{\partial f}{\partial r}\right)+\frac{1}{r^2\sin\varphi}\frac{\partial}{\partial\varphi}\left(\sin\varphi\frac{\partial f}{\partial\varphi}\right)+\frac{1}{r^2\sin^2\varphi}\frac{\partial^2f}{\partial\theta^2}\\ \nabla\times\boldsymbol{A}&=\frac{1}{r^2\sin\varphi} \begin{vmatrix} \boldsymbol{e}_r & r\boldsymbol{e}_\varphi & r\sin\varphi\,\boldsymbol{e}_\theta\\ \dfrac{\partial}{\partial r} & \dfrac{\partial}{\partial\varphi} & \dfrac{\partial}{\partial\theta}\\ A_r & rA_\varphi & r\sin\varphi\,A_\theta \end{vmatrix} \end{align} $$
此处球坐标的角变量按课件的记号取 $(\varphi,\theta)$,即 $\varphi$ 为与 $z$ 轴夹角,$\theta$ 为方位角。