一、迹线、流线、脉线
流动可以从两种角度描述:拉格朗日描述始终跟踪同一个流体质点,欧拉描述则记录各固定空间点在不同时刻的速度。记 $(a,b,c)$ 为质点的固定标号,$t$ 为时间,$\boldsymbol{r}=x\boldsymbol{i}+y\boldsymbol{j}+z\boldsymbol{k}$ 为位置矢量,$\boldsymbol{V}=u\boldsymbol{i}+v\boldsymbol{j}+w\boldsymbol{k}$ 为速度场。迹线、流线和脉线均为流场中的曲线,但其“固定什么、改变什么”各不相同。
1、迹线
迹线(pathline)是一个确定的流体质点在一段时间内运动所留下的轨迹。若采用拉格朗日描述,固定标号 $(a,b,c)$,让 $t$ 改变,运动规律
$$ \boldsymbol{r}=\boldsymbol{r}(a,b,c,t),\qquad \begin{cases} x=x(a,b,c,t)\\ y=y(a,b,c,t)\\ z=z(a,b,c,t) \end{cases} $$
本身就是该质点迹线的参数方程。此时 $t$ 是曲线参数,$(a,b,c)$ 是决定“哪一条迹线”的常数。若已知的是欧拉速度场,须利用“质点的速度等于其所在位置处的场速度”。令 $\boldsymbol{r}(t)$ 表示某一质点的位置,则:
$$ \frac{\mathrm{d}\boldsymbol{r}}{\mathrm{d}t} =\boldsymbol{V}\bigl(\boldsymbol{r}(t),t\bigr) $$
因此迹线满足如下初值问题:
$$ \begin{cases} \dfrac{\mathrm{d}x}{\mathrm{d}t}=u(x,y,z,t)\\ \dfrac{\mathrm{d}y}{\mathrm{d}t}=v(x,y,z,t)\\ \dfrac{\mathrm{d}z}{\mathrm{d}t}=w(x,y,z,t) \end{cases} \qquad \boldsymbol{r}(t_0)=\boldsymbol{r}_0 $$
给定 $t_0$ 时刻的位置 $\boldsymbol{r}_0$ 后,求解方程组便能得到这一质点的全部后续位置。在 $u,v,w$ 均不为零的局部区段,方程也可写成:
$$ \frac{\mathrm{d}x}{u(x,y,z,t)} =\frac{\mathrm{d}y}{v(x,y,z,t)} =\frac{\mathrm{d}z}{w(x,y,z,t)} =\mathrm{d}t $$
这一写法没有消除时间变量:沿迹线,$x,y,z$ 都随 $t$ 改变,故求解时不能把 $t$ 当成常数。若某个速度分量为零,应使用原来的微分方程组,避免除以零。
2、流线
流线(streamline)是在某个指定时刻 $t$,处处与该时刻速度矢量相切的曲线。它连接的是同一时刻位于不同空间位置的质点,不是一个质点先后经过的位置。取流线上的微元切向位移 $\mathrm{d}\boldsymbol{r}$,相切条件为
$$ \mathrm{d}\boldsymbol{r}\times\boldsymbol{V}(\boldsymbol{r},t)=\boldsymbol{0} $$
在速度分量不为零的区段,将平行的两个矢量按分量比较,可得流线微分方程:
$$ \frac{\mathrm{d}x}{u(x,y,z,t)} =\frac{\mathrm{d}y}{v(x,y,z,t)} =\frac{\mathrm{d}z}{w(x,y,z,t)} $$
在速度非零且足够光滑的区域,流线的切向由速度唯一确定,故同一时刻通常只有一条流线经过某一点,不同流线也不能在这样的点相交。驻点处速度为零,切向条件不能确定唯一方向,须单独考察。
例1
参考资料例 1.3:已知平面流动 $u=-y+t$、$v=x$。求 $t=0$ 时经过 $(1,1)$ 的质点的迹线,以及同一时刻经过 $(1,1)$ 的流线。解
迹线是质点位置随真实时间 $t$ 的变化,故有 $\frac{\mathrm{d}x}{\mathrm{d}t}=-y+t$ 与 $\frac{\mathrm{d}y}{\mathrm{d}t}=x$。对第二式再求导,代入第一式,得到$$ \frac{\mathrm{d}^{2}y}{\mathrm{d}t^{2}}=-y+t \quad\Longleftrightarrow\quad \frac{\mathrm{d}^{2}y}{\mathrm{d}t^{2}}+y=t $$
对应的齐次方程解为 $c_1\sin t+c_2\cos t$,而 $y_p=t$ 是一个特解,故
$$ y=c_1\sin t+c_2\cos t+t, \qquad x=\frac{\mathrm{d}y}{\mathrm{d}t}=c_1\cos t-c_2\sin t+1 $$
由 $x(0)=1$、$y(0)=1$,依次得到 $c_1=0$、$c_2=1$。所求迹线的参数方程为
$$ x=1-\sin t,\qquad y=\cos t+t $$
求 $t=t_*$ 时的流线,须固定 $t_*$。由 $\frac{\mathrm{d}x}{-y+t_*}=\frac{\mathrm{d}y}{x}$,交叉相乘得 $x\,\mathrm{d}x=(t_*-y)\,\mathrm{d}y$。分别积分得到 $\frac{x^2}{2}=t_*y-\frac{y^2}{2}+C_0$,整理为
$$ x^2+(y-t_*)^2=C $$
在 $t_*=0$ 时令曲线通过 $(1,1)$,得到 $C=2$,故该时刻的流线为 $x^2+y^2=2$。质点在 $t=0$ 时同时位于该流线与自己的迹线上,但此后它沿迹线运动,其他时刻的流线也在变化,两条曲线不必重合。
3、脉线
脉线(streakline)是在同一固定空间点先后经过的不同质点,于同一观察时刻所处位置的连线。若在固定点持续注入染色液,某一瞬时看见的染色曲线就是脉线。它记录的是“哪些质点曾经过该点”,因而同时包含不同质点的运动历史。
记释放点为 $\boldsymbol{r}_s$,共同的观察时刻为 $T$,用 $s\leq T$ 表示某质点经过释放点的时刻。对每个 $s$,先解迹线方程:
$$ \frac{\mathrm{d}\boldsymbol{r}}{\mathrm{d}t} =\boldsymbol{V}(\boldsymbol{r},t), \qquad \boldsymbol{r}(s;s)=\boldsymbol{r}_s $$
再在该解上令 $t=T$。固定 $T$、改变 $s$,所得点集 $\boldsymbol{r}(T;s)$ 即为 $T$ 时刻的脉线。这里 $s$ 是不同质点的经过时刻,并非观察时刻;把两者混同会把脉线误写成迹线。
4、三种曲线的联系
| 曲线 | 固定的对象 | 改变的量 | 曲线的含义 |
|---|---|---|---|
| 迹线 | 一个质点 | 真实时间 $t$ | 同一质点先后占据的位置 |
| 流线 | 一个时刻 $t_*$ | 曲线上的空间位置 | 该时刻各点的速度方向 |
| 脉线 | 一个经过点与观察时刻 $T$ | 不同质点的经过时刻 $s$ | 曾经过该点的质点在 $T$ 时的位置 |
非定常流动中,速度场随时间改变,三种曲线一般不重合。定常流动中 $\boldsymbol{V}=\boldsymbol{V}(\boldsymbol{r})$,迹线方程与流线的参数方程沿相同的速度场取切向;只要所讨论区域内解具有唯一性,经过同一点的迹线与流线是同一条几何曲线。由固定点在不同时间释放的质点也依次沿这条曲线运动,所以脉线在几何上与它们重合。重合说的是空间形状,不意味着三种曲线的定义相同。
例2
参考资料例 1.4:已知平面流动 $u=-x$、$v=y+1$,求迹线与流线的一般形式。解
迹线方程为 $\frac{\mathrm{d}x}{\mathrm{d}t}=-x$、$\frac{\mathrm{d}y}{\mathrm{d}t}=y+1$。分别分离变量并积分,得 $x=c_1\mathrm{e}^{-t}$、$y+1=c_2\mathrm{e}^{t}$;两式相乘并消去 $t$,得到迹线族$$ x(y+1)=c_1c_2=C $$
流线方程为 $\frac{\mathrm{d}x}{-x}=\frac{\mathrm{d}y}{y+1}$。在 $x\ne0$ 且 $y+1\ne0$ 的区段交叉相乘,得 $(y+1)\,\mathrm{d}x+x\,\mathrm{d}y=0$。由乘积求导法则,左边等于 $\mathrm{d}[x(y+1)]$,故流线族也满足 $x(y+1)=C$。坐标轴上的特殊积分曲线须由原微分方程单独检查。两族曲线重合的原因是速度场不显含 $t$。
二、流面、流管、流束与流量
1、流面
在给定时刻,选取一条不与流线重合的空间曲线 $L$,过 $L$ 上各点分别作流线,这些流线铺成的曲面称为流面。$L$ 只用于选定一族流线;流面上每一点的速度都沿着该面,故若 $\boldsymbol{n}$ 为流面的单位法向量,则
$$ \boldsymbol{V}\cdot\boldsymbol{n}=0 $$
该式表明流体在这一时刻没有穿过流面的法向速度。非定常流动中的流面是瞬时构造的曲面,下一时刻可改变形状和位置,因此“瞬时没有穿过”并不自动意味着它在整个时间区间内始终由同一批质点组成。定常流动中的流面形状保持不变。
2、流管
若选取的 $L$ 是闭合曲线,它所生成的流面成为管状侧面,称为流管侧面;侧面围住的流动区域称为流管。侧面由流线组成,故其法向速度为零。若从管内取一段有限区域,它的边界由侧面和两端截面组成;流体只能经两端截面进入或离开,不能穿过侧面。流管可以闭合成环、延伸至流场边界或无穷远。若速度连续、管内没有源汇,流管不会在内部突然终止。
对定常流动的固定流管,取法向均指向所截流体区域外侧。质量守恒表示单位时间流出的质量等于流入的质量。由于侧面通量为零,两端截面的有符号质量流量之和为零,即两端的质量流量大小相等。若流体不可压缩且密度处处相同,则两端的体积流量也相等。管道由宽变窄时,若截面法向平均速度分别为 $\overline V_1$、$\overline V_2$,有
$$ Q=A_1\overline V_1=A_2\overline V_2 $$
所以较小截面处的平均速度较大。该关系要求定常、无侧向泄漏,且体积流量相等;非定常或可压缩情形应优先使用质量守恒。
3、流束
截面足够小的流管称为微元流管,流经其中的流体称为流束。由于速度场连续,截面趋于无穷小时,同一截面各点的速度与密度之差随之趋于零,因此可用该截面上一点的数值代表整个微元截面。若微元面积为 $\mathrm{d}A$,且局部流速与其法向的夹角为 $\theta$,则该流束的体积流量在一阶近似下为 $\mathrm{d}Q=V\cos\theta\,\mathrm{d}A$。沿流线法向取截面时,$\theta=0$,于是 $\mathrm{d}Q=V\,\mathrm{d}A$。流束的截面积趋于零时,其中心轨迹趋向一条流线。
4、流量与平均流速
取有取向的曲面 $A$,记 $\boldsymbol{n}$ 为选定方向的单位法向量,$\mathrm{d}A$ 为面元,$\rho$ 为密度。短时间 $\Delta t$ 内,靠近面元且可能穿过它的流体形成一个以法向位移 $(\boldsymbol{V}\cdot\boldsymbol{n})\Delta t$ 为高的斜柱。其有符号体积为 $\Delta\tau\approx(\boldsymbol{V}\cdot\boldsymbol{n})\mathrm{d}A\,\Delta t$。两边除以 $\Delta t$ 并取极限,得微元体积流量
$$ \mathrm{d}Q=\boldsymbol{V}\cdot\boldsymbol{n}\,\mathrm{d}A $$
用微元质量 $\rho\Delta\tau$ 代替微元体积,同理得 $\mathrm{d}Q_m=\rho\boldsymbol{V}\cdot\boldsymbol{n}\,\mathrm{d}A$。对整个曲面积分:
$$ Q=\int_A\boldsymbol{V}\cdot\boldsymbol{n}\,\mathrm{d}A, \qquad Q_m=\int_A\rho\boldsymbol{V}\cdot\boldsymbol{n}\,\mathrm{d}A $$
$Q$ 的单位为 $\mathrm{m}^3\,\mathrm{s}^{-1}$,$Q_m$ 的单位为 $\mathrm{kg}\,\mathrm{s}^{-1}$。点积为正表示流体沿所选法向通过,为负表示反向通过。若 $\rho$ 在截面上处处相同,可从积分号中提出,得到 $Q_m=\rho Q$;若密度在截面上变化,则一般不能这样处理。
记 $A$ 同时表示该截面的面积,定义截面平均法向流速 $\overline V$ 为
$$ \overline V=\frac{Q}{A} =\frac{1}{A}\int_A\boldsymbol{V}\cdot\boldsymbol{n}\,\mathrm{d}A $$
这一定义保证均匀的速度 $\overline V$ 穿过同一截面时产生相同的体积流量。$\overline V$ 是法向分量的面积平均值,通常不等于截面上任一点的速度大小;只有法向速度均匀时,才可写 $Q=VA$ 并把 $V$ 视为处处相同的法向速度。
三、运动流体的应变率张量
流体微团由相邻质点构成。固体刚体的局部运动只有平移和转动;流体微团还可以伸长、压缩和剪切。为了区分这些运动,先考察同一时刻两个邻近点的速度差,再把速度差分成与变形、转动对应的部分。
1、亥姆霍兹速度分解定理
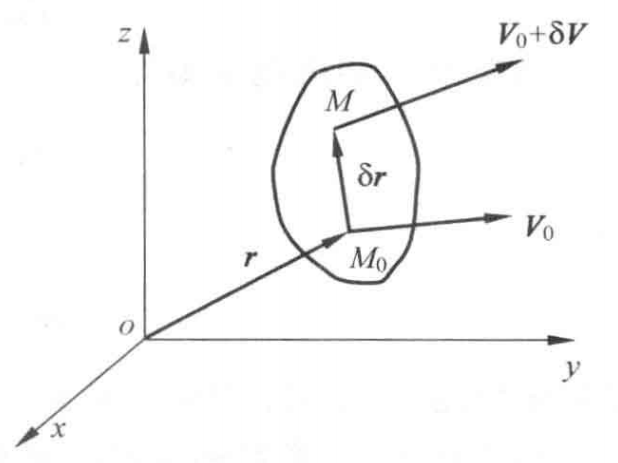
取时刻 $t$ 的一点 $M_0$,其位置为 $\boldsymbol{r}=(x,y,z)$,速度为 $\boldsymbol{V}_0=\boldsymbol{V}(\boldsymbol{r},t)$。邻近点 $M$ 的位置为 $\boldsymbol{r}+\delta\boldsymbol{r}$,其中 $\delta\boldsymbol{r}=\delta x\boldsymbol{i}+\delta y\boldsymbol{j}+\delta z\boldsymbol{k}$。假定速度场在 $M_0$ 可微,对固定的 $t$ 作一阶泰勒展开:
$$ \boldsymbol{V}(\boldsymbol{r}+\delta\boldsymbol{r},t) =\boldsymbol{V}_0 +\frac{\partial\boldsymbol{V}}{\partial x}\delta x +\frac{\partial\boldsymbol{V}}{\partial y}\delta y +\frac{\partial\boldsymbol{V}}{\partial z}\delta z +o(|\delta\boldsymbol{r}|) $$
定义邻近点对 $M_0$ 的相对速度为 $\delta\boldsymbol{V}=\boldsymbol{V}(M)-\boldsymbol{V}_0$。忽略比 $|\delta\boldsymbol{r}|$ 更高阶的小量,令 $\boldsymbol{L}$ 为速度梯度矩阵,则
$$ \delta\boldsymbol{V}=\boldsymbol{L}\,\delta\boldsymbol{r}, \qquad \boldsymbol{L}= \begin{bmatrix} \frac{\partial u}{\partial x} & \frac{\partial u}{\partial y} & \frac{\partial u}{\partial z}\\ \frac{\partial v}{\partial x} & \frac{\partial v}{\partial y} & \frac{\partial v}{\partial z}\\ \frac{\partial w}{\partial x} & \frac{\partial w}{\partial y} & \frac{\partial w}{\partial z} \end{bmatrix} $$
矩阵 $\boldsymbol{L}$ 的每个元素都说明一个速度分量如何沿某个坐标方向变化。例如 $\frac{\partial u}{\partial y}$ 表示相距 $\delta y$ 的两点,其 $x$ 向速度差约为 $\frac{\partial u}{\partial y}\delta y$。因此整个矩阵给出了微团内部相对运动的一阶信息。
任何实方阵都可按 $\boldsymbol{L}=\frac{\boldsymbol{L}+\boldsymbol{L}^{\mathsf T}}{2}+\frac{\boldsymbol{L}-\boldsymbol{L}^{\mathsf T}}{2}$ 分解。定义对称部分 $\boldsymbol{E}$ 为应变率张量,反对称部分 $\boldsymbol{W}$ 为局部转动部分:
$$ \boldsymbol{E}=\frac{\boldsymbol{L}+\boldsymbol{L}^{\mathrm T}}{2}, \qquad \boldsymbol{W}=\frac{\boldsymbol{L}-\boldsymbol{L}^{\mathrm T}}{2}, \qquad \boldsymbol{L}=\boldsymbol{E}+\boldsymbol{W} $$
之所以称 $\boldsymbol{E}$ 为应变率张量,是因为其对角元给出三个坐标方向的线段伸缩率,非对角元给出剪切变形率;这些解释将在下文推导。写 $\boldsymbol{E}=(\varepsilon_{ij})$,便有:
$$ \begin{aligned} \varepsilon_{xx}&=\frac{\partial u}{\partial x},& \varepsilon_{yy}&=\frac{\partial v}{\partial y},& \varepsilon_{zz}&=\frac{\partial w}{\partial z}\\ \varepsilon_{xy}=\varepsilon_{yx}&=\frac{1}{2}\left(\frac{\partial u}{\partial y}+\frac{\partial v}{\partial x}\right),& \varepsilon_{xz}=\varepsilon_{zx}&=\frac{1}{2}\left(\frac{\partial u}{\partial z}+\frac{\partial w}{\partial x}\right),& \varepsilon_{yz}=\varepsilon_{zy}&=\frac{1}{2}\left(\frac{\partial v}{\partial z}+\frac{\partial w}{\partial y}\right) \end{aligned} $$
反对称矩阵 $\boldsymbol{W}$ 可以用一个角速度矢量 $\boldsymbol{\Omega}=\Omega_x\boldsymbol{i}+\Omega_y\boldsymbol{j}+\Omega_z\boldsymbol{k}$ 表示。令:
$$ \begin{aligned} \Omega_x&=\frac{1}{2}\left(\frac{\partial w}{\partial y}-\frac{\partial v}{\partial z}\right)\\ \Omega_y&=\frac{1}{2}\left(\frac{\partial u}{\partial z}-\frac{\partial w}{\partial x}\right)\\ \Omega_z&=\frac{1}{2}\left(\frac{\partial v}{\partial x}-\frac{\partial u}{\partial y}\right) \end{aligned} $$
由上式逐项代入 $\boldsymbol{W}$,得到:
$$ \boldsymbol{W}= \begin{bmatrix} 0&-\Omega_z&\Omega_y\\ \Omega_z&0&-\Omega_x\\ -\Omega_y&\Omega_x&0 \end{bmatrix} $$
将矩阵与 $\delta\boldsymbol{r}$ 相乘,其三个分量依次为 $\Omega_y\delta z-\Omega_z\delta y$、$\Omega_z\delta x-\Omega_x\delta z$、$\Omega_x\delta y-\Omega_y\delta x$,正好是 $\boldsymbol{\Omega}\times\delta\boldsymbol{r}$ 的三个分量。因此有
$$ \boldsymbol{V}(M) =\boldsymbol{V}_0 +\boldsymbol{E}\,\delta\boldsymbol{r} +\boldsymbol{\Omega}\times\delta\boldsymbol{r} +o(|\delta\boldsymbol{r}|) $$
这就是亥姆霍兹速度分解定理在微团邻域内的一阶形式:$\boldsymbol{V}_0$ 给出整体平移,$\boldsymbol{E}\,\delta\boldsymbol{r}$ 给出局部变形,$\boldsymbol{\Omega}\times\delta\boldsymbol{r}$ 给出局部刚体式转动。它是局部展开,不能把一个有限大小流体团的运动直接当作三个全局刚体运动相加。
2、流体微团的运动分析
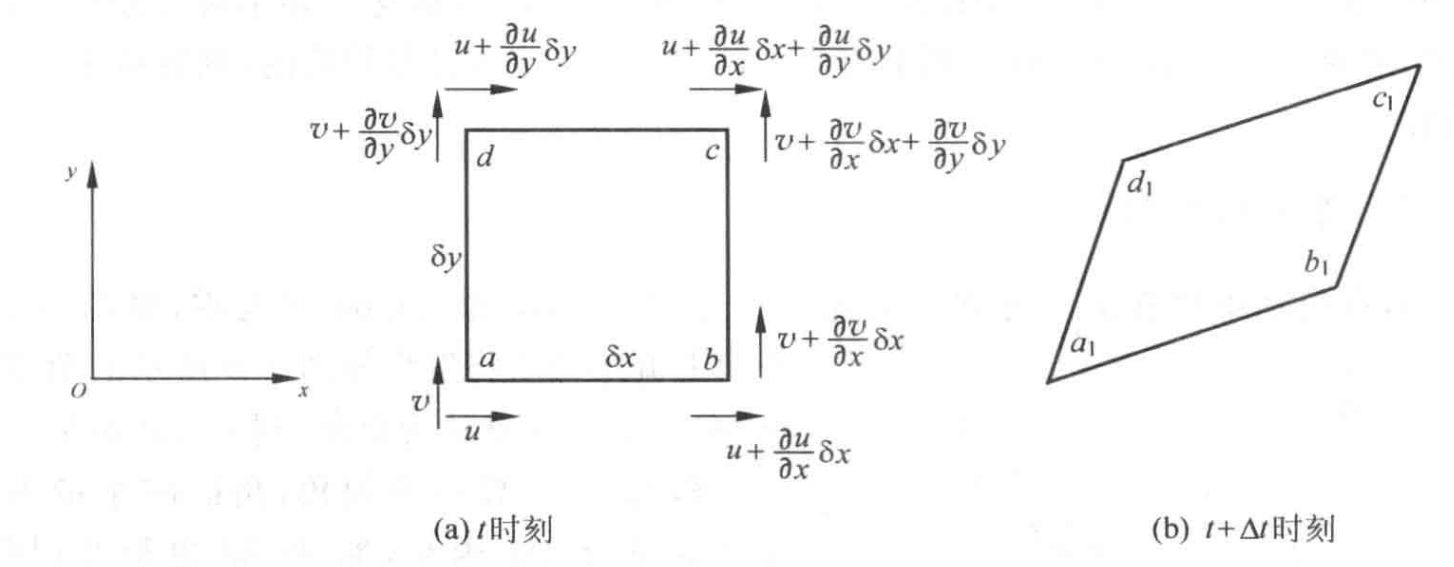
(1) 线变形与体积膨胀
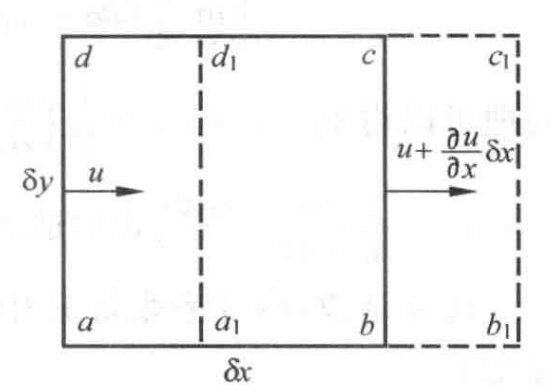
先取沿 $x$ 方向、初长为 $\delta x$ ($ab$ 长度)的微小物质线段。两端的 $x$ 向速度差约为 $\frac{\partial u}{\partial x}\delta x$。经历短时间 $\Delta t$ 后,线段的 $x$ 向投影(即 $a_1b_1$ )变为:
$$ \delta x_1 =\delta x+\frac{\partial u}{\partial x}\delta x\,\Delta t +o(\Delta t) $$
除以原长 $\delta x$,再除以时间间隔并取极限,可得线段的相对伸长率,即 $x$ 方向的线应变率:
$$ \lim_{\Delta t\to0} \frac{\delta x_1-\delta x}{\delta x\,\Delta t} =\frac{\partial u}{\partial x} =\varepsilon_{xx} $$
$\varepsilon_{xx}>0$ 表示沿 $x$ 方向伸长,$\varepsilon_{xx}<0$ 表示沿该方向缩短。对 $y$、$z$ 方向作相同分析,分别得到 $\varepsilon_{yy}=\frac{\partial v}{\partial y}$ 与 $\varepsilon_{zz}=\frac{\partial w}{\partial z}$。当另两个方向的速度差同时使线段倾斜时,其对线段长度的一阶变化没有贡献,角度变化则由剪切应变率描述。
更一般地,设微小物质线段的矢量为 $\delta\boldsymbol{r}$、长度为 $\ell=|\delta\boldsymbol{r}|$,单位方向为 $\boldsymbol{e}=\frac{\delta\boldsymbol{r}}{\ell}$。两端的相对速度等于 $\frac{\mathrm{d}(\delta\boldsymbol{r})}{\mathrm{d}t}=\boldsymbol{L}\,\delta\boldsymbol{r}$。对 $\ell^2=\delta\boldsymbol{r}\cdot\delta\boldsymbol{r}$ 求导,得 $2\ell\frac{\mathrm{d}\ell}{\mathrm{d}t}=2\delta\boldsymbol{r}\cdot\boldsymbol{L}\,\delta\boldsymbol{r}$。由于 $\delta\boldsymbol{r}\cdot\boldsymbol{W}\,\delta\boldsymbol{r}=0$,故
$$ \frac{1}{\ell}\frac{\mathrm{d}\ell}{\mathrm{d}t} =\boldsymbol{e}\cdot\boldsymbol{E}\,\boldsymbol{e} $$
这说明只有对称部分 $\boldsymbol{E}$ 改变线段的瞬时长度,反对称部分只改变其方向;当 $\boldsymbol{e}=\boldsymbol{i}$ 时便回到 $\varepsilon_{xx}$。
再看流体微团的体积。令初始三条相互垂直的微小边长为 $\delta x,\delta y,\delta z$,初始体积为 $\delta\tau=\delta x\delta y\delta z$。短时间内沿三个坐标方向的边长分别变成 $\delta x\bigl(1+\varepsilon_{xx}\Delta t\bigr)$、$\delta y\bigl(1+\varepsilon_{yy}\Delta t\bigr)$、$\delta z\bigl(1+\varepsilon_{zz}\Delta t\bigr)$;剪切带来的倾斜对体积的一阶变化没有贡献。将三个因子相乘,并略去 $(\Delta t)^2$ 及更高阶项:
$$ \delta\tau_1 =\delta\tau\left[1+ (\varepsilon_{xx}+\varepsilon_{yy}+\varepsilon_{zz})\Delta t\right] +o(\Delta t) $$
由此得到单位时间的相对体积变化率:
$$ \frac{1}{\delta\tau}\frac{\mathrm{D}(\delta\tau)}{\mathrm{D}t} =\varepsilon_{xx}+\varepsilon_{yy}+\varepsilon_{zz} =\frac{\partial u}{\partial x} +\frac{\partial v}{\partial y} +\frac{\partial w}{\partial z} =\nabla\cdot\boldsymbol{V} $$
因此,速度散度表示流体微团的相对体积膨胀率。$\nabla\cdot\boldsymbol{V}>0$ 表示局部膨胀,$\nabla\cdot\boldsymbol{V}<0$ 表示局部收缩,等于零表示微团体积在运动中不变,即是不可压缩的,若进一步假定流体均质,则可以将整个流场的密度统一写成 $\rho=\text{常数}$。
(2) 角变形与剪切应变率
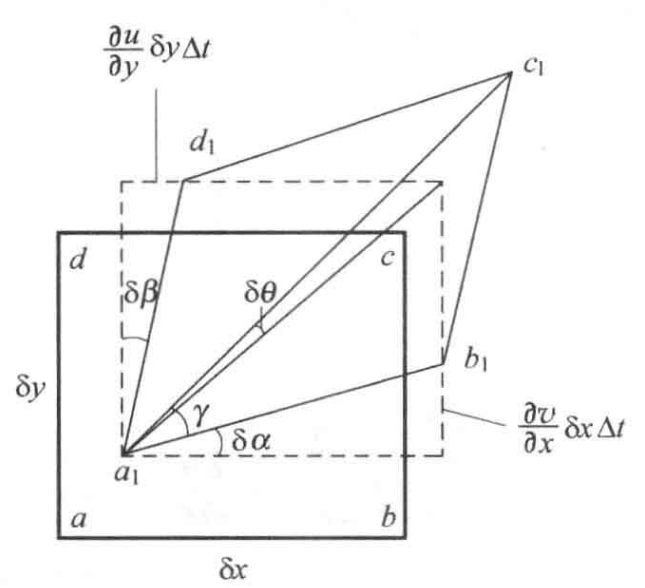
在 $xy$ 平面选取从同一点出发、原本分别沿 $x$、$y$ 方向的两条微小物质线段,初始夹角为直角。经历短时间 $\Delta t$ 后,沿 $x$ 的线段两端出现约 $\frac{\partial v}{\partial x}\delta x\,\Delta t$ 的 $y$ 向相对位移,其小角度改变为
$$ \delta\alpha \approx\tan(\delta\alpha)=\frac{\frac{\partial v}{\partial x}\delta x\,\Delta t}{\delta x} =\frac{\partial v}{\partial x}\Delta t $$
沿 $y$ 的线段两端同理出现约 $\frac{\partial u}{\partial y}\delta y\,\Delta t$ 的 $x$ 向相对位移,角度改变为 $\delta\beta\approx\frac{\partial u}{\partial y}\Delta t$。这两个角度按所取方向相加,给出原直角在单位时间内的变化量。这里采用张量剪切应变率的约定,取该变化率的一半:
$$ \varepsilon_{xy}=\varepsilon_{yx} =\lim_{\Delta t\to0} \frac{\delta\alpha+\delta\beta}{2\Delta t} =\frac{1}{2}\left( \frac{\partial v}{\partial x} +\frac{\partial u}{\partial y} \right) $$
对 $xz$ 和 $yz$ 平面重复推导,得到 $\varepsilon_{xz}$ 与 $\varepsilon_{yz}$。若将原直角的总变化率称为工程剪切应变率 $\dot\gamma_{xy}$,则 $\dot\gamma_{xy}=2\varepsilon_{xy}$;这解释了张量公式中的因子 $\frac{1}{2}$。
剪切变形不等于微团的整体旋转:前者改变线段间的夹角,后者可以在夹角不变时使两条线段一起转动。将两者分开,正是速度梯度分解的作用。
(3) 流体微团的旋转与涡量
沿 $x$ 的线段因 $\frac{\partial v}{\partial x}$ 而转向 $y$;沿 $y$ 的线段因 $\frac{\partial u}{\partial y}$ 而转向 $x$。取绕 $z$ 轴逆时针为正,去掉两条线段相向或背向的剪切部分后,它们共同的平均转动角速度为:
$$ \Omega_z =\frac{1}{2}\left( \frac{\partial v}{\partial x} -\frac{\partial u}{\partial y} \right) $$
将坐标轴循环置换,可得 $\Omega_x$、$\Omega_y$,与上文定义的三个分量相同。另一方面,速度场的旋度为:
$$ \nabla\times\boldsymbol{V} =\left(\frac{\partial w}{\partial y}-\frac{\partial v}{\partial z}\right)\boldsymbol{i} +\left(\frac{\partial u}{\partial z}-\frac{\partial w}{\partial x}\right)\boldsymbol{j} +\left(\frac{\partial v}{\partial x}-\frac{\partial u}{\partial y}\right)\boldsymbol{k} $$
逐分量比较,便得到转动角速度与旋度的关系。定义涡量(vorticity)$\boldsymbol{\omega}$ 为速度的旋度,则:
$$ \boldsymbol{\Omega}=\frac{1}{2}\nabla\times\boldsymbol{V}, \qquad \boldsymbol{\omega}=\nabla\times\boldsymbol{V}=2\boldsymbol{\Omega} $$
旋度为零只说明微团的局部刚体式平均转动角速度为零,并不排除线段伸缩或剪切变形。
四、流体运动分类
同一流动可同时从密度是否随质点变化、黏性是否需要计入、速度场是否随时间变化、物理量依赖几个空间坐标,以及微团是否局部旋转等不同角度分类。这些标准彼此独立;例如“定常”不能单独推出“不可压缩”或“无旋”。
1、不可压缩流动和可压缩流动
不可压缩流动是指每个随体微团在运动过程中保持体积。由上一节的体积变化率公式,其运动学判据为:
$$ \nabla\cdot\boldsymbol{V}=0 $$
可压缩流动中,微团体积和密度可以沿运动过程发生变化,应保留质量守恒方程中的全部项。对于不同材料,是否把某一实际流动近似为不可压缩,还需结合该流动的密度变化是否足以影响所研究的问题,而不能仅凭流体名称判断。
2、黏性流动和无黏性流动
黏性流动是指必须计入流体内部由黏性产生的应力及其作用的流动。速度不同的相邻流体层之间可能存在剪切应力,因而微团的剪切变形率与受力状态有关。无黏性流动则在所研究的尺度和区域内忽略黏性应力,常称为理想流体模型;这是一种模型假设,不等于断言实际流体的黏度严格为零。尤其不能仅由“无黏性”断定“无旋”。
补充斯托克斯流动(Stokes flow,又称蠕动流)的含义。设特征密度、速度、长度和动力黏度分别为 $\rho,U,L,\mu$。对流惯性的量级约为 $\rho\frac{U^2}{L}$,黏性作用的量级约为 $\mu\frac{U}{L^2}$,两者之比为雷诺数:
$$ \mathrm{Re} =\frac{\rho\frac{U^2}{L}}{\mu\frac{U}{L^2}} =\frac{\rho UL}{\mu} $$
当 $\mathrm{Re}\ll1$ 且时间变化引起的惯性也可忽略时,惯性相对黏性作用很小。对于黏度为常数的不可压缩牛顿流体,若再取定常流动,动量方程可化为斯托克斯方程
$$ \boldsymbol{0} =-\nabla p+\mu\Delta\boldsymbol{V}+\rho\boldsymbol{f}, \qquad \nabla\cdot\boldsymbol{V}=0 $$
其中 $p$ 是压强,$\boldsymbol{f}$ 是单位质量的体积力。斯托克斯流动由黏性主导,与忽略黏性的流动属于不同的近似。
3、定常流动和非定常流动
在选定的固定坐标系中,若每个空间点的速度不随时间改变,速度场为定常速度场,数学上写作
$$ \frac{\partial\boldsymbol{V}}{\partial t}=\boldsymbol{0} $$
若还要求密度、压强等所研究的流动物理量都不随时间改变,则流动状态是定常的;存在随时间改变的场量时为非定常流动。这里的偏导数是在固定空间位置求得的。某一质点即使运动于定常速度场,仍可能因走入速度不同的区域而加速。由随体导数公式,定常速度场中的质点加速度为
$$ \frac{\mathrm{D}\boldsymbol{V}}{\mathrm{D}t} =\frac{\partial\boldsymbol{V}}{\partial t} +(\boldsymbol{V}\cdot\nabla)\boldsymbol{V} =(\boldsymbol{V}\cdot\nabla)\boldsymbol{V} $$
可见定常只消去局部时间变化项,不消去由空间不均匀性引起的迁移加速度。参考资料指出,缓慢变化而可近似视为定常的实际流动,通常称为准定常流动;使用此近似时须说明所考察的时间尺度。
4、一维、二维、三维流动
这里的维数按流动物理量依赖几个独立的空间坐标来判定,而非按流体在几维空间中运动判定。若所有需要研究的场量只依赖一个空间坐标,则称一维流动;依赖两个空间坐标,则称二维流动;需要三个空间坐标才能描述,则称三维流动。时间依赖是否存在属于上一小节的分类,不改变这里的空间维数。
平面流动是二维流动的一种,但二维流动并不都必须发生在单一平面内。例如具有轴对称性的空间流动,在适当坐标下可只依赖两个空间变量。工程计算中常将管内流动的截面速度、压强等取平均,使平均量主要沿管轴变化;这种一维描述是简化模型,不能据此认定实际截面上各点速度完全相同。
5、有旋流动和无旋流动
按流体微团的局部转动角速度分类,若所考察区域内处处满足 $\boldsymbol{\Omega}=\boldsymbol{0}$,则称无旋流动;若某处不满足,则该处流动有旋。由于 $\boldsymbol{\omega}=2\boldsymbol{\Omega}=\nabla\times\boldsymbol{V}$,已知速度场时可用旋度判别:
$$ \nabla\times\boldsymbol{V}=\boldsymbol{0} \quad\Longleftrightarrow\quad \boldsymbol{\Omega}=\boldsymbol{0} $$
这一判据是局部的。无旋不表示流线必须是直线,也不表示应变率张量为零;微团仍可伸长或发生剪切。参考资料同样强调,有黏性流动一般可能有旋,而无黏性流动既可能有旋,也可能无旋,不能将两种分类混为一谈。
五、流体中的作用力与应力张量
研究流体运动需要明确受力的来源。按力如何作用于所取流体部分,可分为作用于内部各处的体积力,以及通过边界面由相邻物体传递的表面力。应力则把表面力的大小与方向表示为某一点、某个取向上的单位面积受力。
1、体积力
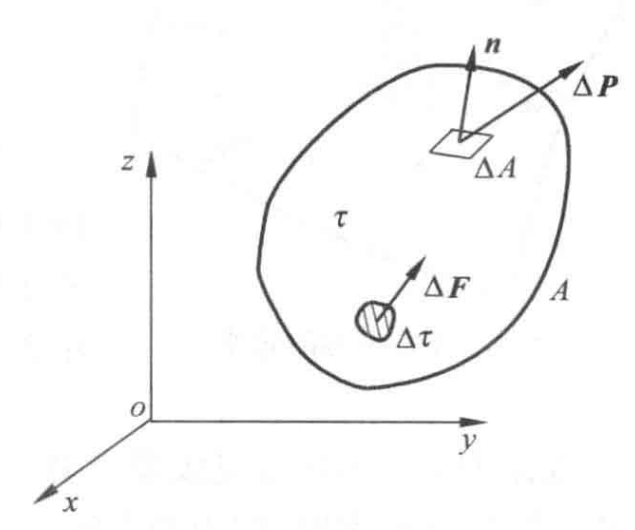
体积力(亦称质量力)对流体内部各质点起作用,例如重力。取流体中微小体积 $\mathrm{d}\tau$,其质量为 $\rho\,\mathrm{d}\tau$。定义 $\boldsymbol{f}$ 为单位质量所受的体积力,于是该体积元所受力为 $\rho\boldsymbol{f}\,\mathrm{d}\tau$。在有限体积 $\tau$ 上相加并取极限,得到
$$ \boldsymbol{F}_b =\int_{\tau}\rho\boldsymbol{f}\,\mathrm{d}\tau $$
$\boldsymbol{f}$ 的量纲与加速度相同,单位为 $\mathrm{m}\,\mathrm{s}^{-2}$;若只考虑重力,$\boldsymbol{f}=\boldsymbol{g}$。积分中的密度和体积力均可随位置改变,因此只有二者在所取体积内均匀时,才可简写为 $\boldsymbol{F}_b=\rho\boldsymbol{f}\tau$。体积力的总量随体积增大而增大,这与下一小节随受力面积增大的表面力不同。
2、表面力与应力
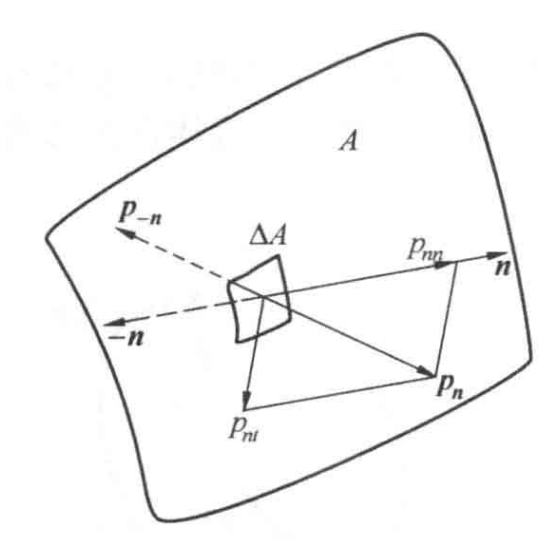
表面力通过相邻流体之间,或流体与固体之间的接触面传递。把流体分成两部分时,原本存在于内部的相互作用,在每一部分的受力分析中就表现为边界上的外力;这说明表面力具有内力来源。
在某点取一个法向为单位矢量 $\boldsymbol{n}$ 的微小面元 $\Delta A$,设其一侧的流体对另一侧施加 $\Delta\boldsymbol{F}_A$。固定法向并使面元缩小,定义该点在这个取向上的应力矢量,又称面力密度或牵引矢量,为
$$ \boldsymbol{p}_{\boldsymbol{n}} =\lim_{\Delta A\to0} \frac{\Delta\boldsymbol{F}_A}{\Delta A} $$
应力的单位是 $\mathrm{N}\,\mathrm{m}^{-2}=\mathrm{Pa}$。定义中必须指定法向,因为同一点可以作无数个取向不同的面,其单位面积受力可能不同。若两个面重合、法向相反,牛顿第三定律给出
$$ \boldsymbol{p}_{-\boldsymbol{n}} =-\boldsymbol{p}_{\boldsymbol{n}} $$
应力矢量可分为垂直于受力面的法向分量,以及位于面内的切向分量。记法向标量分量为 $p_{nn}=\boldsymbol{p}_{\boldsymbol{n}}\cdot\boldsymbol{n}$,则切向矢量为 $\boldsymbol{p}_{\mathrm{tan}}=\boldsymbol{p}_{\boldsymbol{n}}-p_{nn}\boldsymbol{n}$,因此
$$ \boldsymbol{p}_{\boldsymbol{n}} =p_{nn}\boldsymbol{n}+\boldsymbol{p}_{\mathrm{tan}}, \qquad \boldsymbol{p}_{\mathrm{tan}}\cdot\boldsymbol{n}=0 $$
若面内只需讨论一个切向单位矢量 $\boldsymbol{t}$,可将切向部分写为 $p_{nt}\boldsymbol{t}$,满足的 $\boldsymbol{p}_{\boldsymbol{n}}=p_{nn}\boldsymbol{n}+p_{nt}\boldsymbol{t}$。一般三维情形有两个相互独立的切向方向。对有限接触面 $A$,将各面元上的受力相加,得到合表面力:
$$ \boldsymbol{F}_A =\int_A\boldsymbol{p}_{\boldsymbol{n}}\,\mathrm{d}A $$
3、应力张量
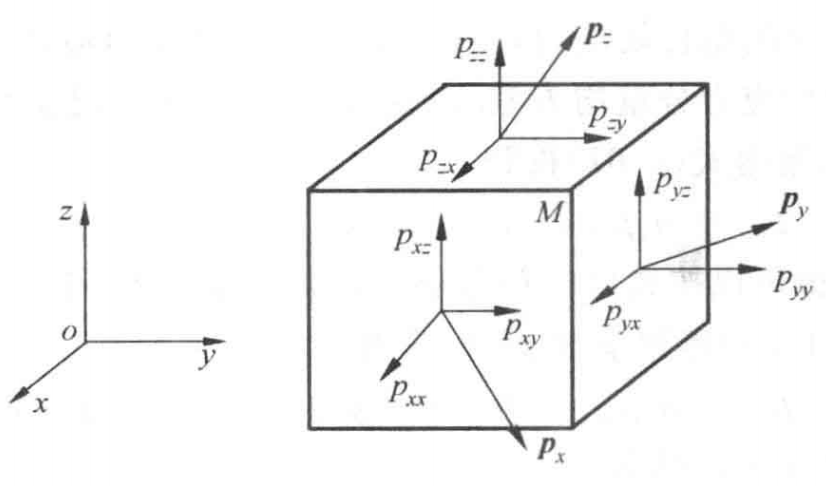
仅给出一点某一个面的应力矢量,不能确定其他取向上的受力。为描述该点的完整应力状态,取法向分别为 $\boldsymbol{i},\boldsymbol{j},\boldsymbol{k}$ 的三个坐标面,并将各面上的应力矢量分别投影到 $x,y,z$ 方向。按参考资料的记号,$p_{ij}$ 的第一个下标 $i$ 表示面的法向,第二个下标 $j$ 表示力的投影方向。例如 $p_{xy}$ 是法向沿 $x$ 的面上的 $y$ 向切应力,$p_{xx}$ 是同一面上的法向正应力。九个分量排成矩阵,定义应力张量
$$ \boldsymbol{P}= \begin{bmatrix} p_{xx}&p_{xy}&p_{xz}\\ p_{yx}&p_{yy}&p_{yz}\\ p_{zx}&p_{zy}&p_{zz} \end{bmatrix} $$
为什么三个坐标面的应力足以确定任意取向的应力?在所考察点周围取无穷小四面体,三个坐标面与斜面围成一体。设斜面面积为 $A$、外法向为 $\boldsymbol{n}=n_x\boldsymbol{i}+n_y\boldsymbol{j}+n_z\boldsymbol{k}$。先考虑 $n_x,n_y,n_z$ 均为正的取向,三个坐标面的面积分别为 $n_xA,n_yA,n_zA$。斜面表面力的量级为 $A$,体积力和惯性力的量级为四面体体积;缩小四面体时,后两者相对面积项趋于零。再利用反向面的应力符号相反,由力平衡得到
$$ \boldsymbol{p}_{\boldsymbol{n}}A -n_xA\boldsymbol{p}_{\boldsymbol{i}} -n_yA\boldsymbol{p}_{\boldsymbol{j}} -n_zA\boldsymbol{p}_{\boldsymbol{k}} =\boldsymbol{0} $$
除以 $A$,得到柯西应力公式;其他取向可由同一论证及法向取反得到:
$$ \boldsymbol{p}_{\boldsymbol{n}} =n_x\boldsymbol{p}_{\boldsymbol{i}} +n_y\boldsymbol{p}_{\boldsymbol{j}} +n_z\boldsymbol{p}_{\boldsymbol{k}} $$
由于 $p_{ij}$ 的第一个下标表示面法向,第 $j$ 个力分量满足 $\bigl(\boldsymbol{p}_{\boldsymbol{n}}\bigr)_j=\sum_i n_i p_{ij}$。若 $\boldsymbol{n}$ 和 $\boldsymbol{p}_{\boldsymbol{n}}$ 均按列矢量写,矩阵形式为 $\boldsymbol{p}_{\boldsymbol{n}}=\boldsymbol{P}^{\mathsf T}\boldsymbol{n}$;按参考资料的行矢量记法则写作 $\boldsymbol{p}_{\boldsymbol{n}}=\boldsymbol{n}\cdot\boldsymbol{P}$。
对通常的流体连续介质,若不考虑内部偶力,微团的角动量平衡要求相互垂直的两个面上的切应力成对相等,即 $p_{xy}=p_{yx}$、$p_{xz}=p_{zx}$、$p_{yz}=p_{zy}$。因此 $\boldsymbol{P}^{\mathsf T}=\boldsymbol{P}$,应力张量是对称张量,只有六个独立分量。此时列矢量式可简写成
$$ \boldsymbol{p}_{\boldsymbol{n}} =\boldsymbol{P}\boldsymbol{n} $$
这也使参考资料中的 $\boldsymbol{n}\cdot\boldsymbol{P}$ 与常见的 $\boldsymbol{P}\boldsymbol{n}$ 写法表达同一物理关系,但两种写法各自隐含的行、列矢量约定必须一致。
4、静止流体与运动的无黏性流体中的应力张量
静止流体不能维持切应力;在无黏性运动模型中,切应力同样被忽略。因此任意取向的面所受应力均沿面法线。上式说明若 $\boldsymbol{P}$ 是对角矩阵,其三个对角元分别为 $p_{xx},p_{yy},p_{zz}$。再取一个法向同时具有 $x$、$y$ 分量的斜面:其应力矢量的两个相应分量为 $n_xp_{xx}$ 和 $n_yp_{yy}$。要使该应力仍与法向 $\boldsymbol{n}$ 平行,必须有 $p_{xx}=p_{yy}$。同理比较其他取向,得 $p_{xx}=p_{yy}=p_{zz}$。可见所有方向的法向应力相同,且应力张量与单位矩阵成正比。
参考资料取拉应力为正,流体压强 $p$ 则是压缩作用的正值。因此面上的法向应力是 $-p$,而非 $+p$。记 $\boldsymbol{I}$ 为单位矩阵,便有
$$ \boldsymbol{P}= \begin{bmatrix} -p&0&0\\ 0&-p&0\\ 0&0&-p \end{bmatrix} =-p\boldsymbol{I} $$
把它代入柯西应力公式,任取法向 $\boldsymbol{n}$ 均得
$$ \boldsymbol{p}_{\boldsymbol{n}} =\boldsymbol{P}\boldsymbol{n} =-p\boldsymbol{n} $$
负号说明压力方向与所取面的外法线相反,即指向所考察流体内部。$p$ 可以随空间和时间改变,但在同一点同一时刻,它与所选面的方向无关。运动中的黏性流体一般还可能存在切应力及附加法向应力,不能把完整的应力张量直接写成 $-p\boldsymbol{I}$。