一、体力和面力
确定弹性体的受力状态和变形,需要用到三类基本关系:
- 平衡关系(力之间的平衡,即牛顿力学)
- 几何关系(变形与运动)
- 物理关系(力与变形之间的相互联系)
外力在其中作为已知量进入平衡关系,是求解的出发点。作用于弹性体上的外力分为体力和面力两类。
体力(body force)是作用在物体微粒体上的力,以单位体积的力即体力集度度量。在物体内取包含点 $O$、体积为 $\Delta V$ 的微元体,作用其上的体力合力为 $\Delta\boldsymbol{P}$,定义:
$$ \boldsymbol{p}=\lim_{\Delta V\to0}\frac{\Delta\boldsymbol{P}}{\Delta V}=\frac{\mathrm{d}\boldsymbol{P}}{\mathrm{d}V} $$
$\boldsymbol{p}$ 称为体力集度矢量,单位为 $\mathrm{N/m^3}$,量纲为 $\mathrm{MT^{-2}L^{-2}}$。体力是场量,为空间点(与时间)的函数,其分量记作 $p_x,p_y,p_z$。重力、惯性力、电磁力均属体力。
面力(surface traction)是作用在物体表面的分布力,以单位面积的力即面力集度度量。在物体表面取包含点 $O$、面积为 $\Delta S$ 的微元面,作用其上的面力合力为 $\Delta\boldsymbol{F}$,定义:
$$ \boldsymbol{T}=\lim_{\Delta S\to0}\frac{\Delta\boldsymbol{F}}{\Delta S}=\frac{\mathrm{d}\boldsymbol{F}}{\mathrm{d}S} $$
$\boldsymbol{T}$ 称为面力集度矢量,单位为 $\mathrm{N/m^2}$,量纲为 $\mathrm{MT^{-2}L^{-1}}$,其分量记作 $T_x,T_y,T_z$。风力、液体压力、两物体间的接触力均属面力。
体力与面力都是按分布集度定义的量,两者的区别在于分布的区域:体力分布于物体的体积内部,面力分布于物体的表面(或物体内部任一假想截面上)。
二、应力和一点的应力状态
1、内力
在受到外界因素作用(外力作用、温度改变、约束变动等)的物体内部,各部分之间会产生附加的相互作用,这种相互作用的量度称为内力(internal force)。
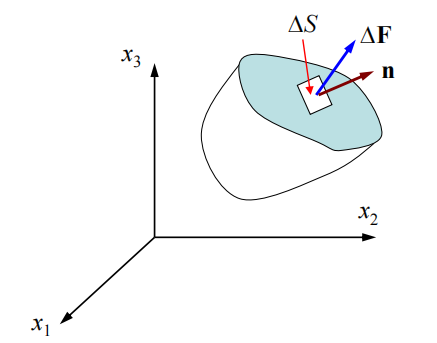
内力可用截面法显示:用假想的截面将物体切开,截面两侧之间的相互作用力即为内力。把截面视作物体新的表面,则内力就以分布面力的形式作用在该截面上,因此内力是面力的一种,其集度就是该截面上的应力。
在截面上取包含点 $O$、面积为 $\Delta S$ 的微元面,该微元面上内力(面力)的合力为 $\Delta\boldsymbol{F}$,定义
$$ \boldsymbol{f}_n=\lim_{\Delta S\to0}\frac{\Delta\boldsymbol{F}}{\Delta S} $$
$\boldsymbol{f}_n$ 称为点 $O$ 处该截面上的应力矢量(stress vector,又称全应力),下标 $n$ 表示该微元面的外法线方向。在给定坐标系中,应力矢量按其分量写成
$$ \boldsymbol{f}_n=f_{nx}\boldsymbol{e}_x+f_{ny}\boldsymbol{e}_y+f_{nz}\boldsymbol{e}_z $$
应力矢量的单位为 $\mathrm{N/m^2}$。将 $\boldsymbol{f}_n$ 沿微元面的外法线方向和面内方向分解,得
$$ \boldsymbol{f}_n=\sigma_n\boldsymbol{n}+\boldsymbol{\tau}_n $$
其中 $\sigma_n\boldsymbol{n}$ 为沿外法线方向的分量,$\sigma_n$ 称为该面上的正应力(normal stress);$\boldsymbol{\tau}_n$ 为位于微元面内的分量,称为剪应力或切应力(shear stress)。
应力数值不仅依赖于空间点,而且依赖于微元面积的方向,即:
$$ \boldsymbol{f}_n=\boldsymbol{f}_n(\boldsymbol{x},\boldsymbol{n}) $$
同一点处过该点的不同方向的微元面上,应力矢量一般不同。因此,一点的应力状态不能用单独一个矢量描述,下面引入应力张量。
2、应力张量
过物体内一点 $O$ 作三个与坐标面平行的微分面,其外法线分别沿坐标轴正向,三个面上各有三个应力分量,共九个分量。
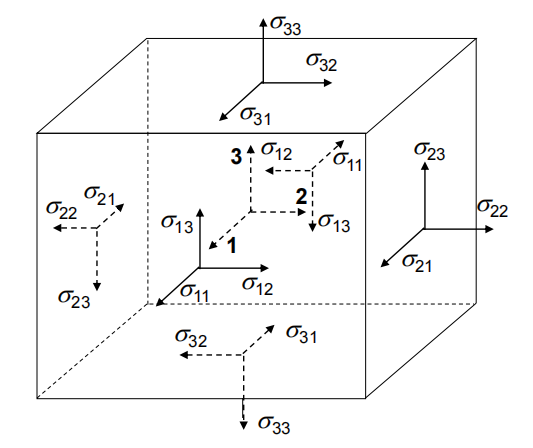
将这九个分量按下标排列成三阶方阵
$$ (\sigma_{ij})=\begin{bmatrix} \sigma_x & \tau_{xy} & \tau_{xz}\\ \tau_{yx} & \sigma_y & \tau_{yz}\\ \tau_{zx} & \tau_{zy} & \sigma_z \end{bmatrix} =\begin{bmatrix} \sigma_{11} & \sigma_{12} & \sigma_{13}\\ \sigma_{21} & \sigma_{22} & \sigma_{23}\\ \sigma_{31} & \sigma_{32} & \sigma_{33} \end{bmatrix} $$
则称该方阵为点 $O$ 的应力张量(stress tensor)。其中第 $i$ 行的三个分量是外法线沿 $x_i$ 轴正向的微分面上的应力矢量的三个分量;对分量 $\sigma_{ij}$,第一个下标 $i$ 表示作用面的外法线方向,第二个下标 $j$ 表示分量的方向。两个下标相同时为沿面法线方向的分量,即正应力,故 $\sigma_x=\sigma_{11}$,$\sigma_y=\sigma_{22}$,$\sigma_z=\sigma_{33}$;两个下标不同时为面内分量,即剪应力,故 $\tau_{xy}=\sigma_{12}$,$\tau_{xz}=\sigma_{13}$,$\tau_{yx}=\sigma_{21}$,$\tau_{yz}=\sigma_{23}$,$\tau_{zx}=\sigma_{31}$,$\tau_{zy}=\sigma_{32}$。
应力分量的正负号按下述规定确定:外法线与坐标轴正向一致的微分面称为正面,外法线与坐标轴正向相反的微分面称为负面;正面上的应力分量以沿坐标轴正向者为正,负面上的应力分量以沿坐标轴负向者为正。正应力以拉为正,以压为负。按此规定,外法线方向相反的两个微分面上同一位置的应力分量符号相反,即:
$$ \boldsymbol{f}_{-\boldsymbol{n}}=-\boldsymbol{f}_{\boldsymbol{n}} $$
应力张量的九个分量完全确定了一点的应力状态,过该点的任一方向微元面上的应力矢量都可由这九个分量线性地表示出来。因此,一点的应力状态由九个应力分量描述,而这九个分量的大小是判断该点材料强度是否足够的依据。
由后文切应力互等定理将证明应力张量是对称张量,九个分量中只有六个是独立的。应力张量的分量随坐标系的改变按二阶张量的规律变换,这也是称其为张量的原因。
3、斜面上的应力
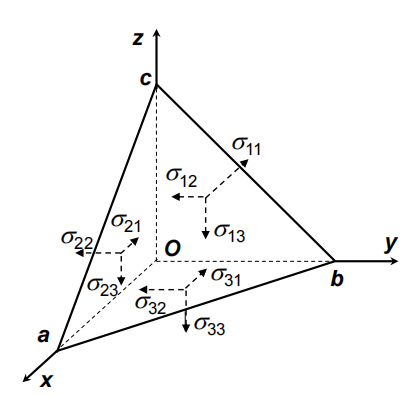
应力张量的九个分量是否确实确定了一点的应力状态?这一问题等价于:给定过点 $O$ 的应力张量 $(\sigma_{ij})$,过 $O$ 点的任一方向微元面上的应力矢量能否唯一确定。下面的定理给出了肯定的回答。
设过点 $O$ 的微元面的外法线单位矢量为:
$$ \boldsymbol{n}=l\boldsymbol{e}_x+m\boldsymbol{e}_y+n\boldsymbol{e}_z $$
其中 $l,m,n$ 为该外法线的方向余弦,满足 $l^2+m^2+n^2=1$。记该面上的应力矢量为 $\boldsymbol{f}_n$,其分量为 $f_{nx},f_{ny},f_{nz}$;设过点 $O$ 的应力张量的分量为 $\sigma_{ij}$($i,j=x,y,z$)。则有:
$$ \begin{align} f_{nx}&=l\sigma_x+m\tau_{yx}+n\tau_{zx}\\ f_{ny}&=l\tau_{xy}+m\sigma_y+n\tau_{zy}\\ f_{nz}&=l\tau_{xz}+m\tau_{yz}+n\sigma_z \end{align} $$
上述三式称为斜面应力公式。利用矩阵表示为:
$$ \begin{bmatrix} f_{nx}\\ f_{ny}\\ f_{nz} \end{bmatrix} = \begin{bmatrix} \sigma_x & \tau_{yx} & \tau_{zx}\\ \tau_{xy} & \sigma_y & \tau_{zy}\\ \tau_{xz} & \tau_{yz} & \sigma_z \end{bmatrix} \begin{bmatrix} l\\ m\\ n \end{bmatrix} $$
在指标记号下可合并写成:
$$ f_{ni}=\sigma_{ji}n_j,\qquad i=x,y,z $$
其中 $j$ 为哑标,在 $\{x,y,z\}$ 内遍历求和;$i$ 为自由指标,取 $x,y,z$ 给出三个分量式。此结论称为 Cauchy 应力定理(Cauchy's stress theorem)。
证明
在点 $O$ 附近作四面体微元 $Oabc$:三个面分别位于坐标面 $x=0$、$y=0$、$z=0$ 上,第四个面 $abc$ 为外法线方向余弦为 $l,m,n$ 的斜面。在所取的四面体中 $l,m,n>0$。记斜面 $abc$ 的面积为 $S_{abc}$,点 $O$ 到斜面的垂直距离为 $h$。
第一步,求三个坐标面的面积。斜面 $abc$ 在三个坐标面上的投影面积分别为 $S_{Obc}$、$S_{Oac}$、$S_{Oab}$。由面积投影定理,平面图形的投影面积等于原面积乘以平面法线与该坐标轴夹角的余弦,故
$$ S_{Obc}=lS_{abc},\qquad S_{Oac}=mS_{abc},\qquad S_{Oab}=nS_{abc} $$
又四面体的体积为
$$ V=\frac{1}{3}hS_{abc} $$
第二步,写出各面上的应力矢量。斜面 $abc$ 的外法线为 $\boldsymbol{n}$,其上应力矢量的分量为 $f_{nx},f_{ny},f_{nz}$。记外法线沿 $+\boldsymbol{e}_x$、$+\boldsymbol{e}_y$、$+\boldsymbol{e}_z$ 方向的微分面上的应力矢量分别为 $\boldsymbol{t}_x$、$\boldsymbol{t}_y$、$\boldsymbol{t}_z$,则:
$$ \boldsymbol{t}_x=(\sigma_x,\tau_{xy},\tau_{xz}),\qquad \boldsymbol{t}_y=(\tau_{yx},\sigma_y,\tau_{yz}),\qquad \boldsymbol{t}_z=(\tau_{zx},\tau_{zy},\sigma_z) $$
三个坐标面的外法线分别沿 $-\boldsymbol{e}_x$、$-\boldsymbol{e}_y$、$-\boldsymbol{e}_z$ 方向,均为负面,由应力分量的符号规定(即 $\boldsymbol{f}_{-\boldsymbol{n}}=-\boldsymbol{f}_{\boldsymbol{n}}$),作用在四面体上的应力矢量分别为 $-\boldsymbol{t}_x$、$-\boldsymbol{t}_y$、$-\boldsymbol{t}_z$。
第三步,列 $x$ 方向力的平衡。斜面上的面力合力为 $\boldsymbol{f}_nS_{abc}$,其 $x$ 方向分量为 $f_{nx}S_{abc}$;三个坐标面上的面力合力在 $x$ 方向的分量分别为 $-\sigma_xS_{Obc}$、$-\tau_{yx}S_{Oac}$、$-\tau_{zx}S_{Oab}$;体力的 $x$ 方向分量为 $p_xV$,即 $\dfrac{1}{3}hS_{abc}p_x$。于是:
$$ f_{nx}S_{abc}-\sigma_xS_{Obc}-\tau_{yx}S_{Oac}-\tau_{zx}S_{Oab}+\frac{1}{3}hS_{abc}p_x=0 $$
第四步,代入面积投影关系,全式除以 $S_{abc}$,得:
$$ f_{nx}-l\sigma_x-m\tau_{yx}-n\tau_{zx}+\frac{1}{3}hp_x=0 $$
第五步,令四面体收缩到点 $O$,即取极限 $h\to0$。上式中的体力项 $\dfrac{1}{3}hp_x$ 与 $h$ 同阶,趋于零,故:
$$ f_{nx}=l\sigma_x+m\tau_{yx}+n\tau_{zx} $$
体力项之所以消失,在于面上力的合力与面积的量级相同(与 $h^2$ 同阶),而体力与体积的量级相同(与 $h^3$ 同阶);全式除以 $S_{abc}$ 后,体力项为 $O(h)$,在 $h\to0$ 的极限下为零。因此斜面应力公式与体力无关。
第六步,对 $y$、$z$ 方向重复第三步至第五步,即得:
$$ f_{ny}=l\tau_{xy}+m\sigma_y+n\tau_{zy},\qquad f_{nz}=l\tau_{xz}+m\tau_{yz}+n\sigma_z $$
斜面应力公式的矩阵形式为
$$ \begin{bmatrix} f_{nx}\\ f_{ny}\\ f_{nz} \end{bmatrix} =\begin{bmatrix} \sigma_x & \tau_{yx} & \tau_{zx}\\ \tau_{xy} & \sigma_y & \tau_{zy}\\ \tau_{xz} & \tau_{yz} & \sigma_z \end{bmatrix} \begin{bmatrix} l\\ m\\ n \end{bmatrix} $$
即 $\boldsymbol{f}_n=\boldsymbol{\sigma}^{\mathrm{T}}\boldsymbol{n}$,其中 $\boldsymbol{\sigma}$ 为应力张量按前述方式排列所成的方阵,系数矩阵为其转置。之所以出现转置,原因在于应力张量的下标约定中第一个下标表示作用面的外法线方向,而求和是与面的外法线方向余弦相乘,即对第一个下标求和。由切应力互等定理有 $\sigma_{ij}=\sigma_{ji}$,此时 $\boldsymbol{\sigma}^{\mathrm{T}}=\boldsymbol{\sigma}$,上式化为 $\boldsymbol{f}_n=\boldsymbol{\sigma}\boldsymbol{n}$,指标形式化为 $f_{ni}=\sigma_{ij}n_j$。
由斜面应力公式可得斜面上正应力与剪应力的表达式。应力矢量沿外法线方向的投影即正应力:
$$ \sigma_n=\boldsymbol{f}_n\cdot\boldsymbol{n}=f_{ni}n_i=\sigma_{ji}n_in_j $$
由于哑标可以换名,$\sigma_{ji}n_in_j$ 与 $\sigma_{ij}n_in_j$ 相同(将 $i,j$ 互换即得),故正应力表达式不需要用到应力张量的对称性。剪应力为应力矢量的面内分量,其大小为
$$ \tau_n=|\boldsymbol{\tau}_n|=\sqrt{|\boldsymbol{f}_n|^2-\sigma_n^2} $$
即剪应力的大小由应力矢量的模与正应力确定。
三、平衡微分方程与应力边界条件
物体的平衡等价于物体内任取部分的平衡,特别地等价于任取微元体的平衡。由此可从微元体的平衡条件导出应力分量在物体内部应满足的方程,以及应力分量在物体边界上应满足的条件。
1、平衡微分方程
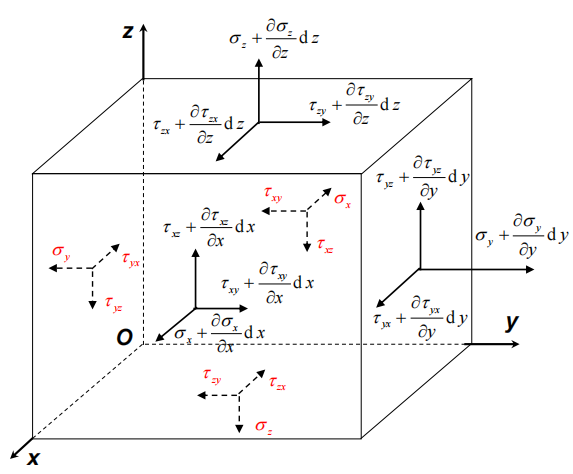
在弹性体内任取一点,围绕该点作边长分别为 $\mathrm{d}x$、$\mathrm{d}y$、$\mathrm{d}z$ 且各面平行于坐标面的微六面体。以微六面体上过角点的三个坐标面(外法线分别沿 $-\boldsymbol{e}_x$、$-\boldsymbol{e}_y$、$-\boldsymbol{e}_z$ 方向,即三个负面)为参考,其上的应力分量取该角点处的值 $\sigma_x,\tau_{xy},\tau_{xz},\tau_{yx},\sigma_y,\tau_{yz},\tau_{zx},\tau_{zy},\sigma_z$;由于应力分量随坐标变化,三个正面(外法线分别沿 $+\boldsymbol{e}_x$、$+\boldsymbol{e}_y$、$+\boldsymbol{e}_z$ 方向,其坐标分别为 $x+\mathrm{d}x$、$y+\mathrm{d}y$、$z+\mathrm{d}z$)上的应力分量与对应负面上的值不相等,须按坐标增量作泰勒展开表示。
由微六面体三个方向的力平衡得到的三式合称为平衡微分方程(Cauchy's first law):
$$ \begin{align} \frac{\partial\sigma_x}{\partial x}+\frac{\partial\tau_{yx}}{\partial y}+\frac{\partial\tau_{zx}}{\partial z}+F_x&=0\\ \frac{\partial\tau_{xy}}{\partial x}+\frac{\partial\sigma_y}{\partial y}+\frac{\partial\tau_{zy}}{\partial z}+F_y&=0\\ \frac{\partial\tau_{xz}}{\partial x}+\frac{\partial\tau_{yz}}{\partial y}+\frac{\partial\sigma_z}{\partial z}+F_z&=0 \end{align} $$
其中的 $F_i$ 表示 $i$ 方向上的体力。下面给出 $x$ 方向平衡方程的完整推导。
证明
以 $x$ 方向的力平衡为例。作用在微六面体上的力分为面力与体力两类,$x$ 方向的力有四项。
第一步,垂直于 $x$ 轴的两个面(面积均为 $\mathrm{d}y\mathrm{d}z$)。位于 $x$ 处的负面外法线沿 $-\boldsymbol{e}_x$,其上沿 $x$ 方向的应力分量为 $\sigma_x$;由符号规定,负面上的分量以沿坐标轴负向为正,故该面上沿 $x$ 轴正向的面力合力为 $-\sigma_x\mathrm{d}y\mathrm{d}z$。位于 $x+\mathrm{d}x$ 处的正面外法线沿 $+\boldsymbol{e}_x$,其上该应力分量由一阶泰勒展开为 $\sigma_x+\dfrac{\partial\sigma_x}{\partial x}\mathrm{d}x$,该面上沿 $x$ 轴正向的面力合力为 $\left(\sigma_x+\dfrac{\partial\sigma_x}{\partial x}\mathrm{d}x\right)\mathrm{d}y\mathrm{d}z$。
第二步,垂直于 $y$ 轴的两个面(面积均为 $\mathrm{d}z\mathrm{d}x$)。其上沿 $x$ 方向的应力分量为 $\tau_{yx}$。位于 $y$ 处的负面上的面力合力为 $-\tau_{yx}\mathrm{d}z\mathrm{d}x$,位于 $y+\mathrm{d}y$ 处的正面上的面力合力为 $\left(\tau_{yx}+\dfrac{\partial\tau_{yx}}{\partial y}\mathrm{d}y\right)\mathrm{d}z\mathrm{d}x$。
第三步,垂直于 $z$ 轴的两个面(面积均为 $\mathrm{d}x\mathrm{d}y$)。其上沿 $x$ 方向的应力分量为 $\tau_{zx}$。位于 $z$ 处的负面上的面力合力为 $-\tau_{zx}\mathrm{d}x\mathrm{d}y$,位于 $z+\mathrm{d}z$ 处的正面上的面力合力为 $\left(\tau_{zx}+\dfrac{\partial\tau_{zx}}{\partial z}\mathrm{d}z\right)\mathrm{d}x\mathrm{d}y$。
第四步,体力在 $x$ 方向的分量为 $F_x\mathrm{d}x\mathrm{d}y\mathrm{d}z$。
第五步,由 $x$ 方向力的平衡,四部分之和为零:
$$ \left(\sigma_x+\frac{\partial\sigma_x}{\partial x}\mathrm{d}x\right)\mathrm{d}y\mathrm{d}z-\sigma_x\mathrm{d}y\mathrm{d}z +\left(\tau_{yx}+\frac{\partial\tau_{yx}}{\partial y}\mathrm{d}y\right)\mathrm{d}z\mathrm{d}x-\tau_{yx}\mathrm{d}z\mathrm{d}x +\left(\tau_{zx}+\frac{\partial\tau_{zx}}{\partial z}\mathrm{d}z\right)\mathrm{d}x\mathrm{d}y-\tau_{zx}\mathrm{d}x\mathrm{d}y +F_x\mathrm{d}x\mathrm{d}y\mathrm{d}z=0 $$
将同类项合并:每一对面的两个面力之差只保留泰勒展开的增量项,如第一对给出 $\dfrac{\partial\sigma_x}{\partial x}\mathrm{d}x\mathrm{d}y\mathrm{d}z$。于是上式成为
$$ \left(\frac{\partial\sigma_x}{\partial x}+\frac{\partial\tau_{yx}}{\partial y}+\frac{\partial\tau_{zx}}{\partial z}+F_x\right)\mathrm{d}x\mathrm{d}y\mathrm{d}z=0 $$
对任意大小的微六面体均成立,故括号内的因子为零,即得:
$$ \frac{\partial\sigma_x}{\partial x}+\frac{\partial\tau_{yx}}{\partial y}+\frac{\partial\tau_{zx}}{\partial z}+F_x=0 $$
第六步,对 $y$ 方向与 $z$ 方向重复第一步至第五步,得其余两式。
(1)为什么要作泰勒展开
在斜面上应力的推导中,四面体的三个坐标面都过参考点 $O$,其上应力取 $O$ 点处的应力值,无须展开。微六面体的情形不同:两对面的位置不同,分别位于 $x$ 与 $x+\mathrm{d}x$ 等处,同一应力分量在这两个面上的数值不相等。为把正面上的应力用负面(即过角点的坐标面)上的应力表示,必须对坐标作泰勒展开。因此,所谓“多做一次泰勒展开”,其实质是:微六面体两对面上的应力分量不相等,须按坐标增量把正面上的应力表示成负面上的应力与一阶增量之和。
因为平衡微分方程是微六面体趋于一点时的极限方程。若在展开中保留至 $n$ 阶项,则第 $k$ 阶($k\geqslant1$)项为 $\dfrac{1}{k!}\dfrac{\partial^k\sigma_x}{\partial x^k}(\mathrm{d}x)^k\mathrm{d}y\mathrm{d}z$,除以 $\mathrm{d}x\mathrm{d}y\mathrm{d}z$ 后成为 $\dfrac{1}{k!}\dfrac{\partial^k\sigma_x}{\partial x^k}(\mathrm{d}x)^{k-1}$,当 $\mathrm{d}x\to0$ 时它是 $(\mathrm{d}x)^{k-1}$ 阶的无穷小,在 $k\geqslant2$ 时趋于零。故高阶项在取极限后自动消失,只需保留一阶项。换言之,保留到一阶项所得的结果,与保留全部项再取极限所得的结果相同。
(2)运动微分方程
若物体处于运动状态,则按达朗贝尔原理,把惯性力 $-\rho\ddot{u}_i\mathrm{d}x\mathrm{d}y\mathrm{d}z$ 计入体力,其中 $\rho$ 为材料密度,$\boldsymbol{u}=(u,v,w)$ 为位移矢量,$\ddot{u}_i$ 为加速度分量。此时微六面体的“平衡”条件成为牛顿第二定律的形式,所得方程为运动微分方程:
$$ \begin{align} \frac{\partial\sigma_x}{\partial x}+\frac{\partial\tau_{yx}}{\partial y}+\frac{\partial\tau_{zx}}{\partial z}+F_x&=\rho\frac{\partial^2u}{\partial t^2}\\ \frac{\partial\tau_{xy}}{\partial x}+\frac{\partial\sigma_y}{\partial y}+\frac{\partial\tau_{zy}}{\partial z}+F_y&=\rho\frac{\partial^2v}{\partial t^2}\\ \frac{\partial\tau_{xz}}{\partial x}+\frac{\partial\tau_{yz}}{\partial y}+\frac{\partial\sigma_z}{\partial z}+F_z&=\rho\frac{\partial^2w}{\partial t^2} \end{align} $$
当加速度为零时,运动微分方程退化为平衡微分方程,故平衡微分方程是运动微分方程的特殊情形。
平衡微分方程是三个方程,而应力分量共有九个(由切应力互等定理可知独立分量为六个),方程的数目少于未知量的数目,故仅由平衡条件不能确定应力分量,还须补充几何关系与物理关系,这与第一节提到的三类基本关系一致。
2、平衡微分方程的张量表示
采用指标记号与求和约定,可把三个平衡微分方程合并成一个式子。记 $x_1=x$,$x_2=y$,$x_3=z$,应力分量记作 $\sigma_{ij}$,体力分量记作 $F_i$,偏导数用逗号加指标表示,即 $\sigma_{ji,j}=\dfrac{\partial\sigma_{ji}}{\partial x_j}$,则三个平衡微分方程可写成
$$ \sigma_{ji,j}+F_i=0,\qquad i=1,2,3 $$
式中 $j$ 为哑标,在 $\{1,2,3\}$ 内遍历求和;$i$ 为自由指标,取 $1,2,3$ 分别给出一个方程。以 $i=1$ 为例,左端展开为
$$ \sigma_{j1,j}=\frac{\partial\sigma_{11}}{\partial x_1}+\frac{\partial\sigma_{21}}{\partial x_2}+\frac{\partial\sigma_{31}}{\partial x_3} =\frac{\partial\sigma_x}{\partial x}+\frac{\partial\tau_{yx}}{\partial y}+\frac{\partial\tau_{zx}}{\partial z} $$
恰为第一个平衡微分方程左端的三个偏导数项,再加上 $p_1=p_x$ 即得该方程。同理,$i=2$、$i=3$ 分别给出另外两个方程。
若采用矢量与张量算子的记号,设 $\boldsymbol{\sigma}$ 为应力张量,$\boldsymbol{p}$ 为体力集度矢量,则平衡微分方程可写成
$$ \operatorname{div}\boldsymbol{\sigma}+\boldsymbol{F}=\boldsymbol{0} $$
不计体力时,平衡微分方程化为齐次形式 $\sigma_{ji,j}=0$。
3、切应力互等定理
平衡微分方程由微六面体力的平衡得到。进一步考察微六面体力矩的平衡,可得到各剪应力分量之间的关系。
仍取前述微六面体,对其取力矩的平衡,可得
$$ \tau_{xy}=\tau_{yx},\qquad \tau_{yz}=\tau_{zy},\qquad \tau_{zx}=\tau_{xz} $$
即 $\sigma_{ij}=\sigma_{ji}$,应力张量是对称张量。此结论称为切应力互等定理(Cauchy's second law)。
证明
以过微六面体中心 $C$ 且平行于 $x$ 轴的直线为矩轴,考察 $x$ 方向力矩的平衡。
第一步,确定对矩轴有力矩的项。记微六面体的特征尺寸为 $h$,即 $\mathrm{d}x$、$\mathrm{d}y$、$\mathrm{d}z$ 均与 $h$ 同阶。以矩轴上一点 $O'$ 为参考点,某面力元 $\mathrm{d}\boldsymbol{F}$ 的作用点相对 $O'$ 的位置矢量为 $\boldsymbol{r}$,由 $\boldsymbol{r}\times\mathrm{d}\boldsymbol{F}$ 知该面力元对矩轴的力矩为 $\mathrm{d}M_x=r_y\mathrm{d}F_z-r_z\mathrm{d}F_y$。据此逐项考察:
- 沿 $x$ 方向的分量,包括两个 $x$ 面上的正应力 $\sigma_x$、两个 $y$ 面上的剪应力分量 $\tau_{xy}$、两个 $z$ 面上的剪应力分量 $\tau_{xz}$,以及体力在 $x$ 方向的分量。这些力的 $\mathrm{d}F_y=\mathrm{d}F_z=0$,故对矩轴的力矩恒为零。
- 两个 $y$ 面上的正应力 $\sigma_y$,其力矩元为 $-r_z\mathrm{d}F_y$,而矩臂 $r_z=z-z_C$ 在面上随点变化。把 $\sigma_y$ 在形心(该处 $r_z=0$)处展开,得 $\sigma_y=\sigma_y|_C+O(h)$,于是该面上力矩的主项为 $-\sigma_y|_C\displaystyle\int(z-z_C)\mathrm{d}S=0$(矩臂关于形心反对称,其面积分为零),余项为 $O(h)\displaystyle\int|z-z_C|\mathrm{d}S=O(h^4)$。它与下述剪应力力矩项($O(h^3)$)相比高一阶,在取极限后消失。
- 两个 $z$ 面上的正应力 $\sigma_z$,其力矩可由同样的讨论得出为 $O(h^4)$,在取极限后消失。
因此,对矩轴力矩的主项只来自两个 $y$ 面上沿 $z$ 方向的剪应力 $\tau_{yz}$ 与两个 $z$ 面上沿 $y$ 方向的剪应力 $\tau_{zy}$。
第二步,求 $\tau_{yz}$ 对矩轴的力矩。两个 $y$ 面的面积为 $\mathrm{d}x\mathrm{d}z$,其形心到矩轴的距离均为 $\dfrac{\mathrm{d}y}{2}$。负面($y$ 面)上的正号 $\tau_{yz}$ 沿 $z$ 轴负向,作用点的位置矢量沿 $-\boldsymbol{e}_y$ 方向,由 $\boldsymbol{r}\times\boldsymbol{F}=(r_yF_z-r_zF_y)\boldsymbol{e}_x$ 知 $r_yF_z=-\dfrac{\mathrm{d}y}{2}\cdot\left(-\tau_{yz}\mathrm{d}x\mathrm{d}z\right)>0$,力矩沿 $x$ 轴正向,大小为 $\tau_{yz}\mathrm{d}x\mathrm{d}z\cdot\dfrac{\mathrm{d}y}{2}$;正面($y+\mathrm{d}y$ 面)上该分量为 $\tau_{yz}+\dfrac{\partial\tau_{yz}}{\partial y}\mathrm{d}y$,作用点的位置矢量沿 $+\boldsymbol{e}_y$ 方向、力的方向沿 $z$ 轴正向,力矩同样沿 $x$ 轴正向,大小为 $\left(\tau_{yz}+\dfrac{\partial\tau_{yz}}{\partial y}\mathrm{d}y\right)\mathrm{d}x\mathrm{d}z\cdot\dfrac{\mathrm{d}y}{2}$。两项之和为
$$ \left(\tau_{yz}+\frac{\partial\tau_{yz}}{\partial y}\mathrm{d}y\right)\mathrm{d}x\mathrm{d}z\frac{\mathrm{d}y}{2}+\tau_{yz}\mathrm{d}x\mathrm{d}z\frac{\mathrm{d}y}{2} =\tau_{yz}\mathrm{d}x\mathrm{d}y\mathrm{d}z+\frac{1}{2}\frac{\partial\tau_{yz}}{\partial y}\mathrm{d}x(\mathrm{d}y)^2\mathrm{d}z $$
第三步,求 $\tau_{zy}$ 对矩轴的力矩。两个 $z$ 面的面积为 $\mathrm{d}x\mathrm{d}y$,其形心到矩轴的距离均为 $\dfrac{\mathrm{d}z}{2}$。同理,负面($z$ 面)上的正号 $\tau_{zy}$ 沿 $y$ 轴负向,作用点的位置矢量沿 $-\boldsymbol{e}_z$ 方向;正面($z+\mathrm{d}z$ 面)上的该分量沿 $y$ 轴正向,作用点的位置矢量沿 $+\boldsymbol{e}_z$ 方向。两者的 $r_yF_z-r_zF_y$ 均为负值,即力矩均沿 $x$ 轴负向,大小之和为
$$ \left(\tau_{zy}+\frac{\partial\tau_{zy}}{\partial z}\mathrm{d}z\right)\mathrm{d}x\mathrm{d}y\frac{\mathrm{d}z}{2}+\tau_{zy}\mathrm{d}x\mathrm{d}y\frac{\mathrm{d}z}{2} =\tau_{zy}\mathrm{d}x\mathrm{d}y\mathrm{d}z+\frac{1}{2}\frac{\partial\tau_{zy}}{\partial z}\mathrm{d}x\mathrm{d}y(\mathrm{d}z)^2 $$
第四步,列力矩平衡方程。以绕 $x$ 轴正向为正,由 $\sum M_x=0$ 得
$$ \left(\tau_{yz}+\frac{\partial\tau_{yz}}{\partial y}\mathrm{d}y\right)\mathrm{d}x\mathrm{d}z\frac{\mathrm{d}y}{2}+\tau_{yz}\mathrm{d}x\mathrm{d}z\frac{\mathrm{d}y}{2} -\left(\tau_{zy}+\frac{\partial\tau_{zy}}{\partial z}\mathrm{d}z\right)\mathrm{d}x\mathrm{d}y\frac{\mathrm{d}z}{2}-\tau_{zy}\mathrm{d}x\mathrm{d}y\frac{\mathrm{d}z}{2}=0 $$
全式除以 $\mathrm{d}x\mathrm{d}y\mathrm{d}z$,合并同类项得
$$ \tau_{yz}-\tau_{zy}+\frac{1}{2}\frac{\partial\tau_{yz}}{\partial y}\mathrm{d}y-\frac{1}{2}\frac{\partial\tau_{zy}}{\partial z}\mathrm{d}z=0 $$
第五步,令微六面体收缩到该点,即取极限 $\mathrm{d}y\to0$、$\mathrm{d}z\to0$。含坐标增量的两项为高阶小量,趋于零(其情形与平衡微分方程的推导相同),故
$$ \tau_{yz}=\tau_{zy} $$
第六步,改取过中心 $C$ 且平行于 $y$ 轴的直线为矩轴,重复第一步至第五步,类似的力矩分量对为 $\tau_{zx}$ 与 $\tau_{xz}$,得 $\tau_{zx}=\tau_{xz}$;再取平行于 $z$ 轴的直线为矩轴,得 $\tau_{xy}=\tau_{yx}$。
由切应力互等定理,应力张量的九个分量中只有六个独立,且应力张量的方阵为对称方阵。相应地,斜面应力公式的矩阵形式化为 $\boldsymbol{f}_n=\boldsymbol{\sigma}\boldsymbol{n}$。
上述推导的前提是:微分面上的内力只归结为一个力(主矢),不含力偶(主矩)。在经典弹性力学的连续体模型中,该前提成立,故切应力互等定理成立、应力张量对称。若物体上作用有体力偶、微元面上除力之外还传递面力偶(即存在偶应力),则应力张量不再对称,切应力互等定理失效,相应的理论称为偶应力理论(couple stress theory,亦称 Cosserat 弹性理论),此时须引入偶应力张量作为描述应力状态的补充量。对通常的工程材料,偶应力的影响可以忽略,故经典弹性力学中取应力张量为对称张量。
4、应力边界条件
平衡微分方程描述物体内部的平衡。在物体的边界面上,还应满足由边界面上的平衡导出的条件。
由 Cauchy 应力定理,在物体边界面上取一点,设该点处边界面的外法线方向余弦为 $l,m,n$,该点处的应力矢量分量为 $f_{nx},f_{ny},f_{nz}$。边界面上给定的面力分量为 $f_x,f_y,f_z$,而边界面上作用的应力矢量就是该面上的面力集度,故二者相等,于是得
$$ \begin{align} f_x&=l\sigma_x+m\tau_{yx}+n\tau_{zx}\\ f_y&=l\tau_{xy}+m\sigma_y+n\tau_{zy}\\ f_z&=l\tau_{xz}+m\tau_{yz}+n\sigma_z \end{align} $$
上三式称为应力边界条件,其指标形式为
$$ f_i=\sigma_{ji}n_j,\qquad i=1,2,3 $$
式中 $n_j$ 为边界外法线的方向余弦($n_1=l$,$n_2=m$,$n_3=n$),$f_i$ 为已知的面力分量。
平衡微分方程对应物体内部的平衡,应力边界条件对应物体边界部分的平衡。如果物体是平衡的,则应力分量满足平衡微分方程和应力边界条件;反之,如已知应力分量满足平衡微分方程和应力边界条件,则物体也是平衡的,但这属于静力学上可能的平衡,对真实变形物体而言,还需考虑几何连续条件。
[!NOTE]
目前,我们可以利用切应力互等定理,将一点的应力的 $9$ 个分量缩减为 $6$ 个独立分量,利用平衡微分方程,可以得到 $3$ 个内部微分关系,并且获得了应力边界条件。这些条件只涉及了在本文最开始提到的平衡关系,以后继续解释剩余两种关系。
四、应力张量的坐标变换
1、坐标变换意义
$\sigma_{ij}$ 的第一个下标表示作用面的法线方向,第二个下标表示应力分量的方向。例如 $\tau_{xy}$ 是法线沿 $x$ 轴的面上、沿 $y$ 方向的切应力。在经典弹性力学中,由切应力互等定理,$\sigma_{ij}=\sigma_{ji}$。因此应力张量可写为:
$$ \boldsymbol{\sigma}= \begin{bmatrix} \sigma_x&\tau_{xy}&\tau_{xz}\\ \tau_{xy}&\sigma_y&\tau_{yz}\\ \tau_{xz}&\tau_{yz}&\sigma_z \end{bmatrix} $$
对于外法线为单位矢量 $\boldsymbol{n}$ 的微分面,Cauchy 应力定理给出:
$$ \boldsymbol{f}_n=\boldsymbol{\sigma}\boldsymbol{n} $$
该面上的正应力与切应力分别为:
$$ \sigma_n=\boldsymbol{n}^{\mathrm T}\boldsymbol{\sigma}\boldsymbol{n}, \qquad \boldsymbol{\tau}_n=\boldsymbol{\sigma}\boldsymbol{n}-\sigma_n\boldsymbol{n}, $$
$$ \tau_n=\|\boldsymbol{\tau}_n\| =\sqrt{\|\boldsymbol{\sigma}\boldsymbol{n}\|^2-\sigma_n^2}. $$
注意 $\sigma_n$ 是有正负号的标量,拉为正、压为负;$\tau_n$ 在本文表示切应力矢量的大小,因此 $\tau_n\geq0$。沿某个指定切向的切应力分量则可以为正或负。
同一点的物理应力状态是确定的,但描述它的九个分量依赖于坐标系。转动坐标轴后,新的坐标面方向也变了,因而需要重新计算新坐标面上的正应力和切应力。这里讨论的是同一个应力状态在不同正交坐标系中的表示。转动坐标轴本身不改变材料的受力。
设旧坐标系的单位基矢为 $\boldsymbol{e}_x,\boldsymbol{e}_y,\boldsymbol{e}_z$,新坐标系的单位基矢为 $\boldsymbol{e}_{x'},\boldsymbol{e}_{y'},\boldsymbol{e}_{z'}$,定义:
$$ \begin{aligned} \boldsymbol{e}_{x'}&=l_1\boldsymbol{e}_x+m_1\boldsymbol{e}_y+n_1\boldsymbol{e}_z\\ \boldsymbol{e}_{y'}&=l_2\boldsymbol{e}_x+m_2\boldsymbol{e}_y+n_2\boldsymbol{e}_z\\ \boldsymbol{e}_{z'}&=l_3\boldsymbol{e}_x+m_3\boldsymbol{e}_y+n_3\boldsymbol{e}_z \end{aligned} $$
其中 $l_a,m_a,n_a$ 是第 $a$ 根新坐标轴与三根旧坐标轴夹角的余弦。例如 $l_1=\boldsymbol{e}_{x'}\cdot\boldsymbol{e}_x$。把方向余弦排成矩阵:
$$ \boldsymbol{Q}= \begin{bmatrix} l_1&m_1&n_1\\ l_2&m_2&n_2\\ l_3&m_3&n_3 \end{bmatrix},\qquad Q_{ai}=\boldsymbol{e}_{a'}\cdot\boldsymbol{e}_i $$
每一行都是一根新坐标轴在旧坐标系中的分量。这个约定决定了后面矩阵公式中转置的位置。新坐标轴单位化且彼此正交,故
$$ l_a^2+m_a^2+n_a^2=1 $$
$$ l_al_b+m_am_b+n_an_b=0\quad(a\neq b) $$
即 $\boldsymbol{Q}\boldsymbol{Q}^{\mathrm T}=\boldsymbol{Q}^{\mathrm T}\boldsymbol{Q}=\boldsymbol{I}$。所以 $\boldsymbol{Q}$ 是正交矩阵,$\boldsymbol{Q}^{-1}=\boldsymbol{Q}^{\mathrm T}$。若新旧坐标系都是右手系,并且仅通过旋转关联,还有 $\det\boldsymbol{Q}=1$。对任意矢量 $\boldsymbol{v}$,新分量满足 $\boldsymbol{v}'=\boldsymbol{Q}\boldsymbol{v}$。应力是二阶张量,涉及“面法线”和“力的分量”两个方向,因此变换时两个下标都要变换。
2、由斜面应力公式推导坐标变换
以新坐标系中的 $x'$ 面为例。它的单位法线就是 $\boldsymbol{e}_{x'}$,用旧坐标表示为 $(l_1,m_1,n_1)^{\mathrm T}$。先求该面上的应力矢量在旧坐标系中的分量:
$$ \begin{aligned} f_{x'x}&=\sigma_xl_1+\tau_{xy}m_1+\tau_{xz}n_1\\ f_{x'y}&=\tau_{xy}l_1+\sigma_ym_1+\tau_{yz}n_1\\ f_{x'z}&=\tau_{xz}l_1+\tau_{yz}m_1+\sigma_zn_1 \end{aligned} $$
再把这个应力矢量分别投影到新坐标轴上:
$$ \begin{aligned} \sigma_{x'}&=\boldsymbol{f}_{x'}\cdot\boldsymbol{e}_{x'} =l_1f_{x'x}+m_1f_{x'y}+n_1f_{x'z}\\ \tau_{x'y'}&=\boldsymbol{f}_{x'}\cdot\boldsymbol{e}_{y'} =l_2f_{x'x}+m_2f_{x'y}+n_2f_{x'z}\\ \tau_{x'z'}&=\boldsymbol{f}_{x'}\cdot\boldsymbol{e}_{z'} =l_3f_{x'x}+m_3f_{x'y}+n_3f_{x'z} \end{aligned} $$
因此,对任意新坐标面 $a'$ 和新分量方向 $b'$:
$$ \sigma'_{ab}=Q_{ai}\sigma_{ij}Q_{bj} $$
其中 $i,j$ 为求和指标,$a,b$ 为自由指标,均取 $1,2,3$。矩阵形式为:
$$ \boldsymbol{\sigma}'=\boldsymbol{Q}\boldsymbol{\sigma}\boldsymbol{Q}^{\mathrm T} $$
反变换则为:
$$ \boldsymbol{\sigma}=\boldsymbol{Q}^{\mathrm T}\boldsymbol{\sigma}'\boldsymbol{Q} $$
变换后的张量仍然对称,因为:
$$ (\boldsymbol{\sigma}')^{\mathrm T} =\boldsymbol{Q}\boldsymbol{\sigma}^{\mathrm T}\boldsymbol{Q}^{\mathrm T} =\boldsymbol{\sigma}' $$
3、六个独立分量的展开式
三个正应力分量为:
$$ \begin{aligned} \sigma_{x'}={}&\sigma_xl_1^2+\sigma_ym_1^2+\sigma_zn_1^2 +2(\tau_{xy}l_1m_1+\tau_{yz}m_1n_1+\tau_{xz}l_1n_1),\\ \sigma_{y'}={}&\sigma_xl_2^2+\sigma_ym_2^2+\sigma_zn_2^2 +2(\tau_{xy}l_2m_2+\tau_{yz}m_2n_2+\tau_{xz}l_2n_2),\\ \sigma_{z'}={}&\sigma_xl_3^2+\sigma_ym_3^2+\sigma_zn_3^2 +2(\tau_{xy}l_3m_3+\tau_{yz}m_3n_3+\tau_{xz}l_3n_3). \end{aligned} $$
三个切应力分量为
$$ \begin{aligned} \tau_{x'y'}={}&\sigma_xl_1l_2+\sigma_ym_1m_2+\sigma_zn_1n_2\\ &+\tau_{xy}(l_1m_2+m_1l_2) +\tau_{yz}(m_1n_2+n_1m_2) +\tau_{xz}(l_1n_2+n_1l_2),\\ \tau_{y'z'}={}&\sigma_xl_2l_3+\sigma_ym_2m_3+\sigma_zn_2n_3\\ &+\tau_{xy}(l_2m_3+m_2l_3) +\tau_{yz}(m_2n_3+n_2m_3) +\tau_{xz}(l_2n_3+n_2l_3),\\ \tau_{z'x'}={}&\sigma_xl_3l_1+\sigma_ym_3m_1+\sigma_zn_3n_1\\ &+\tau_{xy}(l_3m_1+m_3l_1) +\tau_{yz}(m_3n_1+n_3m_1) +\tau_{xz}(l_3n_1+n_3l_1). \end{aligned} $$
正应力式中切应力前的 $2$ 来自两个对称项相加,例如 $\sigma_{12}l_1m_1+\sigma_{21}m_1l_1=2\tau_{xy}l_1m_1$。
5、平面情形与材料力学二次应力转换
令 $z'=z$,只在 $xy$ 平面内转动坐标轴。课件的方向余弦为:
$$ \boldsymbol{e}_{x'}=\cos\varphi\,\boldsymbol{e}_x-\sin\varphi\,\boldsymbol{e}_y, \qquad \boldsymbol{e}_{y'}=\sin\varphi\,\boldsymbol{e}_x+\cos\varphi\,\boldsymbol{e}_y $$
在 $x$ 向右、$y$ 向上的图中,这意味着从旧轴到新轴顺时针旋转 $\varphi$ 为正。对应:
$$ \boldsymbol{Q}= \begin{bmatrix} \cos\varphi&-\sin\varphi&0\\ \sin\varphi&\cos\varphi&0\\ 0&0&1 \end{bmatrix} $$
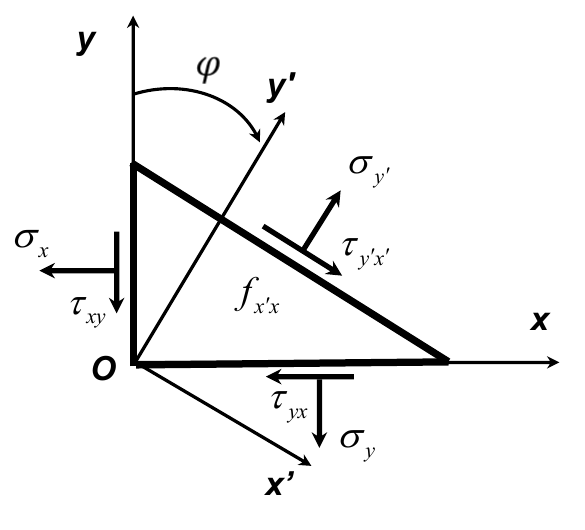
代入三维变换式得:
$$ \begin{aligned} \sigma_{x'}&=\sigma_x\cos^2\varphi+\sigma_y\sin^2\varphi -2\tau_{xy}\sin\varphi\cos\varphi\\ \sigma_{y'}&=\sigma_x\sin^2\varphi+\sigma_y\cos^2\varphi +2\tau_{xy}\sin\varphi\cos\varphi\\ \tau_{x'y'}&=(\sigma_x-\sigma_y)\sin\varphi\cos\varphi +\tau_{xy}(\cos^2\varphi-\sin^2\varphi) \end{aligned} $$
若改为逆时针旋转 $\theta$ 为正,则 $\varphi=-\theta$,所有含 $\sin2\varphi$ 的项变号,含 $\cos2\varphi$ 的项不变。上述应力分量含有方向余弦的平方或乘积。利用二倍角公式,又可写为
$$ \begin{aligned} \sigma_{x'}&=\frac{\sigma_x+\sigma_y}{2} +\frac{\sigma_x-\sigma_y}{2}\cos2\varphi-\tau_{xy}\sin2\varphi\\ \sigma_{y'}&=\frac{\sigma_x+\sigma_y}{2} -\frac{\sigma_x-\sigma_y}{2}\cos2\varphi+\tau_{xy}\sin2\varphi\\ \tau_{x'y'}&=\frac{\sigma_x-\sigma_y}{2}\sin2\varphi +\tau_{xy}\cos2\varphi \end{aligned} $$
它就是材料力学中的平面应力转换式。二倍角来自两个方向余弦的乘积,并不意味着应力与载荷之间存在二次关系。
可用两个特殊角检查公式:$\varphi=0$ 时恢复原分量;$\varphi=90^\circ$ 时,$\sigma_{x'}=\sigma_y$、$\sigma_{y'}=\sigma_x$、$\tau_{x'y'}=-\tau_{xy}$。最后一个负号来自新坐标轴的方向。
记:
$$ C=\frac{\sigma_x+\sigma_y}{2},\qquad A=\frac{\sigma_x-\sigma_y}{2},\qquad R=\sqrt{A^2+\tau_{xy}^2} $$
由上式平方相加,交叉项抵消,得到
$$ (\sigma_{x'}-C)^2+\tau_{x'y'}^2=R^2 $$
所以 $(\sigma_{x'},\tau_{x'y'})$ 在以 $(C,0)$ 为圆心、$R$ 为半径的圆上。圆与横轴的两个交点 $C\pm R$ 是面内主应力;圆的最高点和最低点对应面内最大切应力分量 $\pm R$。实际截面法线转过 $\varphi$,圆上对应角度变化为 $2\varphi$;具体转向还取决于莫尔圆纵轴的正方向约定。
[!NOTE]
“只在平面内转动坐标轴”与“平面应力状态”不是同一条件。即使存在 $\sigma_z$ 或其他分量,上面的三个面内分量转换式仍成立。平面应力另要求 $\sigma_z=\tau_{xz}=\tau_{yz}=0$,并且仍需把第三个主应力 $0$ 纳入三维最大切应力的计算。
五、主应力与应力张量的不变量
1、主平面、主方向和主应力
希望找到一个正交坐标系,使应力张量只有正应力分量,所有切应力分量均为零。
对于某个微分面,如果其切应力为零,便有:
$$ \boldsymbol{f}_n=\sigma\boldsymbol{n} $$
也就是说,应力矢量沿该面的法线方向,或与其反向;$\sigma=0$ 时应力矢量也可以为零。此时:
| 名称 | 定义 |
|---|---|
| 主平面 | 切应力为零的微分面 |
| 应力主方向 | 主平面的法线方向 |
| 主应力 | 主平面上的正应力,保留拉压符号 |
主方向是主平面的法线,并非面内方向。法线取 $\boldsymbol{n}$ 或 $-\boldsymbol{n}$ 对应同一几何平面,所得主应力相同。
2、控制代数方程
根据主平面的定义,其上的应力矢量应该与它的法线方向平行,如以 $\sigma$ 表示主应力的值,于是有:
$$ (f_{vx},f_{vy},f_{vz})=\sigma(l,m,n) $$
或者写成:
$$ f_{vx}=\sigma l \quad f_{vy}=\sigma m \quad f_{vz}=\sigma n $$
根据式(55),可得:
$$ \begin{aligned} (\sigma_x-\sigma)l+\tau_{xy}m+\tau_{xz}n&=0\\ \tau_{xy}l+(\sigma_y-\sigma)m+\tau_{yz}n&=0\\ \tau_{xz}l+\tau_{yz}m+(\sigma_z-\sigma)n&=0 \end{aligned} $$
或者利用线性代数的求特征值的方法,将 $\boldsymbol{f}_n=\boldsymbol{\sigma}\boldsymbol{n}$ 与主平面条件结合,得到:
$$ \boldsymbol{\sigma}\boldsymbol{n}=\sigma\boldsymbol{n}, \qquad (\boldsymbol{\sigma}-\sigma\boldsymbol{I})\boldsymbol{n}=\boldsymbol{0} $$
设 $\boldsymbol{n}=(l,m,n)^{\mathrm T}$,展开为:
$$ \begin{aligned} (\sigma_x-\sigma)l+\tau_{xy}m+\tau_{xz}n&=0\\ \tau_{xy}l+(\sigma_y-\sigma)m+\tau_{yz}n&=0\\ \tau_{xz}l+\tau_{yz}m+(\sigma_z-\sigma)n&=0 \end{aligned} $$
结果相同。
其中未知量 $\sigma$ 是主应力,$(l,m,n)$ 是相应主方向的方向余弦,满足 $l^2+m^2+n^2=1$。这里的标量 $n$ 是第三个方向余弦,粗体 $\boldsymbol{n}$ 才是法线矢量。齐次方程组总有零解,但零矢量不能表示方向。要存在非零解,系数矩阵必须奇异,因此
$$ \det(\boldsymbol{\sigma}-\sigma\boldsymbol{I})=0 $$
为得到首项为正的三次式,也可等价地写成 $\det(\sigma\boldsymbol{I}-\boldsymbol{\sigma})=0$。展开即应力状态特征方程:
$$ \sigma^3-I_1\sigma^2+I_2\sigma-I_3=0 $$
所以,主应力就是应力矩阵的特征值,主方向就是相应的单位特征矢量。
3、应力张量不变量
第一不变量为矩阵的迹:
$$ I_1=\sigma_x+\sigma_y+\sigma_z=\operatorname{tr}\boldsymbol{\sigma}=\sigma_{ii} $$
第二不变量为三个二阶主子式之和:
$$ I_2=\sigma_x\sigma_y+\sigma_y\sigma_z+\sigma_z\sigma_x -\tau_{xy}^2-\tau_{yz}^2-\tau_{xz}^2 $$
这里的“主子式”是选取相同编号的行和列所得子矩阵的行列式,是线性代数术语。例如选第 $1,2$ 行和第 $1,2$ 列,得到 $\sigma_x\sigma_y-\tau_{xy}^2$;不需要先换到主坐标系。
它还可写为:
$$ I_2=\frac12\left[(\operatorname{tr}\boldsymbol{\sigma})^2 -\operatorname{tr}(\boldsymbol{\sigma}^2)\right] =\frac12(I_1^2-\sigma_{ij}\sigma_{ij}) $$
最后一个等号使用了应力张量的对称性。因为对称矩阵满足:
$$ \sigma_{ij}\sigma_{ij} =\sigma_x^2+\sigma_y^2+\sigma_z^2 +2\tau_{xy}^2+2\tau_{yz}^2+2\tau_{xz}^2 $$
第三不变量为行列式:
$$ I_3=\det\boldsymbol{\sigma} $$
其分量展开式为:
$$ I_3=\sigma_x\sigma_y\sigma_z+2\tau_{xy}\tau_{yz}\tau_{xz} -\sigma_x\tau_{yz}^2-\sigma_y\tau_{xz}^2-\sigma_z\tau_{xy}^2 $$
若使用课件的排列符号记法,还可写 $I_3=\varepsilon_{ijk}\sigma_{i1}\sigma_{j2}\sigma_{k3}$;$\varepsilon_{ijk}$ 在偶排列时为 $+1$、奇排列时为 $-1$、有重复指标时为 $0$。六个非零项正好是三阶行列式的展开。
若应力以 $\mathrm{MPa}$ 计,则 $I_1,I_2,I_3$ 的单位分别为 $\mathrm{MPa}$、$\mathrm{MPa}^2$、$\mathrm{MPa}^3$。它们不一定为正。
下面说明这三个量为什么不随着坐标变换而改变。
由于 $\boldsymbol{Q}^{-1}=\boldsymbol{Q}^{\mathrm T}$,坐标变换:
$$ \boldsymbol{\sigma}'=\boldsymbol{Q}\boldsymbol{\sigma}\boldsymbol{Q}^{-1} $$
也是相似变换。它保持特征多项式不变,因为:
$$ \begin{aligned} \det(\lambda\boldsymbol{I}-\boldsymbol{\sigma}^\prime) & =\det\left[\boldsymbol{Q}(\lambda\boldsymbol{I}-\boldsymbol{\sigma})\boldsymbol{Q}^{\mathrm T}\right] \\ & =\det\boldsymbol{Q}\,\det(\lambda\boldsymbol{I}-\boldsymbol{\sigma})\,\det\boldsymbol{Q}^{\mathrm T} \\ & =(\det\boldsymbol{Q})^2\,\det(\lambda\boldsymbol{I}-\boldsymbol{\sigma}) \\ & =\det(\lambda\boldsymbol{I}-\boldsymbol{\sigma}) \end{aligned} $$
故多项式的三个系数 $I_1,I_2,I_3$ 不变,其三个根也不变。设主应力为 $\sigma_1,\sigma_2,\sigma_3$,比较:
$$ (\sigma-\sigma_1)(\sigma-\sigma_2)(\sigma-\sigma_3) =\sigma^3-I_1\sigma^2+I_2\sigma-I_3 $$
的系数,得到:
$$ \begin{aligned} I_1&=\sigma_1+\sigma_2+\sigma_3\\ I_2&=\sigma_1\sigma_2+\sigma_2\sigma_3+\sigma_3\sigma_1\\ I_3&=\sigma_1\sigma_2\sigma_3 \end{aligned} $$
不变量的“不变”指同一点、同一应力状态下改变坐标系时不变。它们仍然可以随空间位置、时间或载荷变化。
三个不变量能确定主应力的集合,但不能确定主方向。例如 $\operatorname{diag}(10,0,0)$ 与 $\operatorname{diag}(0,10,0)$ 的不变量相同,拉伸主方向却不同。
4、主应力性质
应力矩阵是实对称矩阵,实对称矩阵的谱定理保证:三个特征值均为实数(按重数计算),并且存在一组正交归一的特征矢量。特征值为实数也可以这样理解:若 $\boldsymbol{\sigma}\boldsymbol{v}=\lambda\boldsymbol{v}$,允许暂时考虑复特征矢量,则:
$$ \lambda=\frac{\boldsymbol{v}^{*}\boldsymbol{\sigma}\boldsymbol{v}}{\boldsymbol{v}^{*}\boldsymbol{v}} $$
其中 $*$ 表示共轭转置。由于实对称矩阵也满足 $\boldsymbol{\sigma}^{*}=\boldsymbol{\sigma}$,分子等于自身的复共轭,是实数;分母是正实数,所以 $\lambda$ 为实数。
对于不同主应力的主方向,设:
$$ \boldsymbol{\sigma}\boldsymbol{n}_a=\sigma_a\boldsymbol{n}_a, \qquad \boldsymbol{\sigma}\boldsymbol{n}_b=\sigma_b\boldsymbol{n}_b $$
分别左乘 $\boldsymbol{n}_b^{\mathrm T}$、$\boldsymbol{n}_a^{\mathrm T}$,利用对称性使左边相等,相减得:
$$ (\sigma_a-\sigma_b)\boldsymbol{n}_a\cdot\boldsymbol{n}_b=0 $$
若 $\sigma_a\neq\sigma_b$,只能有 $\boldsymbol{n}_a\cdot\boldsymbol{n}_b=0$:
$$ (\sigma_a-\sigma_b)(l_al_b+m_am_b+n_an_b)=0 $$
[!NOTE]
“可以选出一组正交特征矢量”不等于“任取两个特征矢量都正交”。属于同一个重特征值的两个主方向,可以不正交。
5、三个主应力方向的三种情形
(1)三个主应力互不相同
每个特征值对应一条确定的主轴,除法线正负号外,方向唯一。三个主轴必相互垂直。把三条单位主方向作为 $\boldsymbol{Q}$ 的三行,便得到主坐标系:
$$ \boldsymbol{\sigma}'= \begin{bmatrix} \sigma_1&0&0\\ 0&\sigma_2&0\\ 0&0&\sigma_3 \end{bmatrix} $$
切应力只是在这三个坐标面上为零,其他斜面上一般仍有切应力。
(2)两个主应力相等
例如 $\sigma_1=\sigma_2=a\neq b=\sigma_3$。单独的主应力 $b$ 对应一条唯一的主轴 $\boldsymbol{n}_3$;与它垂直的整个平面都是 $a$ 的特征子空间,其中任意非零方向都是主方向。取这个平面内任意两个方向,它们都对应主应力 $a$,但未必相互垂直。若要构成正交主坐标系,应从中选取两条相互垂直的单位方向。例如:
$$ \boldsymbol{\sigma}=\operatorname{diag}(a,a,b) $$
对任意 $\alpha$,$\boldsymbol{n}=(\cos\alpha,\sin\alpha,0)^{\mathrm T}$ 都满足 $\boldsymbol{\sigma}\boldsymbol{n}=a\boldsymbol{n}$,所以整个 $xy$ 平面内都有主方向。这不是“只有两个主方向”,而是主方向不唯一。
(3)三个主应力都相等
若 $\sigma_1=\sigma_2=\sigma_3=a$,则:
$$ \boldsymbol{\sigma}=a\boldsymbol{I},\qquad \boldsymbol{\sigma}\boldsymbol{n}=a\boldsymbol{n} $$
对任意单位方向均成立。因此任何方向都是主方向,任何微分面上都只有正应力且数值同为 $a$。
静水压力是典型例子:压力 $p>0$ 时,$\boldsymbol{\sigma}=-p\boldsymbol{I}$,任意面上的应力矢量为 $-p\boldsymbol{n}$。这个结论也适用于等三向拉伸 $a>0$。
6、最大、最小正应力
下面说明最大与最小正应力是主应力。从这里开始,若未特别说明,统一按代数值排序:
$$ \sigma_1\geq\sigma_2\geq\sigma_3 $$
设任意单位法线在主坐标系中的方向余弦为 $(l,m,n)$,则:
$$ \sigma_n=\sigma_1l^2+\sigma_2m^2+\sigma_3n^2, \qquad l^2+m^2+n^2=1 $$
因为 $l^2,m^2,n^2$ 非负且和为 $1$,$\sigma_n$ 是三个主应力的加权平均,所以:
$$ \sigma_3\leq\sigma_n\leq\sigma_1 $$
当法线沿最大主应力方向时,取到 $\sigma_n=\sigma_1$;沿最小主应力方向时,取到 $\sigma_n=\sigma_3$。存在重根时,相应特征子空间内的所有单位方向都可取到该极值。互不相同时,中间主应力 $\sigma_2$ 对应正应力的驻值,但通常是鞍点:从它的方向向 $\sigma_1$ 的方向转动,正应力增加;向 $\sigma_3$ 的方向转动,正应力减小。
“最大”指代数值最大,不是绝对值最大。例如 $-10>-100$,但 $-100$ 的压应力绝对值更大。
7、面内主应力与主方向角
对于二维对称矩阵:
$$ \begin{bmatrix}\sigma_x&\tau_{xy}\\\tau_{xy}&\sigma_y\end{bmatrix} $$
特征方程为:
$$ (\sigma_x-\sigma)(\sigma_y-\sigma)-\tau_{xy}^2=0 $$
解得两个面内主应力:
$$ \sigma_{\pm}=\frac{\sigma_x+\sigma_y}{2} \pm\sqrt{\left(\frac{\sigma_x-\sigma_y}{2}\right)^2+\tau_{xy}^2} $$
令坐标变换式中的 $\tau_{x'y'}=0$,按课件的顺时针角约定,有:
$$ \tan2\varphi_p=-\frac{2\tau_{xy}}{\sigma_x-\sigma_y} $$
正切函数不能区分象限,所以实际计算宜使用:
$$ \varphi_+=\frac12\operatorname{atan2}(-2\tau_{xy},\sigma_x-\sigma_y) $$
它使 $x'$ 方向对应较大的面内主应力 $\sigma_+$;另一主方向与它相差 $90^\circ$。角度应按主轴的 $180^\circ$ 周期理解。
如果 $\sigma_x=\sigma_y$ 且 $\tau_{xy}=0$,两个面内主应力相等,任何面内方向都是主方向,此时不必计算上述角度。若仅有 $\sigma_x=\sigma_y$ 而 $\tau_{xy}\neq0$,则主方向与原坐标轴成 $45^\circ$。
平面应力状态的第三个主应力为 $0$;$\sigma_+,\sigma_-,0$ 需要重新排序,才得到三维意义上的 $\sigma_1,\sigma_2,\sigma_3$。
8、平均应力与偏应力
把应力分解为:
$$ \boldsymbol{\sigma}=\sigma_m\boldsymbol{I}+\boldsymbol{s}, \qquad \sigma_m=\frac{I_1}{3},\qquad \boldsymbol{s}=\boldsymbol{\sigma}-\sigma_m\boldsymbol{I} $$
$\sigma_m$ 是平均正应力,$\sigma_m\boldsymbol{I}$ 是各向相同的球应力部分;$\boldsymbol{s}$ 是迹为零的偏应力。对于各向同性线弹性材料,前者对应体积变形,后者对应形状改变。在任意微分面上,球应力的牵引为 $\sigma_m\boldsymbol{n}$,只有法向分量,因此切应力全部来自偏应力。给三个主应力同时加上同一个数,不会改变它们之间的差,也不会改变最大切应力。
常用的偏应力不变量定义为:
$$ J_2=\frac12s_{ij}s_{ij} =\frac{I_1^2}{3}-I_2 =\frac16\left[(\sigma_1-\sigma_2)^2+(\sigma_2-\sigma_3)^2+(\sigma_3-\sigma_1)^2\right] $$
这里的 $J_2$ 与本节的 $I_2$ 不同:$J_2\geq0$,而 $I_2$ 可以为负。这个式子也说明,主应力之间的差反映了应力状态中产生切应力的部分。
六、最大切应力
1、在主坐标系中求任意斜面的应力
选取主坐标系后,应力张量为 $\operatorname{diag}(\sigma_1,\sigma_2,\sigma_3)$。设微分面单位法线为:
$$ \boldsymbol{n}=l\boldsymbol{e}_1+m\boldsymbol{e}_2+n\boldsymbol{e}_3, \qquad l^2+m^2+n^2=1 $$
由 Cauchy 应力定理:
$$ \boldsymbol{f}_n=\sigma_1l\boldsymbol{e}_1+\sigma_2m\boldsymbol{e}_2+\sigma_3n\boldsymbol{e}_3 $$
应力矢量的大小平方为:
$$ \|\boldsymbol{f}_n\|^2=\sigma_1^2l^2+\sigma_2^2m^2+\sigma_3^2n^2 $$
而正应力是该矢量沿法线的投影:
$$ \sigma_n=\sigma_1l^2+\sigma_2m^2+\sigma_3n^2 $$
法向分量与切向分量正交,故由勾股关系:
$$ \tau_n^2=\sigma_1^2l^2+\sigma_2^2m^2+\sigma_3^2n^2 -(\sigma_1l^2+\sigma_2m^2+\sigma_3n^2)^2 $$
利用 $l^2+m^2+n^2=1$,还可整理为:
$$ \tau_n^2=(\sigma_1-\sigma_2)^2l^2m^2 +(\sigma_2-\sigma_3)^2m^2n^2 +(\sigma_3-\sigma_1)^2n^2l^2 $$
推导时,把第一部分乘以 $l^2+m^2+n^2$ 再减去第二部分的平方;$l^4,m^4,n^4$ 项抵消,$l^2m^2$ 的系数为 $\sigma_1^2+\sigma_2^2-2\sigma_1\sigma_2=(\sigma_1-\sigma_2)^2$,其余两项同理。
这个形式直接说明:主应力完全相等时,任意面的切应力都为零;切应力由主应力之差决定。
2、求极值
因为 $\tau_n\geq0$,最大化 $\tau_n$ 等价于最大化 $\tau_n^2$。用 $n^2=1-l^2-m^2$ 消去第三个变量,定义:
$$ a=\sigma_1-\sigma_3,\qquad b=\sigma_2-\sigma_3 $$
则:
$$ \begin{aligned} \tau_n^2 &=(\sigma_1^2-\sigma_3^2)l^2+(\sigma_2^2-\sigma_3^2)m^2+\sigma_3^2\\ &\quad-[\sigma_3+al^2+bm^2]^2\\ &=a^2l^2+b^2m^2-(al^2+bm^2)^2 \end{aligned} $$
可行域是 $l^2+m^2\leq1$。在其内部令偏导数为零,得到:
$$ \begin{aligned} \frac{\partial\tau_n^2}{\partial l} &=2al[a-2(al^2+bm^2)]=0\\ \frac{\partial\tau_n^2}{\partial m} &=2bm[b-2(al^2+bm^2)]=0 \end{aligned} $$
(1)三个主应力互不相同时的内部候选点
此时 $a\neq0$、$b\neq0$、$a\neq b$。若 $l,m$ 都非零,两式将同时要求
$$ al^2+bm^2=\frac a2=\frac b2, $$
与 $a\neq b$ 矛盾,所以至少有一个为零。
- $l=m=0$:$n=\pm1$,法线沿第三主轴,$\tau_n=0$。
- $l=0,m\neq0$:得 $m^2=1/2$,故 $n^2=1/2$,$\tau_n=|\sigma_2-\sigma_3|/2$。
- $m=0,l\neq0$:得 $l^2=1/2$,故 $n^2=1/2$,$\tau_n=|\sigma_1-\sigma_3|/2$。
(2)边界检查
消元后的可行域有边界 $l^2+m^2=1$,即 $n=0$。只检查两个偏导数为零,会漏掉边界上的极值。在 $n=0$ 时:
$$ \tau_n^2=(\sigma_1-\sigma_2)^2l^2m^2, \qquad l^2+m^2=1 $$
由 $l^2m^2\leq(l^2+m^2)^2/4=1/4$,其最大值在 $l^2=m^2=1/2$ 时取得。端点 $l=0$ 或 $m=0$ 则是其余两个主方向,切应力为零。
(3)总结
| 法线在主坐标系中的条件 | 该面正应力 $\sigma_n$ | 切应力大小 $\tau_n$ |
|---|---|---|
| $l^2=1,m=n=0$ | $\sigma_1$ | $0$ |
| $m^2=1,l=n=0$ | $\sigma_2$ | $0$ |
| $n^2=1,l=m=0$ | $\sigma_3$ | $0$ |
| $l^2=m^2=1/2,n=0$ | $(\sigma_1+\sigma_2)/2$ | $\lvert\sigma_1-\sigma_2\rvert/2$ |
| $m^2=n^2=1/2,l=0$ | $(\sigma_2+\sigma_3)/2$ | $\lvert\sigma_2-\sigma_3\rvert/2$ |
| $n^2=l^2=1/2,m=0$ | $(\sigma_3+\sigma_1)/2$ | $\lvert\sigma_3-\sigma_1\rvert/2$ |
按 $\sigma_1>\sigma_2>\sigma_3$ 排序,三组差值中最大的是 $\sigma_1-\sigma_3$,故:
$$ \tau_{\max}=\frac{\sigma_1-\sigma_3}{2} $$
另外两组是限定在相应两个主方向张成的平面内、改变法线方向所得到的最大切应力。它们不一定是对所有三维截面的全局最大值。
3、不等式直接证明
前面的求导方法列出候选解。下面的证明给出一个对所有方向都成立的上界,也适用于重根。
令 $u_1=l^2,u_2=m^2,u_3=n^2$,则 $u_i\geq0$、$\sum u_i=1$,并记 $\mu=\sigma_n=\sum u_i\sigma_i$。因为 $\sigma_3\leq\sigma_i\leq\sigma_1$,每个 $i$ 都满足:
$$ (\sigma_1-\sigma_i)(\sigma_i-\sigma_3)\geq0 $$
即:
$$ \sigma_i^2\leq(\sigma_1+\sigma_3)\sigma_i-\sigma_1\sigma_3 $$
乘以 $u_i$ 并求和,得:
$$ \begin{aligned} \tau_n^2 &=\sum_i u_i\sigma_i^2-\mu^2\\ &\leq(\sigma_1+\sigma_3)\mu-\sigma_1\sigma_3-\mu^2\\ &=\frac{(\sigma_1-\sigma_3)^2}{4} -\left(\mu-\frac{\sigma_1+\sigma_3}{2}\right)^2\\ &\leq\frac{(\sigma_1-\sigma_3)^2}{4} \end{aligned} $$
上界可以达到,因此它确实是全局最大值。互不相同时,等号要求 $u_2=0$ 且 $u_1=u_3=1/2$;有重根时,则要求法线在最大、最小主应力的两个特征子空间上的投影长度平方各为 $1/2$。
4、最大切应力面
当 $\sigma_1>\sigma_2>\sigma_3$,取最大值的法线满足:
$$ l=\pm\frac1{\sqrt2},\qquad m=0,\qquad n=\pm\frac1{\sqrt2} $$
所以法线位于第一、第三主轴组成的平面内,与这两条主轴的夹角均为 $45^\circ$(按无向主轴理解)。因为 $m=0$,对应微分面包含第二主方向,也就是平行于中间主轴。
去掉整体反号代表同一几何平面的重复计数后,有两个相互垂直的最大切应力面,法线可取:
$$ \boldsymbol{n}_+=\frac{\boldsymbol{e}_1+\boldsymbol{e}_3}{\sqrt2}, \qquad \boldsymbol{n}_-=\frac{\boldsymbol{e}_1-\boldsymbol{e}_3}{\sqrt2} $$
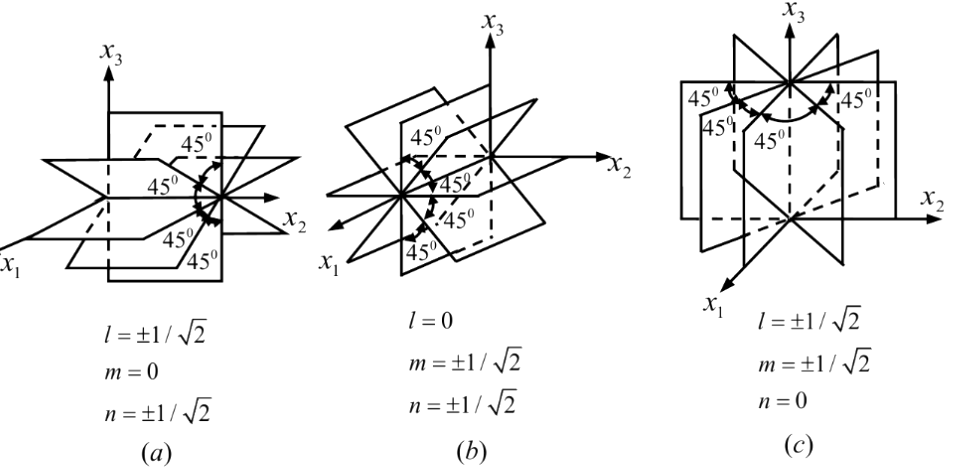
以 $\boldsymbol{n}_+$ 为例,其应力矢量和正应力为:
$$ \boldsymbol{f}_{n_+}=\frac{\sigma_1\boldsymbol{e}_1+\sigma_3\boldsymbol{e}_3}{\sqrt2}, \qquad \sigma_{n_+}=\frac{\sigma_1+\sigma_3}{2} $$
因此切应力矢量为:
$$ \boldsymbol{\tau}_{n_+} =\frac{\sigma_1-\sigma_3}{2\sqrt2}(\boldsymbol{e}_1-\boldsymbol{e}_3) $$
它与 $\boldsymbol{n}_+$ 正交,其大小正是 $(\sigma_1-\sigma_3)/2$。
最大切应力面上通常也有正应力。只有 $\sigma_1+\sigma_3=0$ 时,上述面上的正应力才恰好为零。名称“最大切应力面”描述切应力达到最大,并不表示该面只承受切应力。
中间主应力不出现在最大值公式中,但它有助于确定互不相同时最大切应力面的空间取向。
5、圆锥面
先不用大小排序,记重复主应力为 $a$,单独主应力为 $b\neq a$,并选单独主方向为 $\boldsymbol{e}_3$。此时:
$$ \boldsymbol{\sigma}=\operatorname{diag}(a,a,b) $$
任意法线有 $l^2+m^2=1-n^2$,于是:
$$ \sigma_n=a(1-n^2)+bn^2 $$
$$ \tau_n^2=(a-b)^2n^2(1-n^2) $$
令 $q=n^2\in[0,1]$,利用:
$$ q(1-q)=\frac14-\left(q-\frac12\right)^2 $$
最大值在 $n^2=1/2$ 时取得。因此:
$$ \tau_{\max}=\frac{|a-b|}{2},\qquad \sigma_n=\frac{a+b}{2},\qquad l^2+m^2=\frac12 $$
与单独主轴成 $45^\circ$ 的所有法线都满足这个条件。法线在重复主应力对应平面内的投影方向可以任意转动,所以有无穷多个最大切应力面;其法线方向构成以单独主轴为轴、半顶角 $45^\circ$ 的双圆锥。
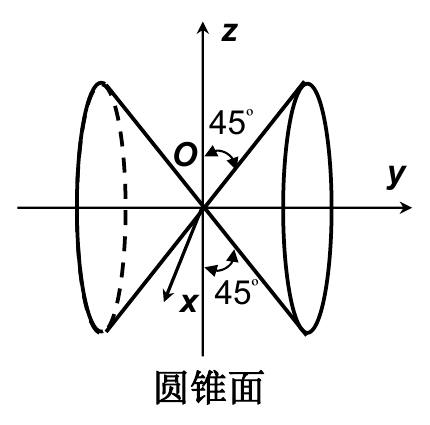
若沿用排序约定,$\sigma_1=\sigma_2>\sigma_3$ 时单独主轴是第三主轴;$\sigma_1>\sigma_2=\sigma_3$ 时单独主轴是第一主轴。两种情形的最大值仍统一为 $(\sigma_1-\sigma_3)/2$。
切应力为零的方向有两类:沿单独主轴,以及位于重复主应力的特征平面内。这两类方向都是主方向。
6、三个主应力都相等时
若 $\sigma_1=\sigma_2=\sigma_3=a$,则 $\boldsymbol{\sigma}=a\boldsymbol{I}$。任意微分面上:
$$ \boldsymbol{f}_n=a\boldsymbol{n},\qquad \sigma_n=a,\qquad \boldsymbol{\tau}_n=\boldsymbol{0} $$
因此
$$ \tau_{\max}=0 $$
所有面上的切应力都相同且为零,每个面都同时取得最大值和最小值。应力状态可以有非零正应力,例如静水压力。
7、主切应力、切应力符号和三维最大值
“主切应力”指三个主应力两两配对所得到的切应力极值。其大小是:
$$ \frac{|\sigma_1-\sigma_2|}{2},\qquad \frac{|\sigma_2-\sigma_3|}{2},\qquad \frac{|\sigma_3-\sigma_1|}{2} $$
若指定相应面内切向方向,可以把切应力分量写为 $\pm(\sigma_i-\sigma_j)/2$。正负号表示分量的方向;切应力矢量的大小仍非负。不同教材对三个“主切应力”的下标命名可能不同,应根据对应的主应力配对判断。
三维最大切应力是上述三个大小中的最大者,即
$$ \tau_{\max}=\frac{\max\{\sigma_1,\sigma_2,\sigma_3\}-\min\{\sigma_1,\sigma_2,\sigma_3\}}{2} $$
8、平面内最大切应力与三维最大切应力
二维应力转换只让法线在 $xy$ 平面内转动,得到:
$$ \tau_{\max}^{\text{面内}} =\sqrt{\left(\frac{\sigma_x-\sigma_y}{2}\right)^2+\tau_{xy}^2} =\frac{\sigma_+-\sigma_-}{2} $$
平面应力状态的三个主应力为 $\sigma_+,\sigma_-,0$,所以三维最大值为
$$ \tau_{\max}^{\text{三维}} =\frac{\max(\sigma_+,0)-\min(\sigma_-,0)}{2} $$
由此可分为三种情况:
| 面内主应力 | 三维最大切应力 | 与面内最大值的关系 |
|---|---|---|
| $\sigma_+\geq0\geq\sigma_-$ | $(\sigma_+-\sigma_-)/2$ | 两者相同 |
| $\sigma_+\geq\sigma_-\geq0$ | $\sigma_+/2$ | 三维值不小于面内值 |
| $0\geq\sigma_+\geq\sigma_-$ | $-\sigma_-/2$ | 三维值不小于面内值 |
例如 $\sigma_x=\sigma_y=100\,\mathrm{MPa}$、$\tau_{xy}=0$ 的等双向拉伸,面内各方向的切应力都为零,但三维主应力为 $100,100,0\,\mathrm{MPa}$,故三维最大切应力为 $50\,\mathrm{MPa}$。它出现在法线与 $z$ 轴成 $45^\circ$ 的斜面上。
在平面应力状态下,全应力矢量 $\boldsymbol{f}_n=\boldsymbol{\sigma}\boldsymbol{n}$ 的 $z$ 分量确实为零;但斜面上的法向分量 $\sigma_n\boldsymbol{n}$ 可以有 $z$ 分量,扣除它后得到的切应力矢量也可以有 $z$ 分量。因此,计算空间斜面的切应力仍需按实际法线进行分解。