一、位移分量与应变分量
1、位移与变形
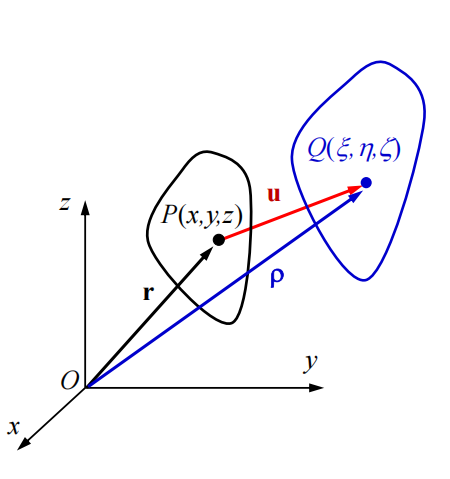
设物体变形前占据区域 $D$,变形后占据区域 $D_1$。同一质点变形前的位置为 $P(x,y,z)$,变形后的位置为 $P_1(\xi,\eta,\zeta)$。记两位置的矢量分别为 $\boldsymbol{r}$ 和 $\boldsymbol{\rho}$,则位移矢量定义为
$$ \boldsymbol{u}=\boldsymbol{\rho}-\boldsymbol{r} =u\boldsymbol{e}_x+v\boldsymbol{e}_y+w\boldsymbol{e}_z $$
位移分量为
$$ \begin{aligned} u(x,y,z)&=\xi(x,y,z)-x\\ v(x,y,z)&=\eta(x,y,z)-y\\ w(x,y,z)&=\zeta(x,y,z)-z \end{aligned} $$
连续体的运动要求变形前后的质点保持一一对应,位移是原坐标的单值连续函数。为使后续求导及混合偏导数交换成立,以下假设位移具有连续的三阶偏导数。
位移描述质点位置的改变,变形描述相邻质点之间距离和夹角的改变。刚体平移、刚体转动都可使质点产生位移,而不改变物体的大小和形状。因此,不能用某一点位移的大小直接衡量该点附近的变形。
2、小变形假设
记 $x_1=x,x_2=y,x_3=z$,$u_1=u,u_2=v,u_3=w$,并以逗号后的指标表示对坐标求偏导数,例如:
$$ u_{i,j}=\frac{\partial u_i}{\partial x_j} $$
以下线性几何关系要求位移梯度各分量均为小量,即:
$$ \left|u_{i,j}\right|\ll1 $$
在此前提下,保留位移梯度的一次项,略去其二次及更高次项,并采用下列近似:
- 微分线段的伸长率可由其沿原方向投影长度的变化求得。
- 微小转角可用其正切代替,即 $\tan\alpha\approx\alpha$。
- 计算一次项时,可将分母中的 $1+u_{i,j}$ 用 $1$ 代替。
上述假设限制的是相邻质点位移的变化,而非共同平移量。若物体具有较大的刚体转动,即使实际伸长很小,也不能直接对原坐标中的位移梯度采用上述线性化。
3、正应变与切应变
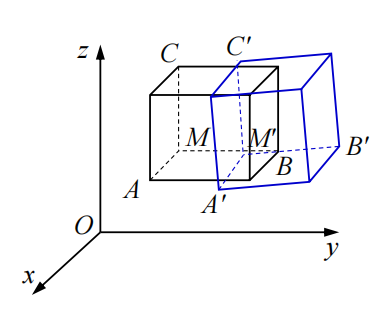
在点 $M$ 附近取微分平行六面体,变形前的三条棱 $MA,MB,MC$ 分别平行于 $x,y,z$ 轴,变形后成为 $M'A',M'B',M'C'$。
正应变(normal strain)是微分线段长度的相对变化,定义为
$$ \begin{aligned} \varepsilon_x&=\frac{M'A'-MA}{MA}\\ \varepsilon_y&=\frac{M'B'-MB}{MB}\\ \varepsilon_z&=\frac{M'C'-MC}{MC} \end{aligned} $$
正应变以伸长为正、缩短为负,是无量纲量。
切应变(shear strain)是原来相互垂直的两条微分线段夹角的减少量,定义为:
$$ \begin{aligned} \gamma_{yz}&=\frac{\pi}{2}-\angle C'M'B'\\ \gamma_{zx}&=\frac{\pi}{2}-\angle C'M'A'\\ \gamma_{xy}&=\frac{\pi}{2}-\angle A'M'B' \end{aligned} $$
切应变以原直角减小为正、增大为负,角度采用弧度,也是无量纲量。三项正应变和三项切应变共同描述微元体的大小和形状变化。
4、正应变与位移的关系
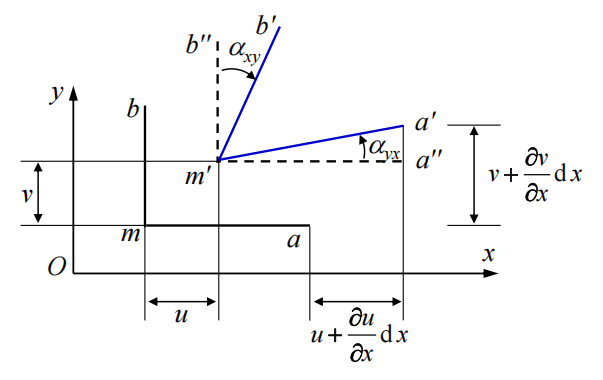
证明1
取 $M(x,y,z)$,令 $A$ 的坐标为 $(x+\mathrm{d}x,y,z)$。在微分意义下,由一阶 Taylor 展开,得
$$ \begin{aligned} u(A)-u(M)&=\frac{\partial u}{\partial x}\mathrm{d}x\\ v(A)-v(M)&=\frac{\partial v}{\partial x}\mathrm{d}x\\ w(A)-w(M)&=\frac{\partial w}{\partial x}\mathrm{d}x \end{aligned} $$
因此,变形后线段的矢量为
$$ \overrightarrow{M'A'}= \begin{bmatrix} 1+\dfrac{\partial u}{\partial x}\\ \dfrac{\partial v}{\partial x}\\ \dfrac{\partial w}{\partial x} \end{bmatrix}\mathrm{d}x $$
其长度与原长度之比为
$$ \frac{M'A'}{MA} =\sqrt{ \left(1+\frac{\partial u}{\partial x}\right)^2 +\left(\frac{\partial v}{\partial x}\right)^2 +\left(\frac{\partial w}{\partial x}\right)^2} $$
展开根号内各项,得
$$ \frac{M'A'}{MA} =\sqrt{1+2\frac{\partial u}{\partial x} +\left(\frac{\partial u}{\partial x}\right)^2 +\left(\frac{\partial v}{\partial x}\right)^2 +\left(\frac{\partial w}{\partial x}\right)^2} $$
略去位移梯度的二次项,并利用 $\sqrt{1+t}\approx1+t/2$,得
$$ \frac{M'A'}{MA}\approx1+\frac{\partial u}{\partial x} $$
代入正应变的定义,在线性理论内有
$$ \varepsilon_x=\frac{M'A'}{MA}-1=\frac{\partial u}{\partial x} $$
对沿 $y,z$ 轴的微分线段作相同处理,分别得到
$$ \varepsilon_y=\frac{\partial v}{\partial y},\qquad \varepsilon_z=\frac{\partial w}{\partial z} $$
5、切应变与位移的关系
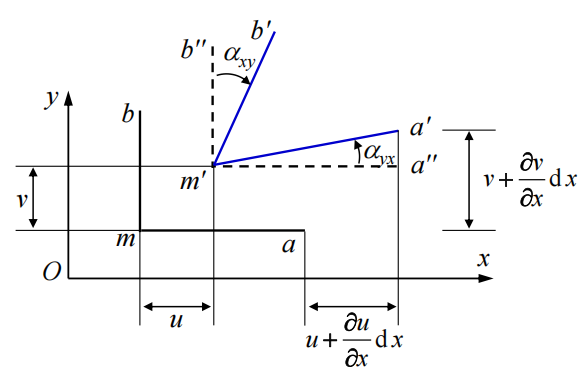
证明2
考察微元体在 $Oxy$ 平面上的投影。沿 $x$ 轴的棱变形后向 $y$ 轴方向偏转的微小角记为 $\alpha_{yx}$;沿 $y$ 轴的棱向 $x$ 轴方向偏转的微小角记为 $\alpha_{xy}$。两角均按朝向另一坐标轴正向为正,因而
$$ \gamma_{xy}=\alpha_{yx}+\alpha_{xy} $$
对原来沿 $x$ 轴的棱,沿 $x,y$ 方向的相对位置变化分别为 $(1+u_{,x})\mathrm{d}x$ 和 $v_{,x}\mathrm{d}x$,故
$$ \tan\alpha_{yx} =\frac{v_{,x}\mathrm{d}x}{(1+u_{,x})\mathrm{d}x} =\frac{v_{,x}}{1+u_{,x}} $$
由微小转角近似和 $u_{,x}\ll1$,得
$$ \alpha_{yx}\approx\tan\alpha_{yx}\approx v_{,x} $$
同理,对原来沿 $y$ 轴的棱,有
$$ \tan\alpha_{xy}=\frac{u_{,y}}{1+v_{,y}},\qquad \alpha_{xy}\approx u_{,y} $$
因此,在线性理论内
$$ \gamma_{xy}=\frac{\partial v}{\partial x}+\frac{\partial u}{\partial y} $$
轮换 $x,y,z$ 和 $u,v,w$,得
$$ \gamma_{yz}=\frac{\partial w}{\partial y}+\frac{\partial v}{\partial z},\qquad \gamma_{zx}=\frac{\partial u}{\partial z}+\frac{\partial w}{\partial x} $$
6、几何方程与应变张量
三项正应变关系和三项切应变关系统称为几何方程,又称 Cauchy 几何方程:
$$ \begin{aligned} \varepsilon_x&=\frac{\partial u}{\partial x},& \gamma_{yz}&=\frac{\partial w}{\partial y}+\frac{\partial v}{\partial z}\\ \varepsilon_y&=\frac{\partial v}{\partial y},& \gamma_{zx}&=\frac{\partial u}{\partial z}+\frac{\partial w}{\partial x}\\ \varepsilon_z&=\frac{\partial w}{\partial z},& \gamma_{xy}&=\frac{\partial v}{\partial x}+\frac{\partial u}{\partial y} \end{aligned} $$
为使上述关系具有统一的张量形式,定义:
$$ \begin{aligned} \varepsilon_{11}&=\varepsilon_x,& \varepsilon_{22}&=\varepsilon_y,& \varepsilon_{33}&=\varepsilon_z\\ \varepsilon_{12}&=\varepsilon_{21}=\frac12\gamma_{xy},& \varepsilon_{23}&=\varepsilon_{32}=\frac12\gamma_{yz},& \varepsilon_{31}&=\varepsilon_{13}=\frac12\gamma_{zx} \end{aligned} $$
则几何方程可合并为:
$$ \varepsilon_{ij}=\frac12\left(u_{i,j}+u_{j,i}\right) $$
应变张量(strain tensor)记为 $\boldsymbol{\varepsilon}$,其矩阵为:
$$ \boldsymbol{\varepsilon} =\begin{bmatrix} \varepsilon_x&\dfrac12\gamma_{xy}&\dfrac12\gamma_{zx}\\ \dfrac12\gamma_{xy}&\varepsilon_y&\dfrac12\gamma_{yz}\\ \dfrac12\gamma_{zx}&\dfrac12\gamma_{yz}&\varepsilon_z \end{bmatrix} $$
应变张量为实对称二阶张量,具有六个独立分量。其非对角分量是工程切应变的一半;进行坐标变换、求主应变或计算不变量时,必须使用上述张量矩阵。
已知位移场时,求应变只需对位移求导;反之,任意给定的六个应变函数未必能对应于某个位移场,必须进一步满足第六节的应变协调条件。
二、相对位移张量与转动分量
1、相对位移张量
位移的九个一阶偏导数组成相对位移张量,又称位移梯度,记为 $\boldsymbol{H}$:
$$ \boldsymbol{H}=(u_{i,j}) =\begin{bmatrix} u_{,x}&u_{,y}&u_{,z}\\ v_{,x}&v_{,y}&v_{,z}\\ w_{,x}&w_{,y}&w_{,z} \end{bmatrix} $$
若相邻两点原来的间隔矢量为 $\mathrm{d}\boldsymbol{x}$,则两点位移的差为
$$ \mathrm{d}\boldsymbol{u}=\boldsymbol{H}\,\mathrm{d}\boldsymbol{x} $$
因此,位移梯度描述一点附近各个方向上的相对运动。它一般不对称,既包含纯变形,也包含局部刚性转动。
2、对称部分与反对称部分
任意方阵都可唯一分解为对称部分与反对称部分。令反对称部分为 $\boldsymbol{W}$,则
$$ \boldsymbol{H} =\frac12\left(\boldsymbol{H}+\boldsymbol{H}^{\mathrm T}\right) +\frac12\left(\boldsymbol{H}-\boldsymbol{H}^{\mathrm T}\right) =\boldsymbol{\varepsilon}+\boldsymbol{W} $$
其中:
$$ W_{ij}=\frac12\left(u_{i,j}-u_{j,i}\right),\qquad \boldsymbol{W}^{\mathrm T}=-\boldsymbol{W} $$
将位移的旋度记为转动矢量 $\boldsymbol{\omega}$:
$$ \boldsymbol{\omega}=\nabla\times\boldsymbol{u} $$
其三个分量为:
$$ \begin{aligned} \omega_x&=w_{,y}-v_{,z}\\ \omega_y&=u_{,z}-w_{,x}\\ \omega_z&=v_{,x}-u_{,y} \end{aligned} $$
由此得到:
$$ \boldsymbol{W} =\begin{bmatrix} 0&-\dfrac12\omega_z&\dfrac12\omega_y\\ \dfrac12\omega_z&0&-\dfrac12\omega_x\\ -\dfrac12\omega_y&\dfrac12\omega_x&0 \end{bmatrix} $$
这里的 $\boldsymbol{\omega}$ 定义为完整的旋度。实际微小角位移矢量记为 $\boldsymbol{\vartheta}$,则:
$$ \boldsymbol{\vartheta}=\frac12\boldsymbol{\omega} =\frac12\nabla\times\boldsymbol{u} $$
因此,不能将本笔记中的 $\boldsymbol{\omega}$ 直接作为微元体的实际转角矢量。(可以结合流体运动性质的描述的相关推导)
3、一点附近位移的分解
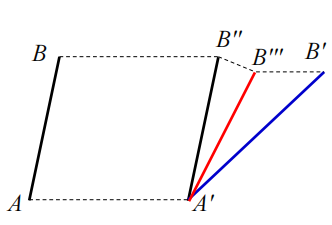
设 $A$ 的位置为 $\boldsymbol{x}$,相邻点 $B$ 的位置为 $\boldsymbol{x}+\mathrm{d}\boldsymbol{x}$。在微分意义下,Taylor 展开给出:
$$ \boldsymbol{u}(B) =\boldsymbol{u}(A)+\boldsymbol{H}(A)\,\mathrm{d}\boldsymbol{x} $$
代入 $\boldsymbol{H}=\boldsymbol{\varepsilon}+\boldsymbol{W}$,并利用 $\boldsymbol{W}\,\mathrm{d}\boldsymbol{x}=\boldsymbol{\vartheta}\times\mathrm{d}\boldsymbol{x}$,得
$$ \boldsymbol{u}(B) =\boldsymbol{u}(A) +\boldsymbol{\varepsilon}(A)\,\mathrm{d}\boldsymbol{x} +\boldsymbol{\vartheta}(A)\times\mathrm{d}\boldsymbol{x} $$
其分量形式为
$$ \begin{aligned} u(B)&=u(A)+\varepsilon_x\mathrm{d}x +\frac12\gamma_{xy}\mathrm{d}y+\frac12\gamma_{zx}\mathrm{d}z -\frac12\omega_z\mathrm{d}y+\frac12\omega_y\mathrm{d}z\\ v(B)&=v(A)+\frac12\gamma_{xy}\mathrm{d}x +\varepsilon_y\mathrm{d}y+\frac12\gamma_{yz}\mathrm{d}z +\frac12\omega_z\mathrm{d}x-\frac12\omega_x\mathrm{d}z\\ w(B)&=w(A)+\frac12\gamma_{zx}\mathrm{d}x +\frac12\gamma_{yz}\mathrm{d}y+\varepsilon_z\mathrm{d}z -\frac12\omega_y\mathrm{d}x+\frac12\omega_x\mathrm{d}y \end{aligned} $$
各部分的几何意义如下:
| 位移组成 | 表达式 | 几何意义 |
|---|---|---|
| 随基点平移 | $\boldsymbol{u}(A)$ | 微元体随基点作共同平移 |
| 局部纯变形 | $\boldsymbol{\varepsilon}\,\mathrm{d}\boldsymbol{x}$ | 微元体的伸缩和夹角变化 |
| 局部刚性转动 | $\boldsymbol{\vartheta}\times\mathrm{d}\boldsymbol{x}$ | 微元体绕基点发生微小转动 |
证明3
设两条微分线段的间隔矢量分别为 $\boldsymbol{a},\boldsymbol{b}$。若只保留反对称部分产生的相对运动,则变形后的矢量为 $\boldsymbol{a}+\boldsymbol{W}\boldsymbol{a}$ 和 $\boldsymbol{b}+\boldsymbol{W}\boldsymbol{b}$。
略去二次项后,二者内积的变化为
$$ \begin{aligned} \Delta(\boldsymbol{a}\cdot\boldsymbol{b}) &=(\boldsymbol{W}\boldsymbol{a})\cdot\boldsymbol{b} +\boldsymbol{a}\cdot(\boldsymbol{W}\boldsymbol{b})\\ &=\boldsymbol{a}^{\mathrm T} \left(\boldsymbol{W}^{\mathrm T}+\boldsymbol{W}\right)\boldsymbol{b}\\ &=0 \end{aligned} $$
取 $\boldsymbol{a}=\boldsymbol{b}$,得到长度不变;再结合一般的内积不变,得到夹角也不变。因此,反对称部分在一阶近似内代表局部刚性转动。
局部转动矢量可以随位置变化,不能据此认定整个物体作同一个刚体转动。六个应变分量描述一点的纯变形,六个应变分量与三个转动分量共同描述该点的位移梯度。
三、应变分量的坐标变换
1、方向余弦与位移变换
将原直角坐标系 $Oxyz$ 旋转为新坐标系 $Ox'y'z'$。三个新坐标轴相对于原坐标轴的方向余弦如下:
| 新轴 | 与 $x$ 轴的方向余弦 | 与 $y$ 轴的方向余弦 | 与 $z$ 轴的方向余弦 |
|---|---|---|---|
| $x'$ | $l_1$ | $m_1$ | $n_1$ |
| $y'$ | $l_2$ | $m_2$ | $n_2$ |
| $z'$ | $l_3$ | $m_3$ | $n_3$ |
令方向余弦矩阵为
$$ \boldsymbol{A} =\begin{bmatrix} l_1&m_1&n_1\\ l_2&m_2&n_2\\ l_3&m_3&n_3 \end{bmatrix},\qquad \boldsymbol{A}\boldsymbol{A}^{\mathrm T} =\boldsymbol{A}^{\mathrm T}\boldsymbol{A}=\boldsymbol{I} $$
位移作为矢量,其分量满足
$$ \begin{aligned} u'&=l_1u+m_1v+n_1w\\ v'&=l_2u+m_2v+n_2w\\ w'&=l_3u+m_3v+n_3w \end{aligned} $$
沿新坐标轴求导时,方向导数为
$$ \frac{\partial}{\partial x'_a} =l_a\frac{\partial}{\partial x} +m_a\frac{\partial}{\partial y} +n_a\frac{\partial}{\partial z},\qquad a=1,2,3 $$
2、正应变变换公式
证明4
由几何方程,新 $x'$ 方向的正应变为
$$ \varepsilon_{x'}=\frac{\partial u'}{\partial x'} =\left(l_1\frac{\partial}{\partial x} +m_1\frac{\partial}{\partial y} +n_1\frac{\partial}{\partial z}\right)(l_1u+m_1v+n_1w) $$
逐项展开并合并同类项,得
$$ \begin{aligned} \varepsilon_{x'} &=l_1^2u_{,x}+m_1^2v_{,y}+n_1^2w_{,z}\\ &\quad+l_1m_1(u_{,y}+v_{,x}) +m_1n_1(v_{,z}+w_{,y}) +n_1l_1(w_{,x}+u_{,z}) \end{aligned} $$
利用几何方程替换位移偏导数,得
$$ \varepsilon_{x'} =\varepsilon_xl_1^2+\varepsilon_ym_1^2+\varepsilon_zn_1^2 +\gamma_{xy}l_1m_1+\gamma_{yz}m_1n_1+\gamma_{zx}n_1l_1 $$
对 $y',z'$ 轴作相同计算,得到统一形式
$$ \varepsilon_{x'_a} =\varepsilon_xl_a^2+\varepsilon_ym_a^2+\varepsilon_zn_a^2 +\gamma_{xy}l_am_a+\gamma_{yz}m_an_a+\gamma_{zx}n_al_a, \qquad a=1,2,3 $$
课件第 10 页展开式中,$l_1n_1$ 项括号内的 $w_{,x}$ 前出现了负号。由上面的乘积展开及教材式(3-10),该项应为 $u_{,z}+w_{,x}=\gamma_{zx}$,故本文采用加号。
3、切应变变换公式
对于两个不同的新坐标轴 $x'_a,x'_b$,工程切应变为
$$ \gamma_{x'_ax'_b} =\frac{\partial u'_a}{\partial x'_b} +\frac{\partial u'_b}{\partial x'_a},\qquad a\ne b $$
将方向导数和位移分量变换代入,得到
$$ \begin{aligned} \gamma_{x'_ax'_b} &=2\left(\varepsilon_xl_al_b+\varepsilon_ym_am_b+\varepsilon_zn_an_b\right)\\ &\quad+\gamma_{xy}(l_am_b+m_al_b)\\ &\quad+\gamma_{yz}(m_an_b+n_am_b)\\ &\quad+\gamma_{zx}(n_al_b+l_an_b) \end{aligned} $$
例如,取 $a=1,b=2$,有
$$ \begin{aligned} \gamma_{x'y'} &=2(\varepsilon_xl_1l_2+\varepsilon_ym_1m_2+\varepsilon_zn_1n_2)\\ &\quad+\gamma_{xy}(l_1m_2+l_2m_1) +\gamma_{yz}(m_1n_2+m_2n_1) +\gamma_{zx}(n_1l_2+n_2l_1) \end{aligned} $$
取 $(a,b)=(2,3)$ 和 $(3,1)$,分别得到 $\gamma_{y'z'}$ 和 $\gamma_{z'x'}$。
4、张量变换形式
以 $a_{ip}$ 表示方向余弦矩阵的分量,则位移和导数分别满足
$$ u'_i=a_{ip}u_p,\qquad \frac{\partial}{\partial x'_j}=a_{jq}\frac{\partial}{\partial x_q} $$
因转轴矩阵为常量,故
$$ u'_{i,j}=a_{ip}a_{jq}u_{p,q} $$
取对称部分,得
$$ \begin{aligned} \varepsilon'_{ij} &=\frac12\left(u'_{i,j}+u'_{j,i}\right)\\ &=\frac12a_{ip}a_{jq}\left(u_{p,q}+u_{q,p}\right)\\ &=a_{ip}a_{jq}\varepsilon_{pq} \end{aligned} $$
因此,应变张量的坐标变换规律为
$$ \boldsymbol{\varepsilon}' =\boldsymbol{A}\boldsymbol{\varepsilon}\boldsymbol{A}^{\mathrm T} $$
坐标变换改变应变张量的分量,但不改变其所描述的几何状态。
5、任意方向的伸长率
设微分线段原方向的单位矢量为 $\boldsymbol{n}=(l,m,n)^{\mathrm T}$,满足 $l^2+m^2+n^2=1$。沿该方向的伸长率记为 $\varepsilon_{\boldsymbol{n}}$,由正应变变换公式可得
$$ \begin{aligned} \varepsilon_{\boldsymbol{n}} &=\boldsymbol{n}^{\mathrm T}\boldsymbol{\varepsilon}\boldsymbol{n}\\ &=\varepsilon_xl^2+\varepsilon_ym^2+\varepsilon_zn^2 +\gamma_{xy}lm+\gamma_{yz}mn+\gamma_{zx}nl \end{aligned} $$
若另有与 $\boldsymbol{n}$ 垂直的单位矢量 $\boldsymbol{m}$,则这两条线段的工程切应变为
$$ \gamma_{\boldsymbol{n}\boldsymbol{m}} =2\boldsymbol{n}^{\mathrm T}\boldsymbol{\varepsilon}\boldsymbol{m} $$
对于 $Oxy$ 平面内与 $x$ 轴夹角为 $\varphi$ 的方向,取 $l=\cos\varphi,m=\sin\varphi,n=0$,得
$$ \begin{aligned} \varepsilon_\varphi &=\varepsilon_x\cos^2\varphi+\varepsilon_y\sin^2\varphi +\gamma_{xy}\sin\varphi\cos\varphi\\ &=\frac{\varepsilon_x+\varepsilon_y}{2} +\frac{\varepsilon_x-\varepsilon_y}{2}\cos2\varphi +\frac{\gamma_{xy}}{2}\sin2\varphi \end{aligned} $$
四、主应变与应变张量不变量
1、应变主方向与主应变
应变主方向(principal strain direction)是应变张量的特征矢量方向。在由三个相互垂直的主方向组成的坐标系中,切应变全部为零,只剩三项正应变,称为主应变(principal strain)。
从几何上看,沿这三个方向的微分线段在一阶近似内保持相互垂直。扣除微元体的共同刚性转动后,各线段只改变长度而不改变方向;若不扣除转动,它们仍可能相对于原坐标轴发生共同的方向变化。
2、主应变方程的推导
证明5
设原微分线段为 $r\boldsymbol{n}$,其中 $r$ 为长度,$\boldsymbol{n}$ 为单位方向矢量。由位移梯度关系,变形后的线段为
$$ r'\boldsymbol{n}' =r\left(\boldsymbol{I}+\boldsymbol{H}\right)\boldsymbol{n} $$
若该线段的伸长率为 $\varepsilon$,则 $r'=(1+\varepsilon)r$,从而
$$ \boldsymbol{n}' =\frac{1}{1+\varepsilon} \left(\boldsymbol{I}+\boldsymbol{\varepsilon}+\boldsymbol{W}\right)\boldsymbol{n} $$
利用 $(1+\varepsilon)^{-1}\approx1-\varepsilon$,略去二次项,得
$$ \boldsymbol{n}' =\boldsymbol{n} +\left(\boldsymbol{\varepsilon}-\varepsilon\boldsymbol{I}\right)\boldsymbol{n} +\boldsymbol{W}\boldsymbol{n} $$
对主方向,扣除 $\boldsymbol{W}\boldsymbol{n}$ 所代表的刚性转动后,方向不变,故
$$ \left(\boldsymbol{\varepsilon}-\varepsilon\boldsymbol{I}\right)\boldsymbol{n} =\boldsymbol{0} $$
即
$$ \boldsymbol{\varepsilon}\boldsymbol{n}=\varepsilon\boldsymbol{n} $$
主应变与主方向分别是应变张量的特征值与特征矢量。令 $\boldsymbol{n}=(l,m,n)^{\mathrm T}$,则主方向方程为
$$ \begin{cases} (\varepsilon_x-\varepsilon)l+\dfrac12\gamma_{xy}m+\dfrac12\gamma_{zx}n=0\\ \dfrac12\gamma_{xy}l+(\varepsilon_y-\varepsilon)m+\dfrac12\gamma_{yz}n=0\\ \dfrac12\gamma_{zx}l+\dfrac12\gamma_{yz}m+(\varepsilon_z-\varepsilon)n=0 \end{cases} $$
方向余弦还须满足
$$ l^2+m^2+n^2=1 $$
要使主方向方程存在非零解,必须有
$$ \det\left(\boldsymbol{\varepsilon}-\varepsilon\boldsymbol{I}\right)=0 $$
3、特征方程与三个不变量
为展开行列式,暂记 $a=\varepsilon_x,b=\varepsilon_y,c=\varepsilon_z$,$p=\gamma_{xy}/2,q=\gamma_{yz}/2,r=\gamma_{zx}/2$。按第一行展开,得
$$ \begin{aligned} \det\left(\boldsymbol{\varepsilon}-\varepsilon\boldsymbol{I}\right) &=(a-\varepsilon)\left[(b-\varepsilon)(c-\varepsilon)-q^2\right]\\ &\quad-p\left[p(c-\varepsilon)-qr\right] +r\left[pq-r(b-\varepsilon)\right]\\ &=(a-\varepsilon)(b-\varepsilon)(c-\varepsilon) -(a-\varepsilon)q^2\\ &\quad-(b-\varepsilon)r^2-(c-\varepsilon)p^2+2pqr \end{aligned} $$
按 $\varepsilon$ 的幂次整理,并将方程两边乘以 $-1$,得到主应变的特征方程
$$ \varepsilon^3-J_1\varepsilon^2+J_2\varepsilon-J_3=0 $$
其中第一、第二、第三应变张量不变量分别为
$$ J_1=\varepsilon_x+\varepsilon_y+\varepsilon_z $$
$$ J_2=\varepsilon_x\varepsilon_y+\varepsilon_y\varepsilon_z+\varepsilon_z\varepsilon_x -\frac14\left(\gamma_{xy}^2+\gamma_{yz}^2+\gamma_{zx}^2\right) $$
$$ \begin{aligned} J_3&=\det\boldsymbol{\varepsilon}\\ &=\varepsilon_x\varepsilon_y\varepsilon_z -\frac14\left( \varepsilon_x\gamma_{yz}^2 +\varepsilon_y\gamma_{zx}^2 +\varepsilon_z\gamma_{xy}^2\right) +\frac14\gamma_{xy}\gamma_{yz}\gamma_{zx} \end{aligned} $$
用指标记号和矩阵运算表示,有
$$ J_1=\varepsilon_{ii}=\operatorname{tr}\boldsymbol{\varepsilon} $$
$$ J_2=\frac12\left[J_1^2-\varepsilon_{ij}\varepsilon_{ij}\right] =\frac12\left[ \left(\operatorname{tr}\boldsymbol{\varepsilon}\right)^2 -\operatorname{tr}\left(\boldsymbol{\varepsilon}^2\right)\right] $$
证明6
由正交变换关系和 $\boldsymbol{A}\boldsymbol{A}^{\mathrm T}=\boldsymbol{I}$,有
$$ \boldsymbol{\varepsilon}'-\varepsilon\boldsymbol{I} =\boldsymbol{A}\left(\boldsymbol{\varepsilon}-\varepsilon\boldsymbol{I}\right) \boldsymbol{A}^{\mathrm T} $$
两边取行列式,得
$$ \begin{aligned} \det\left(\boldsymbol{\varepsilon}'-\varepsilon\boldsymbol{I}\right) &=\det\boldsymbol{A}\, \det\left(\boldsymbol{\varepsilon}-\varepsilon\boldsymbol{I}\right) \det\boldsymbol{A}^{\mathrm T}\\ &=\left(\det\boldsymbol{A}\right)^2 \det\left(\boldsymbol{\varepsilon}-\varepsilon\boldsymbol{I}\right)\\ &=\det\left(\boldsymbol{\varepsilon}-\varepsilon\boldsymbol{I}\right) \end{aligned} $$
最后一步使用正交矩阵的行列式为 $\pm1$。故特征多项式不随坐标系改变,其系数 $J_1,J_2,J_3$ 也不随坐标系改变。
4、主应变的实数性与主方向的正交性
由于 $\boldsymbol{\varepsilon}$ 是实对称矩阵,由实对称矩阵的谱定理,它具有三个实特征值,且总能选取一组正交单位特征矢量。
将三个主应变记为 $\varepsilon_1,\varepsilon_2,\varepsilon_3$,则在主坐标系内
$$ \boldsymbol{\varepsilon}' =\begin{bmatrix} \varepsilon_1&0&0\\ 0&\varepsilon_2&0\\ 0&0&\varepsilon_3 \end{bmatrix} $$
相应地
$$ \begin{aligned} J_1&=\varepsilon_1+\varepsilon_2+\varepsilon_3\\ J_2&=\varepsilon_1\varepsilon_2+\varepsilon_2\varepsilon_3+\varepsilon_3\varepsilon_1\\ J_3&=\varepsilon_1\varepsilon_2\varepsilon_3 \end{aligned} $$
证明7
设 $\boldsymbol{n}_a,\boldsymbol{n}_b$ 分别对应主应变 $\varepsilon_a,\varepsilon_b$,即
$$ \boldsymbol{\varepsilon}\boldsymbol{n}_a=\varepsilon_a\boldsymbol{n}_a, \qquad \boldsymbol{\varepsilon}\boldsymbol{n}_b=\varepsilon_b\boldsymbol{n}_b $$
将第二式左乘 $\boldsymbol{n}_a^{\mathrm T}$,利用张量的对称性,得
$$ \begin{aligned} \varepsilon_b\boldsymbol{n}_a^{\mathrm T}\boldsymbol{n}_b &=\boldsymbol{n}_a^{\mathrm T}\boldsymbol{\varepsilon}\boldsymbol{n}_b\\ &=(\boldsymbol{\varepsilon}\boldsymbol{n}_a)^{\mathrm T}\boldsymbol{n}_b\\ &=\varepsilon_a\boldsymbol{n}_a^{\mathrm T}\boldsymbol{n}_b \end{aligned} $$
因此
$$ (\varepsilon_a-\varepsilon_b) \boldsymbol{n}_a^{\mathrm T}\boldsymbol{n}_b=0 $$
若 $\varepsilon_a\ne\varepsilon_b$,则 $\boldsymbol{n}_a\cdot\boldsymbol{n}_b=0$,即相应主方向互相垂直。
根据主应变的重数,有以下三种情况:
| 主应变情况 | 主方向的性质 |
|---|---|
| 三个主应变两两不同 | 三个主方向互相垂直,各方向作为无向直线唯一 |
| $\varepsilon_1=\varepsilon_2\ne\varepsilon_3$ | $\varepsilon_3$ 的方向唯一;与其垂直的平面内任意方向均对应重根,可从中选取两个正交方向 |
| $\varepsilon_1=\varepsilon_2=\varepsilon_3$ | 任意方向均为主方向,可任选三个正交方向组成主坐标系 |
若按 $\varepsilon_1\ge\varepsilon_2\ge\varepsilon_3$ 排列,在主坐标系内任意单位方向的伸长率为
$$ \varepsilon_{\boldsymbol{n}} =\varepsilon_1l^2+\varepsilon_2m^2+\varepsilon_3n^2 $$
由 $l^2,m^2,n^2\ge0$ 且其和为 $1$,有
$$ \varepsilon_3\le\varepsilon_{\boldsymbol{n}}\le\varepsilon_1 $$
因此,最大、最小主应变分别是该点各方向伸长率的最大值、最小值。
五、体应变
1、体应变的定义
设同一微元体变形前后的体积分别为 $V,V^*$,体应变(volumetric strain)定义为体积的相对变化:
$$ \theta=\frac{V^*-V}{V} $$
体应变是无量纲量,$\theta>0$ 表示膨胀,$\theta<0$ 表示收缩。
2、小变形下体应变的推导
证明8
取沿三个主方向的微分平行六面体,原棱长分别为 $\mathrm{d}s_1,\mathrm{d}s_2,\mathrm{d}s_3$。其原体积为
$$ V=\mathrm{d}s_1\mathrm{d}s_2\mathrm{d}s_3 $$
沿主方向的三条棱在一阶近似内保持相互垂直,棱长分别变为 $(1+\varepsilon_1)\mathrm{d}s_1$、$(1+\varepsilon_2)\mathrm{d}s_2$、$(1+\varepsilon_3)\mathrm{d}s_3$,共同刚性转动不影响体积,故
$$ \frac{V^*}{V} \approx(1+\varepsilon_1)(1+\varepsilon_2)(1+\varepsilon_3) $$
展开右端,得
$$ \begin{aligned} (1+\varepsilon_1)(1+\varepsilon_2)(1+\varepsilon_3) &=1+\varepsilon_1+\varepsilon_2+\varepsilon_3\\ &\quad+\varepsilon_1\varepsilon_2+\varepsilon_2\varepsilon_3+\varepsilon_3\varepsilon_1 +\varepsilon_1\varepsilon_2\varepsilon_3 \end{aligned} $$
略去二次及三次项,得
$$ \theta=\varepsilon_1+\varepsilon_2+\varepsilon_3=J_1 $$
因 $J_1$ 是坐标不变量,任意直角坐标系内均有
$$ \theta=\varepsilon_x+\varepsilon_y+\varepsilon_z $$
利用几何方程,还可写成
$$ \theta=\frac{\partial u}{\partial x} +\frac{\partial v}{\partial y} +\frac{\partial w}{\partial z} =\nabla\cdot\boldsymbol{u}=u_{i,i} $$
3、等容变形
若物体内处处满足
$$ \theta=0 $$
则在线性理论内称为等容变形(isochoric deformation)。此时微元体的体积不变,但形状仍可改变;等容条件不要求各个应变分量都为零。
关系 $\theta=J_1$ 是小变形的一阶结果。有限变形的精确体积变化由变形映射的 Jacobian 行列式决定。
六、应变协调方程
1、协调问题的提出
几何方程以三个位移函数表达六个应变函数,因此六个应变函数之间必须存在一定的微分联系。若任意指定六个函数,它们可能无法组成某个位移场的对称梯度。
应变协调方程又称应变相容方程或 Saint-Venant 协调方程(Saint-Venant compatibility equations),用于判断应变场能否来自单值连续的位移场。
其几何意义是:将物体划分成微元体后,各微元体的变形必须能在局部重新拼接为连续体,不能因任意指定应变而产生缝隙或重叠。在多连通区域中,还需检查绕孔闭合后的整体一致性。
2、第一类协调方程的推导
证明9
由 $\varepsilon_x=u_{,x}$ 和 $\varepsilon_y=v_{,y}$,分别求二阶偏导数,得
$$ \frac{\partial^2\varepsilon_x}{\partial y^2}=u_{,xyy},\qquad \frac{\partial^2\varepsilon_y}{\partial x^2}=v_{,yxx} $$
两式相加,利用混合偏导数可交换,得
$$ \begin{aligned} \frac{\partial^2\varepsilon_x}{\partial y^2} +\frac{\partial^2\varepsilon_y}{\partial x^2} &=u_{,xyy}+v_{,yxx}\\ &=\frac{\partial^2}{\partial x\partial y} \left(u_{,y}+v_{,x}\right)\\ &=\frac{\partial^2\gamma_{xy}}{\partial x\partial y} \end{aligned} $$
轮换坐标,得到另两式
$$ \frac{\partial^2\varepsilon_y}{\partial z^2} +\frac{\partial^2\varepsilon_z}{\partial y^2} =\frac{\partial^2\gamma_{yz}}{\partial y\partial z} $$
$$ \frac{\partial^2\varepsilon_z}{\partial x^2} +\frac{\partial^2\varepsilon_x}{\partial z^2} =\frac{\partial^2\gamma_{zx}}{\partial z\partial x} $$
3、第二类协调方程的推导
证明10
由三个切应变关系,分别求导,得
$$ \begin{aligned} \gamma_{yz,x}&=w_{,yx}+v_{,zx}\\ \gamma_{zx,y}&=u_{,zy}+w_{,xy}\\ \gamma_{xy,z}&=v_{,xz}+u_{,yz} \end{aligned} $$
将后两式相加并减去第一式,混合偏导数相同的项相消,得
$$ \begin{aligned} -\gamma_{yz,x}+\gamma_{zx,y}+\gamma_{xy,z} &=-w_{,yx}-v_{,zx}+u_{,zy}+w_{,xy}+v_{,xz}+u_{,yz}\\ &=2u_{,yz} \end{aligned} $$
再对 $x$ 求导,利用 $u_{,x}=\varepsilon_x$,得
$$ \frac{\partial}{\partial x} \left(-\frac{\partial\gamma_{yz}}{\partial x} +\frac{\partial\gamma_{zx}}{\partial y} +\frac{\partial\gamma_{xy}}{\partial z}\right) =2\frac{\partial^2\varepsilon_x}{\partial y\partial z} $$
轮换坐标,分别得到与 $\varepsilon_y,\varepsilon_z$ 对应的另两式。
4、六个协调方程及张量形式
综合上述推导,得到六个应变协调方程:
$$ \begin{aligned} \frac{\partial^2\varepsilon_z}{\partial y^2} +\frac{\partial^2\varepsilon_y}{\partial z^2} &=\frac{\partial^2\gamma_{yz}}{\partial y\partial z}\\ \frac{\partial^2\varepsilon_x}{\partial z^2} +\frac{\partial^2\varepsilon_z}{\partial x^2} &=\frac{\partial^2\gamma_{zx}}{\partial z\partial x}\\ \frac{\partial^2\varepsilon_y}{\partial x^2} +\frac{\partial^2\varepsilon_x}{\partial y^2} &=\frac{\partial^2\gamma_{xy}}{\partial x\partial y}\\ \frac{\partial}{\partial x} \left(-\frac{\partial\gamma_{yz}}{\partial x} +\frac{\partial\gamma_{zx}}{\partial y} +\frac{\partial\gamma_{xy}}{\partial z}\right) &=2\frac{\partial^2\varepsilon_x}{\partial y\partial z}\\ \frac{\partial}{\partial y} \left(\frac{\partial\gamma_{yz}}{\partial x} -\frac{\partial\gamma_{zx}}{\partial y} +\frac{\partial\gamma_{xy}}{\partial z}\right) &=2\frac{\partial^2\varepsilon_y}{\partial z\partial x}\\ \frac{\partial}{\partial z} \left(\frac{\partial\gamma_{yz}}{\partial x} +\frac{\partial\gamma_{zx}}{\partial y} -\frac{\partial\gamma_{xy}}{\partial z}\right) &=2\frac{\partial^2\varepsilon_z}{\partial x\partial y} \end{aligned} $$
采用排列置换符号 $e_{ijk}$,其紧凑形式为
$$ e_{ikm}e_{jln}\varepsilon_{ij,kl}=0,\qquad m,n=1,2,3 $$
其中 $e_{ijk}$ 在 $(i,j,k)$ 为 $(1,2,3)$ 的偶排列时为 $1$,奇排列时为 $-1$,有重复指标时为 $0$。左端关于自由指标 $m,n$ 对称,取 $(m,n)=(1,1),(2,2),(3,3),(1,2),(2,3),(3,1)$ 即得到六个不同的分量方程。
也可写成四指标形式
$$ \varepsilon_{ij,kl}+\varepsilon_{kl,ij} -\varepsilon_{ik,jl}-\varepsilon_{jl,ik}=0 $$
将 $\varepsilon_{ij}=(u_{i,j}+u_{j,i})/2$ 代入上式,所有三阶位移偏导数成对相消,进一步说明协调方程对于光滑位移场是必要条件。
5、单连通区域中的充分性
定理 设 $D$ 为单连通区域,给定的对称应变场具有连续的二阶偏导数。则其满足应变协调方程,当且仅当存在单值连续、具有相应光滑性的位移场,使 $\varepsilon_{ij}=(u_{i,j}+u_{j,i})/2$。
这里的单连通性指区域内每条闭曲线都能在区域内连续收缩为一点。充分性是线性几何关系的可积性结论;它不单独保证任意有限变形映射的全局一一对应。
(1)从应变求位移梯度的导数
证明11
首先由几何方程求位移的二阶导数。对三个应变分量分别求导,有
$$ \begin{aligned} \varepsilon_{ij,k}&=\frac12\left(u_{i,jk}+u_{j,ik}\right)\\ \varepsilon_{ik,j}&=\frac12\left(u_{i,kj}+u_{k,ij}\right)\\ \varepsilon_{jk,i}&=\frac12\left(u_{j,ki}+u_{k,ji}\right) \end{aligned} $$
将前两式相加再减去第三式,利用混合偏导数交换,得
$$ u_{i,jk}=\varepsilon_{ij,k}+\varepsilon_{ik,j}-\varepsilon_{jk,i} $$
右端只含给定应变及其一阶导数。因此,可以先恢复各个 $H_{ij}=u_{i,j}$,再由位移梯度恢复位移。
以 $q=u_{,y}=H_{12}$ 为例,其三个一阶导数应满足
$$ \begin{aligned} q_{,x}&=\varepsilon_{x,y}=A\\ q_{,y}&=\gamma_{xy,y}-\varepsilon_{y,x}=B\\ q_{,z}&=\frac12\left(-\gamma_{yz,x}+\gamma_{zx,y}+\gamma_{xy,z}\right)=C \end{aligned} $$
第一式直接来自 $u_{,x}=\varepsilon_x$;第二式来自对 $u_{,y}=\gamma_{xy}-v_{,x}$ 求 $y$ 导数;第三式来自第二类协调方程推导中得到的 $2u_{,yz}$ 关系。
(2)协调方程保证第一次积分路径无关
证明11(续)
为由 $A,B,C$ 积分得到单值函数 $q$,需要微分形式 $A\mathrm{d}x+B\mathrm{d}y+C\mathrm{d}z$ 是全微分。在单连通区域中,其充要条件为
$$ A_{,y}=B_{,x},\qquad A_{,z}=C_{,x},\qquad B_{,z}=C_{,y} $$
第一个条件展开为
$$ \varepsilon_{x,yy}=\gamma_{xy,xy}-\varepsilon_{y,xx} $$
即第一类协调方程的 $xy$ 分量。第二个条件展开为
$$ 2\varepsilon_{x,yz} =-\gamma_{yz,xx}+\gamma_{zx,xy}+\gamma_{xy,xz} $$
即第二类协调方程中与 $\varepsilon_x$ 对应的一式。第三个条件展开为
$$ \gamma_{xy,yz}-\varepsilon_{y,xz} =\frac12\left(-\gamma_{yz,xy}+\gamma_{zx,yy}+\gamma_{xy,yz}\right) $$
两边乘以 $2$ 并移项,得
$$ 2\varepsilon_{y,xz} =\gamma_{yz,xy}-\gamma_{zx,yy}+\gamma_{xy,yz} $$
这正是与 $\varepsilon_y$ 对应的第二类协调方程。因此,由协调条件可定义
$$ q(P)=q(P_0)+\int_{P_0}^{P} \left(A\mathrm{d}x+B\mathrm{d}y+C\mathrm{d}z\right) $$
积分与路径无关。对其他位移梯度分量作相同处理,所得可积性条件均包含在上述六个协调方程中。
一般地,令
$$ T_{ijk}=\varepsilon_{ij,k}+\varepsilon_{ik,j}-\varepsilon_{jk,i} $$
要使 $H_{ij,k}=T_{ijk}$ 可积,需满足 $T_{ijk,l}=T_{ijl,k}$。其差为
$$ \begin{aligned} T_{ijk,l}-T_{ijl,k} &=\varepsilon_{ik,jl}-\varepsilon_{jk,il} -\varepsilon_{il,jk}+\varepsilon_{jl,ik}\\ &=0 \end{aligned} $$
最后一步正是四指标协调条件的一个排列。因此,全部九个 $H_{ij}$ 都可由路径无关积分恢复。
(3)恢复位移并满足给定应变
证明11(续)
在基点 $P_0$,选取积分常量使
$$ H_{ij}(P_0)+H_{ji}(P_0)=2\varepsilon_{ij}(P_0) $$
由 $H_{ij,k}=T_{ijk}$,可得
$$ \begin{aligned} \left(H_{ij}+H_{ji}-2\varepsilon_{ij}\right)_{,k} &=T_{ijk}+T_{jik}-2\varepsilon_{ij,k}\\ &=0 \end{aligned} $$
因此,该关系在整个连通区域中保持成立。
此外,$T_{ijk}$ 关于 $j,k$ 对称,故
$$ H_{ij,k}=T_{ijk}=T_{ikj}=H_{ik,j} $$
对每个固定的 $i$,微分形式 $H_{ij}\mathrm{d}x_j$ 是闭的。由单连通性,再次进行路径无关积分,可得
$$ u_i(P)=u_i(P_0)+\int_{P_0}^{P}H_{ij}\mathrm{d}x_j $$
它满足 $u_{i,j}=H_{ij}$,故
$$ \frac12\left(u_{i,j}+u_{j,i}\right)=\varepsilon_{ij} $$
充分性得证。结合前述必要性,得到定理。
6、位移解的刚体运动自由度
给定相容应变场后,位移通常不能唯一确定,还可叠加不产生应变的刚体平移和微小刚体转动。
证明12
若 $\boldsymbol{u}^{(1)}$ 和 $\boldsymbol{u}^{(2)}$ 产生同一应变场,记其差为 $\boldsymbol{v}=\boldsymbol{u}^{(1)}-\boldsymbol{u}^{(2)}$,则
$$ v_{i,j}+v_{j,i}=0 $$
将零应变代入上一证明的二阶导数公式,得
$$ v_{i,jk}=0 $$
因此,在连通区域内 $v_{i,j}$ 是常量,且其矩阵反对称。记常矢量为 $\boldsymbol{a}$,常反对称矩阵为 $\boldsymbol{B}$,则
$$ \boldsymbol{v}=\boldsymbol{a}+\boldsymbol{B}\boldsymbol{x} $$
三维常反对称矩阵对应一个常转角矢量 $\boldsymbol{b}$,故也可写为
$$ \boldsymbol{v}=\boldsymbol{a}+\boldsymbol{b}\times\boldsymbol{x} $$
因此,应变场确定的位移场具有三个平移常量和三个微小转动常量。要确定这些常量,还须给定位移约束或其他能够消除刚体运动的条件。
7、双连通与多连通区域的补充条件
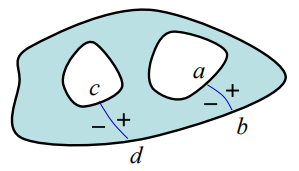
非单连通区域存在不能在区域内收缩为一点的闭曲线。即使局部满足协调方程,绕这类闭曲线积分仍可能产生非零增量,从而出现多值位移。
可先沿适当的截面将区域割开,使其成为单连通区域。在割开区域内由协调方程恢复单值位移;随后将截面两侧重新接合,要求同一位置的位移极限相同:
$$ u^+=u^-,\qquad v^+=v^-,\qquad w^+=w^- $$
这些关系必须在各个人工截面上成立。因此,多连通区域内局部协调方程只是必要条件,加上截面两侧位移一致的整体条件后,才能保证全局单值连续。
| 区域与已知场 | 协调方程的作用 |
|---|---|
| 由单值光滑位移计算应变 | 协调方程自动成立 |
| 单连通区域中任意给定光滑对称应变 | 协调方程是存在位移场的充要条件 |
| 多连通区域中任意给定光滑对称应变 | 还需满足绕孔的整体一致性条件,或人工截面两侧位移相等 |
[!warning]
下面的内容很炸裂……
七、有限变形的几何关系
1、变形映射与线元长度
本节不再略去位移梯度的二次项。仍用 $\boldsymbol{x}=(x,y,z)^{\mathrm T}$ 表示质点原位置,用 $\boldsymbol{\xi}=(\xi,\eta,\zeta)^{\mathrm T}$ 表示变形后位置,变形映射为:
$$ \boldsymbol{\xi}=\boldsymbol{x}+\boldsymbol{u}(\boldsymbol{x}) $$
记变形梯度为 $\boldsymbol{F}$,则:
$$ \boldsymbol{F} =\frac{\partial\boldsymbol{\xi}}{\partial\boldsymbol{x}} =\boldsymbol{I}+\boldsymbol{H} $$
原微分线元 $\mathrm{d}\boldsymbol{x}$ 变为 $\mathrm{d}\boldsymbol{\xi}$,满足:
$$ \mathrm{d}\boldsymbol{\xi}=\boldsymbol{F}\,\mathrm{d}\boldsymbol{x} $$
原长度和变形后长度分别记为 $\mathrm{d}s_0,\mathrm{d}s$,则:
$$ (\mathrm{d}s_0)^2=\mathrm{d}\boldsymbol{x}^{\mathrm T}\mathrm{d}\boldsymbol{x},\qquad (\mathrm{d}s)^2=\mathrm{d}\boldsymbol{\xi}^{\mathrm T}\mathrm{d}\boldsymbol{\xi} $$
以下假设变形映射可逆且保持取向,即 $\det\boldsymbol{F}>0$。
2、Lagrange 应变
Lagrange 描述以变形前的坐标 $x,y,z$ 为自变量。将 Lagrange 应变张量记为 $\widetilde{\boldsymbol{\varepsilon}}$,也称 Green-Lagrange 应变张量。
证明13
由线元变换,得
$$ \begin{aligned} (\mathrm{d}s)^2-(\mathrm{d}s_0)^2 &=\mathrm{d}\boldsymbol{x}^{\mathrm T} \left(\boldsymbol{F}^{\mathrm T}\boldsymbol{F}-\boldsymbol{I}\right) \mathrm{d}\boldsymbol{x}\\ &=\mathrm{d}\boldsymbol{x}^{\mathrm T} \left(\boldsymbol{H}+\boldsymbol{H}^{\mathrm T} +\boldsymbol{H}^{\mathrm T}\boldsymbol{H}\right) \mathrm{d}\boldsymbol{x} \end{aligned} $$
第二步使用
$$ \begin{aligned} \boldsymbol{F}^{\mathrm T}\boldsymbol{F} &=(\boldsymbol{I}+\boldsymbol{H}^{\mathrm T})(\boldsymbol{I}+\boldsymbol{H})\\ &=\boldsymbol{I}+\boldsymbol{H}+\boldsymbol{H}^{\mathrm T} +\boldsymbol{H}^{\mathrm T}\boldsymbol{H} \end{aligned} $$
因此,定义
$$ \widetilde{\boldsymbol{\varepsilon}} =\frac12\left(\boldsymbol{F}^{\mathrm T}\boldsymbol{F}-\boldsymbol{I}\right) =\frac12\left(\boldsymbol{H}+\boldsymbol{H}^{\mathrm T} +\boldsymbol{H}^{\mathrm T}\boldsymbol{H}\right) $$
即有精确关系
$$ (\mathrm{d}s)^2-(\mathrm{d}s_0)^2 =2\widetilde{\varepsilon}_{ij}\mathrm{d}x_i\mathrm{d}x_j $$
其分量形式为:
$$ \widetilde{\varepsilon}_{ij} =\frac12\left(u_{i,j}+u_{j,i}+u_{k,i}u_{k,j}\right) $$
本小节逗号后的指标均表示对原坐标 $x_i$ 求导。将非对角分量记为 $\widetilde{\varepsilon}_{ij}=\widetilde{\gamma}_{ij}/2$,则全部六个分量为:
$$ \begin{aligned} \widetilde{\varepsilon}_x &=u_{,x}+\frac12\left(u_{,x}^2+v_{,x}^2+w_{,x}^2\right)\\ \widetilde{\varepsilon}_y &=v_{,y}+\frac12\left(u_{,y}^2+v_{,y}^2+w_{,y}^2\right)\\ \widetilde{\varepsilon}_z &=w_{,z}+\frac12\left(u_{,z}^2+v_{,z}^2+w_{,z}^2\right)\\ \widetilde{\gamma}_{xy} &=u_{,y}+v_{,x}+u_{,x}u_{,y}+v_{,x}v_{,y}+w_{,x}w_{,y}\\ \widetilde{\gamma}_{yz} &=v_{,z}+w_{,y}+u_{,y}u_{,z}+v_{,y}v_{,z}+w_{,y}w_{,z}\\ \widetilde{\gamma}_{zx} &=w_{,x}+u_{,z}+u_{,z}u_{,x}+v_{,z}v_{,x}+w_{,z}w_{,x} \end{aligned} $$
故长度平方差展开为:
$$ \begin{aligned} (\mathrm{d}s)^2-(\mathrm{d}s_0)^2 &=2\widetilde{\varepsilon}_x(\mathrm{d}x)^2 +2\widetilde{\varepsilon}_y(\mathrm{d}y)^2 +2\widetilde{\varepsilon}_z(\mathrm{d}z)^2\\ &\quad+2\widetilde{\gamma}_{xy}\mathrm{d}x\mathrm{d}y +2\widetilde{\gamma}_{yz}\mathrm{d}y\mathrm{d}z +2\widetilde{\gamma}_{zx}\mathrm{d}z\mathrm{d}x \end{aligned} $$
略去位移梯度二次项后,$\widetilde{\varepsilon}_{ij}$ 退化为小变形应变 $\varepsilon_{ij}$。
3、Euler 应变
Euler 描述以变形后的坐标 $\xi,\eta,\zeta$ 为自变量,逆映射为:
$$ x=\xi-u,\qquad y=\eta-v,\qquad z=\zeta-w $$
这里的位移仍是同一质点的位移,只是将其视为现坐标的函数。定义现坐标下的位移梯度 $\boldsymbol{h}$:
$$ h_{ij}=\frac{\partial u_i}{\partial\xi_j},\qquad \xi_1=\xi,\quad\xi_2=\eta,\quad\xi_3=\zeta $$
逆映射的微分为:
$$ \mathrm{d}\boldsymbol{x} =\left(\boldsymbol{I}-\boldsymbol{h}\right)\mathrm{d}\boldsymbol{\xi},\qquad \boldsymbol{I}-\boldsymbol{h}=\boldsymbol{F}^{-1} $$
证明14
利用逆映射,长度平方差为
$$ \begin{aligned} (\mathrm{d}s)^2-(\mathrm{d}s_0)^2 &=\mathrm{d}\boldsymbol{\xi}^{\mathrm T} \left[\boldsymbol{I} -(\boldsymbol{I}-\boldsymbol{h})^{\mathrm T}(\boldsymbol{I}-\boldsymbol{h})\right] \mathrm{d}\boldsymbol{\xi}\\ &=\mathrm{d}\boldsymbol{\xi}^{\mathrm T} \left(\boldsymbol{h}+\boldsymbol{h}^{\mathrm T} -\boldsymbol{h}^{\mathrm T}\boldsymbol{h}\right) \mathrm{d}\boldsymbol{\xi} \end{aligned} $$
因此,Euler 应变张量 $\widehat{\boldsymbol{\varepsilon}}$,也称 Euler-Almansi 应变张量,定义为
$$ \begin{aligned} \widehat{\boldsymbol{\varepsilon}} &=\frac12\left(\boldsymbol{h}+\boldsymbol{h}^{\mathrm T} -\boldsymbol{h}^{\mathrm T}\boldsymbol{h}\right)\\ &=\frac12\left(\boldsymbol{I}-\boldsymbol{F}^{-\mathrm T}\boldsymbol{F}^{-1}\right) \end{aligned} $$
相应的精确长度关系为
$$ (\mathrm{d}s)^2-(\mathrm{d}s_0)^2 =2\widehat{\varepsilon}_{ij}\mathrm{d}\xi_i\mathrm{d}\xi_j $$
其分量形式为:
$$ \widehat{\varepsilon}_{ij} =\frac12\left(h_{ij}+h_{ji}-h_{ki}h_{kj}\right) $$
为避免与 Lagrange 描述混淆,本文显式使用 $h_{ij}$ 或对 $\xi,\eta,\zeta$ 的偏导数。例如,两个代表性分量为:
$$ \widehat{\varepsilon}_{\xi} =\frac{\partial u}{\partial\xi} -\frac12\left[ \left(\frac{\partial u}{\partial\xi}\right)^2 +\left(\frac{\partial v}{\partial\xi}\right)^2 +\left(\frac{\partial w}{\partial\xi}\right)^2\right] $$
$$ \widehat{\gamma}_{\eta\zeta} =\frac{\partial v}{\partial\zeta}+\frac{\partial w}{\partial\eta} -\left( \frac{\partial u}{\partial\eta}\frac{\partial u}{\partial\zeta} +\frac{\partial v}{\partial\eta}\frac{\partial v}{\partial\zeta} +\frac{\partial w}{\partial\eta}\frac{\partial w}{\partial\zeta}\right) $$
4、有限应变与实际伸长率
有限应变张量的对角分量一般不等于线段的实际伸长率。对原来沿 $x$ 轴的微分线段,定义实际伸长率为
$$ E_x=\frac{\mathrm{d}s-\mathrm{d}s_0}{\mathrm{d}s_0} $$
由 $\mathrm{d}s_0=\mathrm{d}x$ 及 Lagrange 长度关系,得
$$ (\mathrm{d}s)^2-(\mathrm{d}s_0)^2 =2\widetilde{\varepsilon}_x(\mathrm{d}s_0)^2 $$
将 $\mathrm{d}s=(1+E_x)\mathrm{d}s_0$ 代入,并约去 $(\mathrm{d}s_0)^2$,得
$$ (1+E_x)^2-1=2\widetilde{\varepsilon}_x $$
取长度比的正平方根,得到
$$ E_x=\sqrt{1+2\widetilde{\varepsilon}_x}-1 $$
反过来
$$ \widetilde{\varepsilon}_x=E_x+\frac12E_x^2 $$
对于原单位方向 $\boldsymbol{n}$,同理有:
$$ E_{\boldsymbol{n}} =\sqrt{1+2\boldsymbol{n}^{\mathrm T} \widetilde{\boldsymbol{\varepsilon}}\boldsymbol{n}}-1 $$
仅在小变形近似内,实际伸长率才近似等于相应的 Lagrange 应变分量。
5、有限切应变与实际角度变化
令两条原来分别沿 $x,y$ 轴的微分线段变形后的夹角为 $\phi$,实际直角减少量为 $\phi_{xy}=\pi/2-\phi$。故
$$ \cos\phi=\sin\phi_{xy} $$
两条线段变形后的长度分别为
$$ \mathrm{d}s_x=\sqrt{1+2\widetilde{\varepsilon}_x}\,\mathrm{d}x,\qquad \mathrm{d}s_y=\sqrt{1+2\widetilde{\varepsilon}_y}\,\mathrm{d}y $$
由 $\boldsymbol{F}^{\mathrm T}\boldsymbol{F}=\boldsymbol{I}+2\widetilde{\boldsymbol{\varepsilon}}$ 的 $xy$ 分量,变形后两线段的内积为
$$ \left(\boldsymbol{F}\boldsymbol{e}_x\mathrm{d}x\right) \cdot\left(\boldsymbol{F}\boldsymbol{e}_y\mathrm{d}y\right) =2\widetilde{\varepsilon}_{xy}\mathrm{d}x\mathrm{d}y =\widetilde{\gamma}_{xy}\mathrm{d}x\mathrm{d}y $$
因此
$$ \begin{aligned} \sin\phi_{xy} &=\cos\phi =\frac{\widetilde{\gamma}_{xy}\mathrm{d}x\mathrm{d}y} {\mathrm{d}s_x\mathrm{d}s_y}\\ &=\frac{\widetilde{\gamma}_{xy}} {\sqrt{1+2\widetilde{\varepsilon}_x} \sqrt{1+2\widetilde{\varepsilon}_y}} \end{aligned} $$
该式表明,有限变形中的 $\widetilde{\gamma}_{xy}$ 一般不等于实际夹角的减少量。只有在小变形时,分母可用 $1$ 代替,且 $\sin\phi_{xy}\approx\phi_{xy}$,从而
$$ \phi_{xy}\approx\widetilde{\gamma}_{xy}\approx\gamma_{xy} $$
6、有限变形与线性关系的区别
若变形梯度为刚体转动矩阵 $\boldsymbol{Q}$,满足 $\boldsymbol{Q}^{\mathrm T}\boldsymbol{Q}=\boldsymbol{I}$,则
$$ \widetilde{\boldsymbol{\varepsilon}} =\frac12\left(\boldsymbol{Q}^{\mathrm T}\boldsymbol{Q}-\boldsymbol{I}\right) =\boldsymbol{0} $$
Euler 应变也为零。这与刚体转动不改变距离相一致。有限转动下若直接使用线性应变,则
$$ \frac12\left[(\boldsymbol{Q}-\boldsymbol{I}) +(\boldsymbol{Q}-\boldsymbol{I})^{\mathrm T}\right] =\frac12\left(\boldsymbol{Q}+\boldsymbol{Q}^{\mathrm T}\right)-\boldsymbol{I} $$
它一般不为零,说明线性公式不能直接用于较大的刚体转动。
有限变形的精确局部体积比为
$$ \frac{V^*}{V}=\det\boldsymbol{F},\qquad \theta=\det\boldsymbol{F}-1 $$
小变形时展开 $\det(\boldsymbol{I}+\boldsymbol{H})$,略去位移梯度的二次及更高次项,才得到
$$ \theta\approx\operatorname{tr}\boldsymbol{H} =\operatorname{tr}\boldsymbol{\varepsilon}=J_1 $$
| 比较项目 | 小变形 | 有限变形 |
|---|---|---|
| 几何关系 | $\varepsilon_{ij}=(u_{i,j}+u_{j,i})/2$ | Lagrange 与 Euler 应变含位移梯度二次项 |
| 正应变与伸长率 | 在线性理论内相等 | 须用长度关系转换,例如 $E_x=\sqrt{1+2\widetilde{\varepsilon}_x}-1$ |
| 切应变与角度变化 | 工程切应变等于直角减少量的一阶近似 | 须考虑两线段长度及正弦关系 |
| 体应变 | $\theta=J_1$ | $\theta=\det\boldsymbol{F}-1$ |
| 协调关系 | 第六节的线性 Saint-Venant 方程 | 不可直接将有限应变代入线性协调方程 |