平面问题的极坐标解答
老官童鞋gogo · 2026-11-08
一、极坐标与应力分量
1、坐标和局部基向量
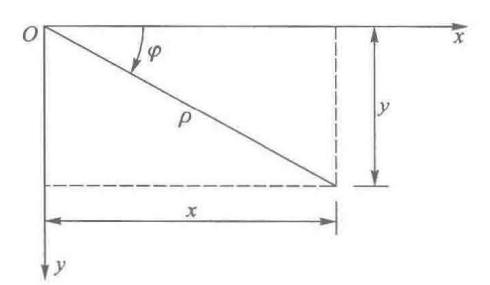
对于圆盘、圆环、厚壁圆筒和扇形区域,边界常可表示为半径或极角为常量的曲线,采用极坐标便于表达边界条件。
取极径为 $\rho$、极角为 $\varphi$,与直角坐标的关系为
$$ x=\rho\cos\varphi,\qquad y=\rho\sin\varphi,\qquad \rho=\sqrt{x^2+y^2} $$
极角由点所在的象限确定,在相应的角度分支上满足 $\tan\varphi=y/x$。以下微分公式在 $\rho>0$ 的区域内使用。
记径向、环向单位基向量分别为 $\boldsymbol{e}_\rho,\boldsymbol{e}_\varphi$,则
$$ \boldsymbol{e}_\rho=\cos\varphi\,\boldsymbol{e}_x+\sin\varphi\,\boldsymbol{e}_y,\qquad \boldsymbol{e}_\varphi=-\sin\varphi\,\boldsymbol{e}_x+\cos\varphi\,\boldsymbol{e}_y $$
它们随极角变化,满足
$$ \frac{\partial\boldsymbol{e}_\rho}{\partial\varphi}=\boldsymbol{e}_\varphi,\qquad \frac{\partial\boldsymbol{e}_\varphi}{\partial\varphi}=-\boldsymbol{e}_\rho $$
位移矢量写成
$$ \boldsymbol{u}=u_\rho\boldsymbol{e}_\rho+u_\varphi\boldsymbol{e}_\varphi $$
其中 $u_\rho$ 是径向位移,$u_\varphi$ 是沿环向切线的位移,均具有长度量纲。
2、极坐标中的应力分量
用 $\sigma_\rho$ 表示法线沿径向的面上的正应力,用 $\sigma_\varphi$ 表示法线沿环向的面上的正应力。切应力由切应力互等关系满足
$$ \tau_{\rho\varphi}=\tau_{\varphi\rho} $$
正应力以拉应力为正,切应力的正号按相应正面上的正坐标方向确定。对同一点作应力分量变换,得到
$$ \begin{aligned} \sigma_\rho&=\sigma_x\cos^2\varphi+\sigma_y\sin^2\varphi +2\tau_{xy}\sin\varphi\cos\varphi\\ \sigma_\varphi&=\sigma_x\sin^2\varphi+\sigma_y\cos^2\varphi -2\tau_{xy}\sin\varphi\cos\varphi\\ \tau_{\rho\varphi}&=(\sigma_y-\sigma_x)\sin\varphi\cos\varphi +\tau_{xy}(\cos^2\varphi-\sin^2\varphi) \end{aligned} $$
前两式相加,有
$$ \sigma_\rho+\sigma_\varphi=\sigma_x+\sigma_y $$
因此,面内正应力之和不随坐标轴的转动而改变。
二、平衡微分方程
1、微分单元体与体力
取由半径相差 $\mathrm{d}\rho$ 的两圆弧面及夹角为 $\mathrm{d}\varphi$ 的两径向平面围成的单元体,沿厚度取单位长度。其面积的一阶主项为
$$ \mathrm{d}S=\rho\,\mathrm{d}\rho\,\mathrm{d}\varphi $$
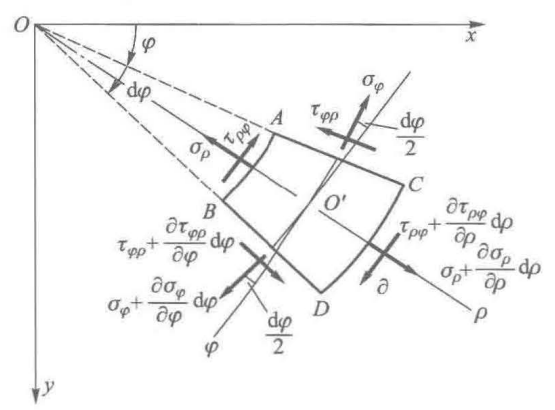
记单位体积上的体力径向、环向分量为 $F_\rho,F_\varphi$。在相邻面上,应力分别按位置展开,例如
$$ \sigma_\rho(\rho+\mathrm{d}\rho,\varphi) =\sigma_\rho+\frac{\partial\sigma_\rho}{\partial\rho}\mathrm{d}\rho $$
$$ \sigma_\varphi(\rho,\varphi+\mathrm{d}\varphi) =\sigma_\varphi+\frac{\partial\sigma_\varphi}{\partial\varphi}\mathrm{d}\varphi $$
投影到单元体中心的径向和环向时,采用
$$ \sin\frac{\mathrm{d}\varphi}{2}\approx\frac{\mathrm{d}\varphi}{2},\qquad \cos\frac{\mathrm{d}\varphi}{2}\approx1 $$
保留 $\mathrm{d}\rho\,\mathrm{d}\varphi$ 阶的合力,略去更高阶项。
2、径向平衡
内外圆弧面上径向正应力的合力为
$$ \left[\left(\sigma_\rho+\frac{\partial\sigma_\rho}{\partial\rho}\mathrm{d}\rho\right) (\rho+\mathrm{d}\rho)-\rho\sigma_\rho\right]\mathrm{d}\varphi =\left(\rho\frac{\partial\sigma_\rho}{\partial\rho}+\sigma_\rho\right) \mathrm{d}\rho\,\mathrm{d}\varphi $$
两径向平面上的切应力差产生径向合力
$$ \frac{\partial\tau_{\rho\varphi}}{\partial\varphi} \mathrm{d}\rho\,\mathrm{d}\varphi $$
两面上的环向正应力因方向不同,另产生指向极点的径向合力
$$ -2\sigma_\varphi\mathrm{d}\rho\sin\frac{\mathrm{d}\varphi}{2} =-\sigma_\varphi\mathrm{d}\rho\,\mathrm{d}\varphi $$
将这些合力与体力相加,除以 $\rho\,\mathrm{d}\rho\,\mathrm{d}\varphi$,得到
$$ \frac{\partial\sigma_\rho}{\partial\rho} +\frac1\rho\frac{\partial\tau_{\rho\varphi}}{\partial\varphi} +\frac{\sigma_\rho-\sigma_\varphi}{\rho}+F_\rho=0 $$
3、环向平衡
内外圆弧面上切应力的合力主项为
$$ \left(\rho\frac{\partial\tau_{\rho\varphi}}{\partial\rho} +\tau_{\rho\varphi}\right)\mathrm{d}\rho\,\mathrm{d}\varphi $$
两径向平面上正应力的差产生
$$ \frac{\partial\sigma_\varphi}{\partial\varphi} \mathrm{d}\rho\,\mathrm{d}\varphi $$
两面切应力的方向变化另产生环向合力 $\tau_{\rho\varphi}\mathrm{d}\rho\,\mathrm{d}\varphi$。因此,环向平衡方程为
$$ \frac{\partial\tau_{\rho\varphi}}{\partial\rho} +\frac1\rho\frac{\partial\sigma_\varphi}{\partial\varphi} +\frac{2\tau_{\rho\varphi}}{\rho}+F_\varphi=0 $$
两式合写为
$$ \begin{cases} \dfrac{\partial\sigma_\rho}{\partial\rho} +\dfrac1\rho\dfrac{\partial\tau_{\rho\varphi}}{\partial\varphi} +\dfrac{\sigma_\rho-\sigma_\varphi}{\rho}+F_\rho=0\\[6pt] \dfrac{\partial\tau_{\rho\varphi}}{\partial\rho} +\dfrac1\rho\dfrac{\partial\sigma_\varphi}{\partial\varphi} +\dfrac{2\tau_{\rho\varphi}}{\rho}+F_\varphi=0 \end{cases} $$
含 $1/\rho$ 的附加项来自圆弧长度及局部坐标方向随位置的变化。
三、几何方程
1、径向与环向正应变
记径向、环向正应变为 $\varepsilon_\rho,\varepsilon_\varphi$,工程切应变为 $\gamma_{\rho\varphi}$。在线性小变形条件下,径向微分线段的伸长率为
$$ \varepsilon_\rho=\frac{\partial u_\rho}{\partial\rho} $$
环向正应变由两部分组成。半径为 $\rho$ 的微小圆弧长为 $\rho\,\mathrm{d}\varphi$,径向位移使其半径增大 $u_\rho$,相应的伸长率为
$$ \frac{(\rho+u_\rho)\mathrm{d}\varphi-\rho\,\mathrm{d}\varphi} {\rho\,\mathrm{d}\varphi}=\frac{u_\rho}{\rho} $$
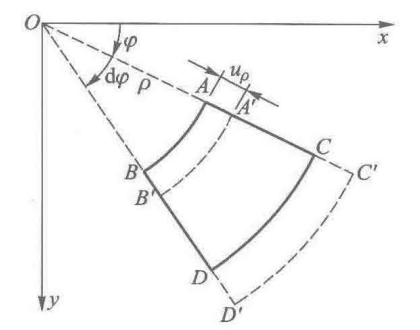
若环向位移也随极角改变,相邻两端的切向位移差还产生伸长率
$$ \frac{1}{\rho}\frac{\partial u_\varphi}{\partial\varphi} $$
两部分相加,得到
$$ \varepsilon_\varphi=\frac{u_\rho}{\rho} +\frac1\rho\frac{\partial u_\varphi}{\partial\varphi} $$
2、切应变
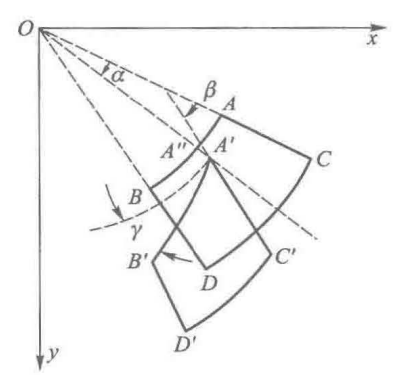
环向微分线段因径向位移的变化而转过的微小角度为
$$ \gamma=\frac1\rho\frac{\partial u_\rho}{\partial\varphi} $$
径向微分线段因环向位移的变化而转过的角度为
$$ \beta=\frac{\partial u_\varphi}{\partial\rho} $$
同时,线段所在点因环向位移而使局部径向转过角度 $\alpha=u_\varphi/\rho$。两条原先正交的线段之间的夹角减小量为 $\gamma+\beta-\alpha$,所以
$$ \gamma_{\rho\varphi} =\frac1\rho\frac{\partial u_\rho}{\partial\varphi} +\frac{\partial u_\varphi}{\partial\rho}-\frac{u_\varphi}{\rho} $$
因此,极坐标形式的几何方程为
$$ \begin{aligned} \varepsilon_\rho&=\frac{\partial u_\rho}{\partial\rho}\\ \varepsilon_\varphi&=\frac1\rho\frac{\partial u_\varphi}{\partial\varphi} +\frac{u_\rho}{\rho}\\ \gamma_{\rho\varphi}&=\frac1\rho\frac{\partial u_\rho}{\partial\varphi} +\frac{\partial u_\varphi}{\partial\rho}-\frac{u_\varphi}{\rho} \end{aligned} $$
例如,微小刚体转动 $u_\rho=0$、$u_\varphi=H\rho$ 给出 $\partial u_\varphi/\partial\rho-u_\varphi/\rho=H-H=0$,不会产生切应变。
四、物理方程与边界条件
1、平面应力问题
设材料均匀、各向同性,弹性模量为 $E$,泊松比为 $\nu$,切变模量为 $G=E/[2(1+\nu)]$,不计温度变化等附加应变。平面应力状态下,
$$ \sigma_z=\tau_{\rho z}=\tau_{\varphi z}=0 $$
胡克定律为
$$ \varepsilon_\rho=\frac{\sigma_\rho-\nu\sigma_\varphi}{E},\qquad \varepsilon_\varphi=\frac{\sigma_\varphi-\nu\sigma_\rho}{E},\qquad \gamma_{\rho\varphi}=\frac{2(1+\nu)}{E}\tau_{\rho\varphi} $$
厚度方向的正应变为
$$ \varepsilon_z=-\frac\nu E(\sigma_\rho+\sigma_\varphi) $$
2、平面应变问题
平面应变状态满足 $\varepsilon_z=\gamma_{\rho z}=\gamma_{\varphi z}=0$,相应的轴向正应力为
$$ \sigma_z=\nu(\sigma_\rho+\sigma_\varphi) $$
代入三维胡克定律,得
$$ \begin{aligned} \varepsilon_\rho&=\frac{1+\nu}{E} [(1-\nu)\sigma_\rho-\nu\sigma_\varphi]\\ \varepsilon_\varphi&=\frac{1+\nu}{E} [(1-\nu)\sigma_\varphi-\nu\sigma_\rho]\\ \gamma_{\rho\varphi}&=\frac{2(1+\nu)}{E}\tau_{\rho\varphi} \end{aligned} $$
引入
$$ E_1=\frac{E}{1-\nu^2},\qquad \nu_1=\frac{\nu}{1-\nu} $$
则面内物理方程可写成与平面应力相同的形式:
$$ \varepsilon_\rho=\frac{\sigma_\rho-\nu_1\sigma_\varphi}{E_1},\qquad \varepsilon_\varphi=\frac{\sigma_\varphi-\nu_1\sigma_\rho}{E_1},\qquad \gamma_{\rho\varphi}=\frac{2(1+\nu_1)}{E_1}\tau_{\rho\varphi} $$
因此,由平面应力关系得到的面内位移公式,可将 $E,\nu$ 分别换成 $E_1,\nu_1$,得到相应的平面应变结果。
3、面力和位移边界条件
设边界外法线在局部极坐标基下的分量为 $l_\rho,l_\varphi$,给定的边界面力为 $\bar f_\rho,\bar f_\varphi$,则
$$ \bar f_\rho=l_\rho\sigma_\rho+l_\varphi\tau_{\rho\varphi},\qquad \bar f_\varphi=l_\rho\tau_{\rho\varphi}+l_\varphi\sigma_\varphi $$
对圆环扇形区域 $a\le\rho\le b$、$\varphi_1\le\varphi\le\varphi_2$,各边界的面力为
| 边界 | $(l_\rho,l_\varphi)$ | $\bar f_\rho$ | $\bar f_\varphi$ |
|---|---|---|---|
| $\rho=a$ | $(-1,0)$ | $-\sigma_\rho$ | $-\tau_{\rho\varphi}$ |
| $\rho=b$ | $(1,0)$ | $\sigma_\rho$ | $\tau_{\rho\varphi}$ |
| $\varphi=\varphi_1$ | $(0,-1)$ | $-\tau_{\rho\varphi}$ | $-\sigma_\varphi$ |
| $\varphi=\varphi_2$ | $(0,1)$ | $\tau_{\rho\varphi}$ | $\sigma_\varphi$ |
若边界上给定位移,则采用 $u_\rho=\bar u_\rho$、$u_\varphi=\bar u_\varphi$,或根据约束方向给定相应的位移分量。
五、应力协调方程与艾里应力函数
1、极坐标形式的拉普拉斯算子
由坐标变换,得到
$$ \frac{\partial\rho}{\partial x}=\cos\varphi,\qquad \frac{\partial\rho}{\partial y}=\sin\varphi,\qquad \frac{\partial\varphi}{\partial x}=-\frac{\sin\varphi}{\rho},\qquad \frac{\partial\varphi}{\partial y}=\frac{\cos\varphi}{\rho} $$
由链式法则,微分算子为
$$ \frac{\partial}{\partial x} =\cos\varphi\frac{\partial}{\partial\rho} -\frac{\sin\varphi}{\rho}\frac{\partial}{\partial\varphi},\qquad \frac{\partial}{\partial y} =\sin\varphi\frac{\partial}{\partial\rho} +\frac{\cos\varphi}{\rho}\frac{\partial}{\partial\varphi} $$
对标量函数 $f(\rho,\varphi)$ 连续求导时,也须对算子中的系数应用乘积求导法。计算得
$$ \begin{aligned} \frac{\partial^2f}{\partial x^2} ={}&\cos^2\varphi\,f_{,\rho\rho} -\frac{2\sin\varphi\cos\varphi}{\rho}f_{,\rho\varphi} +\frac{\sin^2\varphi}{\rho}f_{,\rho}\\ &+\frac{2\sin\varphi\cos\varphi}{\rho^2}f_{,\varphi} +\frac{\sin^2\varphi}{\rho^2}f_{,\varphi\varphi}\\ \frac{\partial^2f}{\partial y^2} ={}&\sin^2\varphi\,f_{,\rho\rho} +\frac{2\sin\varphi\cos\varphi}{\rho}f_{,\rho\varphi} +\frac{\cos^2\varphi}{\rho}f_{,\rho}\\ &-\frac{2\sin\varphi\cos\varphi}{\rho^2}f_{,\varphi} +\frac{\cos^2\varphi}{\rho^2}f_{,\varphi\varphi} \end{aligned} $$
其中逗号后的下标表示对相应变量求偏导。两式相加,混合导数项和一阶角导数项相消,得到
$$ \nabla^2 =\frac{\partial^2}{\partial\rho^2} +\frac1\rho\frac{\partial}{\partial\rho} +\frac1{\rho^2}\frac{\partial^2}{\partial\varphi^2} $$
2、应力形式的协调方程
当体力在直角坐标方向的分量为常量时,平面应力与平面应变问题均有
$$ \nabla^2(\sigma_x+\sigma_y)=0 $$
利用面内正应力和的不变性,得到极坐标形式
$$ \left(\frac{\partial^2}{\partial\rho^2} +\frac1\rho\frac{\partial}{\partial\rho} +\frac1{\rho^2}\frac{\partial^2}{\partial\varphi^2}\right) (\sigma_\rho+\sigma_\varphi)=0 $$
体力为同一常矢量时,其极坐标分量为 $F_\rho=F_x\cos\varphi+F_y\sin\varphi$、$F_\varphi=-F_x\sin\varphi+F_y\cos\varphi$,一般随极角变化。
3、艾里应力函数与平衡方程
不计体力时,引入具有连续四阶偏导数的艾里应力函数 $U(\rho,\varphi)$,令
$$ \begin{aligned} \sigma_\rho&=\frac1\rho\frac{\partial U}{\partial\rho} +\frac1{\rho^2}\frac{\partial^2U}{\partial\varphi^2}\\ \sigma_\varphi&=\frac{\partial^2U}{\partial\rho^2}\\ \tau_{\rho\varphi}&=-\frac1\rho\frac{\partial^2U}{\partial\rho\partial\varphi} +\frac1{\rho^2}\frac{\partial U}{\partial\varphi} =-\frac{\partial}{\partial\rho} \left(\frac1\rho\frac{\partial U}{\partial\varphi}\right) \end{aligned} $$
它们也可由直角坐标应力函数表达式经过分量变换和微分算子变换得到。直接求导,有
$$ \frac{\partial\sigma_\rho}{\partial\rho} +\frac{\sigma_\rho-\sigma_\varphi}{\rho} =\frac{U_{,\rho\varphi\varphi}}{\rho^2} -\frac{U_{,\varphi\varphi}}{\rho^3} =-\frac1\rho\frac{\partial\tau_{\rho\varphi}}{\partial\varphi} $$
$$ \frac{\partial\tau_{\rho\varphi}}{\partial\rho} +\frac{2\tau_{\rho\varphi}}{\rho} =-\frac{U_{,\rho\rho\varphi}}{\rho} =-\frac1\rho\frac{\partial\sigma_\varphi}{\partial\varphi} $$
因此,两条无体力平衡方程自动满足。
4、双调和方程
将应力函数表达式相加,得
$$ \sigma_\rho+\sigma_\varphi =U_{,\rho\rho}+\frac1\rho U_{,\rho} +\frac1{\rho^2}U_{,\varphi\varphi} =\nabla^2U $$
代入应力协调方程,得到极坐标形式的双调和方程
$$ \nabla^4U =\left(\frac{\partial^2}{\partial\rho^2} +\frac1\rho\frac{\partial}{\partial\rho} +\frac1{\rho^2}\frac{\partial^2}{\partial\varphi^2}\right) \left(\frac{\partial^2U}{\partial\rho^2} +\frac1\rho\frac{\partial U}{\partial\rho} +\frac1{\rho^2}\frac{\partial^2U}{\partial\varphi^2}\right)=0 $$
将外层算子作用到整个内层表达式,展开为
$$ U_{,\rho\rho\rho\rho} +\frac2\rho U_{,\rho\rho\rho} -\frac1{\rho^2}U_{,\rho\rho} +\frac1{\rho^3}U_{,\rho} +\frac2{\rho^2}U_{,\rho\rho\varphi\varphi} -\frac2{\rho^3}U_{,\rho\varphi\varphi} +\frac4{\rho^4}U_{,\varphi\varphi} +\frac1{\rho^4}U_{,\varphi\varphi\varphi\varphi}=0 $$
无体力的平面问题由此归结为给定边界条件下的双调和方程边值问题。求得 $U$ 后,依次由应力函数、物理方程和几何方程恢复应力、应变和位移。
六、轴对称应力函数
1、双调和方程化为欧拉方程
考察应力函数与极角无关的情形 $U=U(\rho)$,此时 $\tau_{\rho\varphi}=0$,两个正应力只依赖半径。这是轴对称应力的一类。
双调和方程化为
$$ \left(\frac{\mathrm{d}^2}{\mathrm{d}\rho^2} +\frac1\rho\frac{\mathrm{d}}{\mathrm{d}\rho}\right) \left(U''+\frac1\rho U'\right)=0 $$
先记 $V=U''+U'/\rho$,则
$$ V'=U'''+\frac1\rho U''-\frac1{\rho^2}U',\qquad V''=U^{(4)}+\frac1\rho U'''-\frac2{\rho^2}U''+\frac2{\rho^3}U' $$
代入 $V''+V'/\rho=0$ 并乘以 $\rho^4$,得到欧拉方程,求解方法见:常微分方程求解(5)
$$ \rho^4U^{(4)}+2\rho^3U'''-\rho^2U''+\rho U'=0 $$
取固定参考长度 $\rho_0>0$,令 $t=\ln(\rho/\rho_0)$。由 $\mathrm{d}/\mathrm{d}\rho=\rho^{-1}\mathrm{d}/\mathrm{d}t$ 连续求导,方程变为
$$ \frac{\mathrm{d}^4U}{\mathrm{d}t^4} -4\frac{\mathrm{d}^3U}{\mathrm{d}t^3} +4\frac{\mathrm{d}^2U}{\mathrm{d}t^2}=0 $$
特征方程为 $\lambda^2(\lambda-2)^2=0$,两个根 $0,2$ 均为二重根,故通解为常数、$t$、$\mathrm{e}^{2t}$、$t\mathrm{e}^{2t}$ 的线性组合。换回 $\rho$ 并重新记积分常数,得到
$$ U=A\ln\frac{\rho}{\rho_0} +B\rho^2\ln\frac{\rho}{\rho_0}+C\rho^2+D $$
使用 $\rho_0$ 使对数的自变量无量纲;改变 $\rho_0$ 可由重新选取 $C,D$ 吸收,不改变这一解族。
2、轴对称应力的表达式
应力函数的一、二阶导数为
$$ U'=\frac A\rho+B\rho\left(1+2\ln\frac{\rho}{\rho_0}\right)+2C\rho $$
$$ U''=-\frac A{\rho^2}+B\left(3+2\ln\frac{\rho}{\rho_0}\right)+2C $$
代入极坐标应力表达式,得
$$ \begin{aligned} \sigma_\rho&=\frac A{\rho^2} +B\left(1+2\ln\frac{\rho}{\rho_0}\right)+2C\\ \sigma_\varphi&=-\frac A{\rho^2} +B\left(3+2\ln\frac{\rho}{\rho_0}\right)+2C\\ \tau_{\rho\varphi}&=0 \end{aligned} $$
常数项 $D$ 不影响应力。径向平衡方程简化为
$$ \frac{\mathrm{d}\sigma_\rho}{\mathrm{d}\rho} +\frac{\sigma_\rho-\sigma_\varphi}{\rho}=0 $$
其中两项分别为 $-2A/\rho^3+2B/\rho$ 和 $2A/\rho^3-2B/\rho$,相加为零。
七、轴对称应力对应的位移
1、由正应变积分径向位移
先按平面应力求解。由物理方程,得到
$$ \begin{aligned} \varepsilon_\rho &=\frac1E\left[\frac{(1+\nu)A}{\rho^2} +(1-3\nu)B+2(1-\nu)B\ln\frac{\rho}{\rho_0}+2(1-\nu)C\right]\\ \varepsilon_\varphi &=\frac1E\left[-\frac{(1+\nu)A}{\rho^2} +(3-\nu)B+2(1-\nu)B\ln\frac{\rho}{\rho_0}+2(1-\nu)C\right]\\ \gamma_{\rho\varphi}&=0 \end{aligned} $$
将 $\partial u_\rho/\partial\rho=\varepsilon_\rho$ 对 $\rho$ 积分,利用
$$ \int\ln\frac{\rho}{\rho_0}\,\mathrm{d}\rho =\rho\left(\ln\frac{\rho}{\rho_0}-1\right) $$
得到
$$ u_\rho=R(\rho)+f(\varphi) $$
其中
$$ R(\rho)=\frac1E\left[-\frac{(1+\nu)A}{\rho} +(1-3\nu)B\rho +2(1-\nu)B\rho\left(\ln\frac{\rho}{\rho_0}-1\right) +2(1-\nu)C\rho\right] $$
2、由环向应变与切应变确定积分函数
将 $u_\rho=R+f$ 代入环向几何方程,得
$$ \frac{\partial u_\varphi}{\partial\varphi} =\rho\varepsilon_\varphi-u_\rho =\frac{4B\rho}{E}-f(\varphi) $$
对 $\varphi$ 积分,得到
$$ u_\varphi=\frac{4B\rho\varphi}{E} -\int f(\varphi)\,\mathrm{d}\varphi+g(\rho) $$
再代入零切应变条件,有
$$ \frac{f'(\varphi)}{\rho}+g'(\rho)-\frac{g(\rho)}{\rho} +\frac1\rho\int f(\varphi)\,\mathrm{d}\varphi=0 $$
移项整理为
$$ g(\rho)-\rho g'(\rho) =f'(\varphi)+\int f(\varphi)\,\mathrm{d}\varphi $$
等号两边分别只依赖 $\rho$ 和 $\varphi$,故同为常数 $F_0$。由
$$ g-\rho g'=F_0 $$
可改写成
$$ \left(\frac{g}{\rho}\right)'=-\frac{F_0}{\rho^2} $$
积分得 $g(\rho)=H\rho+F_0$。对角向关系 $f'+\int f\,\mathrm{d}\varphi=F_0$ 再求导,得到
$$ f''+f=0 $$
故
$$ f(\varphi)=I\sin\varphi+K\cos\varphi,\qquad \int f(\varphi)\,\mathrm{d}\varphi=F_0-I\cos\varphi+K\sin\varphi $$
代回后,常数 $F_0$ 相消,最终得到
$$ \begin{aligned} u_\rho={}&\frac1E\left[-\frac{(1+\nu)A}{\rho} +(1-3\nu)B\rho +2(1-\nu)B\rho\left(\ln\frac{\rho}{\rho_0}-1\right) +2(1-\nu)C\rho\right]\\ &+I\sin\varphi+K\cos\varphi\\ u_\varphi={}&\frac{4B\rho\varphi}{E}+H\rho +I\cos\varphi-K\sin\varphi \end{aligned} $$
$A,B,C$ 由应力边界条件及整体相容要求确定,$H,I,K$ 再由位移约束确定。
3、刚体位移与位移单值条件
由局部基向量与直角坐标基的关系,刚体平移在极坐标下的分量为
$$ u_\rho^{(0)}=K\cos\varphi+I\sin\varphi,\qquad u_\varphi^{(0)}=-K\sin\varphi+I\cos\varphi $$
它对应沿 $x,y$ 方向分别平移 $K,I$。$H\rho$ 则对应绕极点的微小刚体转动。因此,应力轴对称时,位移的极坐标分量仍可能含有极角。
对于绕极点闭合的完整圆环,同一质点的角坐标 $\varphi$ 和 $\varphi+2\pi$ 必须给出相同位移。而通解中
$$ u_\varphi(\rho,\varphi+2\pi)-u_\varphi(\rho,\varphi) =\frac{8\pi B\rho}{E} $$
故无切口、无位移间断的完整圆环要求 $B=0$。局部的平衡方程和协调方程本身尚未包含这一绕孔的整体相容条件。
4、纯径向的轴对称位移
在轴对称几何与法向载荷作用下,若约束也保持轴对称,略去刚体位移,可取
$$ u_\rho=u_\rho(\rho),\qquad u_\varphi=0 $$
由位移通解有 $B=H=I=K=0$。于是应力和位移简化为
$$ \sigma_\rho=\frac A{\rho^2}+2C,\qquad \sigma_\varphi=-\frac A{\rho^2}+2C,\qquad \tau_{\rho\varphi}=0 $$
$$ u_\rho=\frac1E\left[-\frac{(1+\nu)A}{\rho}+2(1-\nu)C\rho\right],\qquad u_\varphi=0 $$
也可由简化几何关系 $\varepsilon_\varphi=u_\rho/\rho$ 直接得到径向位移。
将 $E,\nu$ 分别替换成 $E_1,\nu_1$,平面应变问题中的径向位移为
$$ u_\rho=\frac{1+\nu}{E} \left[-\frac A\rho+2(1-2\nu)C\rho\right],\qquad u_\varphi=0 $$
相同面力条件下,两种模型的面内应力表达式相同,位移则因物理方程不同而不同。
正文已读完