一、轮系的应用及分类
有齿轮组成的传动系统称为轮系,可以分为定轴轮系(轴线固定,又分空间定轴轮系和平面定轴轮系)、周转轮系(轴有公转,又分行星轮系和差动轮系)和复合轮系。
轮系有以下的应用:
- 获取较大的传动比,结构紧凑。
- 实现分路传动,如钟表时分秒针。
- 换向传动。(能改变转向的齿轮称为过轮或中介轮)
- 变速传动。
- 运动合成和分解。
- 尺寸和重量较小时,实现大功率传动
二、定轴轮系及其传动比
对于一对齿轮,满足:
$$ i_{12}=\frac{\omega_1}{\omega_2}=\frac{z_2}{z_1} $$
对于齿轮系,设输入轴的角速度为$\omega_1$,输出轴的角速度为$\omega_m$,按照定义有:
$$ i_{1m}=\frac{\omega_1}{\omega_m} $$
乘积,可知传动比等于所有从动轮齿数的乘积/所有主动轮齿数的乘积。
对于首、末轮转向的确定,使用$+,-$表示,适用于平面定轴轮系,对于外啮合齿轮,两轮转向相反,使用$-$表示,内啮合齿轮两者转向相同,使用$+$表示。
但我们常用画箭头的方法进行判定。对于平面定轴轮系外啮合时,两箭头同时指向(或原理啮合点),内啮合时两箭头同相。对于看空间定轴轮系,只能用画箭头的方法。极速那传动比时,注意双联齿轮,且对于平面内,有一对外啮合齿轮时,乘一次$(-1)$

对于蜗轮蜗杆,可使用蜗杆传动中提到的方法。
三、周转轮系及其传动比
周转轮系主要构件是太阳轮(中心轮)和行星架(系杆或转臂),其他构件还有行星轮。
其类型有:$2K-H$型,有2个太阳轮(Kernel)和一个行星架(Holder);$3K$型。
计算其转动比时,使用反转原理:给周转轮系施以附加的公共转动$\omega_H$后,不改变轮系中各构件之间的相对运动,但原轮系将转化为一新的定轴轮系,可按定轴轮系的公式计算该轮系的传动比。公式为:
$$ \omega_n^H=\omega_n-\omega_H $$
通用的传动比表达式为:
$$ i_{mn}^H=\frac{\omega_n^H}{\omega_n^H}=\frac{\omega_m-\omega_H}{\omega_n-\omega_H} $$
如果是行星轮系,则$\omega_m,\omega_n$之中必有一个为零,不妨设$\omega_n=0$,则上式可以写为:
$$ \omega_{mn}^H=\frac{\omega_m-\omega_H}{-\omega_H}=-zi_{mH}+1 $$
四、混合轮系及其传动比
解题方法:
- 找出所有的基本轮系,尤其是周转轮系。
- 求基本轮系的传动比。
- 根据个基本轮系之间的连接条件,联立方程求解。
五、几种特殊的行星轮传动
1、少齿差传动
在$2K-H$行星轮系中,去掉小中心轮,将行星轮加大使与中心轮的齿数差$z_2-z_1=1\sim 4$,称为少齿差传动。传动比为:
$$ i_{12}^H=\frac{\omega_1-\omega_H}{\omega_2-\omega_H}= 1-i_{1H}=\frac{z_2}{z_1} $$
$$ i_{1H}=-\frac{z_2-z_1}{z_1} $$

其中系杆为主动,输出行星轮的运动,由于行星轮作平面运动,故应增加一级运动输出机构。称为少齿差行星齿轮。
2、谐波齿轮传动
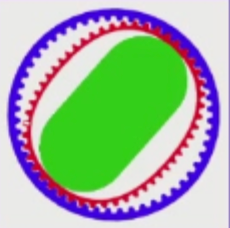
谐波齿轮传动组成包括:钢轮(固定)、柔轮(输出)、波发生器(主动)。其优点是传动比大,同时啮合的齿数多,承载能力高,传动平稳、精度高、磨损小,机械效率较高。