一、动量矩
1、质点的动量矩
(1) 对点的动量矩
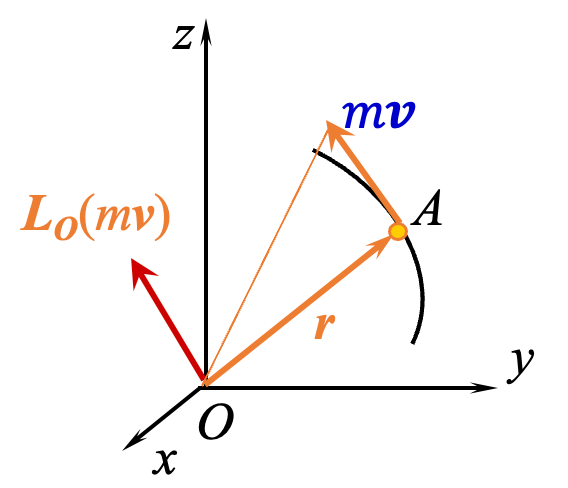
质点$A$的动量$m\vec{v}$对点$O$的矩,定义为质点$A$对点$O$的动量矩:
$$ \vec{L}_O(m\vec{v})=\vec{r}\times m\vec{v} $$
$$ \vec{L}_0(m\vec{v})=\begin{vmatrix}\boldsymbol{i}&\boldsymbol{j}&\boldsymbol{k}\\x&y&z\\mv_x&mv_y&mv_z\end{vmatrix}=m(yv_z-zv_y)\boldsymbol{i}+m(zv_x-xv_z)\boldsymbol{j}+m(xv_y-yv_x)\boldsymbol{k} $$
(2) 对轴的动量矩
动量$m\vec{v}$对各坐标轴的矩的解析表达式为:
$$ L_x(mv)=y(mv_z)-z(mv_y) $$
$$ L_y(mv)=z(mv_x)-x(mv_z) $$
$$ L_z(mv)=x(mv_y)-y(mv_x) $$
比较对点的动量矩的表达式,可以得到,质点对$O$点的动量矩在坐标轴上的投影等于质点对相应轴的动量矩。
2、质点系的动量矩
(1) 对点的动量矩
质点系内各质点对某点$O$的动量矩的矢量和,称为这质点系对该点$O$的动量主矩或动量矩,用$\vec{L}_O$表示,有:
$$ \vec{L}_O=\sum\vec{M}_O(m_i\vec{v}_i)=\sum\vec{r}_i\times m\vec{m}_i $$
(3) 对轴的动量矩
类似的,可以得到质点系对各坐标轴的动量矩表达式:
$$ L_x=\sum M_x(m_i\vec{v}_i) $$
$$ L_y=\sum M_y(m_i\vec{v}_i) $$
$$ L_z=\sum M_z(m_i\vec{v}_i) $$
3、常见刚体运动的动量矩
(1) 平动刚体对固定点$O$的动量矩
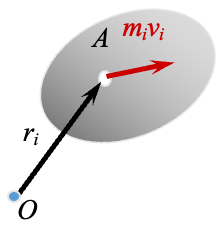
设刚体平移,刚体内任一点$A$的矢径是$r_i$,该点的质量为$m_i$,速度大小为$\vec{v}_i$。该质点对点$O$的动量矩为:
$$ \vec{L}_O(m_i\vec{v}_i)=\vec{r}_i\times m_i\vec{v}_i $$
从而整个刚体对点$O$的动量矩为:
$$ \vec{L}_O=\sum \vec{M}_O(m_i\vec{v}_i)=\sum \vec{r}_i\times m_i\vec{v}_i $$
因为刚体平移$\vec{v}_i=\vec{v}_C$,则:
$$ \vec{L}_O=\sum \vec{M}_O(m_i\vec{v}_i)=\sum (m_i\vec{r}_i\times \vec{v}_C) $$
再一步化简,由$m\vec{r}_C=\sum m_i\vec{r}_i$得到:
$$ \vec{L}_O=m\vec{r}_C\times \vec{v}_C=\vec{r}_C\times m\vec{v}_C $$
(2) 定轴转动刚体对其转轴的动量矩
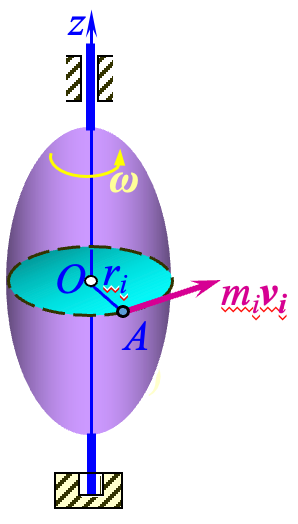
设刚体以角速度$\omega$绕固定轴$z$转动,刚体内任意一点$A$的转动半径为$r_i$,速度为$v_i=r_i\omega$,方向同时垂直于轴$z$和转动半径$r_i$,并且指向转动前进的一方。若用$m_i$表示该质点的质量,则其动量对转轴$z$的动量矩为:
$$ M_z=(m_i\vec{v}_i)=r_im_iv_i=m_ir_i^2\omega $$
从而整个刚体对轴$z$的动量矩为:
$$ L_z=\sum M_z(m_iv_i)=\omega\sum m_ir_i^2=\omega J_z $$
集中$J_z$为刚体对$z$轴的转动惯量。
[!NOTE]
转动惯量的计算参考:各类刚体的转动惯量
补充回转半径(惯性半径)概念:
$$ \rho_z=\sqrt\frac{J_z}{m} $$
(3) 平面运动刚体对固定点$O$的动量矩
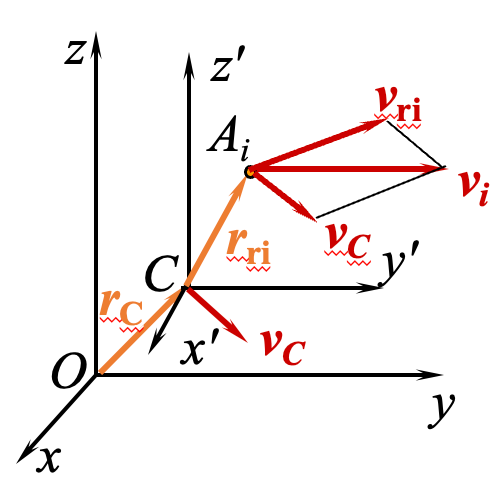
这也是质点系对固定点$O$的动量矩的另一种表示,过固定点$O$建立固定坐标系$Oxyz$,以质点系的质心$C$为原点,取平移坐标系$Cx'y'z'$,质点系对固定点$O$的动量矩为:
$$ \vec{L}_O=\vec{r}_C\times m \vec{v}_C+\vec{L}_C $$
其中$\vec{L}_C=\sum(\vec{r}_{r_i}\times m_i\vec{v}_{ri})$,指的是质点系相对于质心$C$的动量矩。
证明:
过固定点$O$建立固定坐标系$Oxvz$,以质点系的质心$C$为原点,取平动坐标系 $Cx^\prime v^{\prime}z^{\prime}$,它以质心的速度 $\vec{v}_C$运动。设质点系内任一质点$A_i$在这平移坐标系中的相对速度是$\vec{v} _{ri}$,该点的绝对速度$\vec{v}_{i}=\vec{v}_{ei}+ \vec{v}_{ri}= \vec{v}_{C}+ \vec{v}_{ri}$,则质点系对固定点$O$的动量矩为:
$$ \begin{aligned} \vec{L}_O&=\sum(r_i\times m_i\vec{v}_i)\\&=\sum[(\vec{r}_C+\vec{r}_{ri})\times m_i(\vec{v}_C+\vec{v}_{ri})] \\&=\sum(\vec{r}_C\times m_i\vec{v}_C)+\sum(\vec{r}_C\times m_i\vec{v}_{\mathrm{r}i})+\sum(\vec{r}_{ri}\times m_i\vec{v}_C)+\sum(\vec{r}_{ri}\times m_i\vec{v}_{ri}) \end{aligned} $$
上式的第一项化简为:
$$ \sum ( \vec{r}_C \times m_i \vec{v}_C ) = \vec{r}_C \times \sum m_i \vec{v}_C = \vec{r}_C \times m \vec{v}_C $$
第二项化简为:
$$ \sum ( \vec{r}_C \times m_i \vec{v}_{ri} ) = \vec{r}_C \times \sum ( m_i \vec{v}_{ri} ) = \vec{r}_C \times \sum m_i \vec{v}_{rC} = 0 $$
第三项化简为:
$$ \sum ( \vec{r}_{ri} \times m_i \vec{v}_C ) = \sum ( m_i \vec{r}_{ri} ) \times \vec{v}_C = \sum m_i \vec{r}_{rC} \times \vec{v}_C = 0 $$
综上得到结论。
二、动量矩定理
1、动量矩定理
(1) 对固定点的动量矩定理
因为质点系对定点$O$的动量矩为:
$$ \vec{L}_O=\sum(\vec{r}_i\times m_i\vec{v}_i) $$
将其两端求时间的导数,得到:
$$ \begin{aligned} \frac{\mathrm{d} \vec{L}_O}{\mathrm{d} t} &= \sum \left( \frac{\mathrm{d} \vec{r}_i}{\mathrm{d} t} \times m_i \vec{v}_i + \vec{r}_i \times m_i \frac{\mathrm{d} \vec{v}_i}{\mathrm{d} t} \right) \\&= \sum \left( \vec{v}_i \times m_i \vec{v}_i + \vec{r}_i \times m_i \vec{a}_i \right) \\&= \sum \left( \vec{r}_i \times m_i \vec{a}_i \right) \\&= \sum \left( \vec{r}_i \times \vec{F}_i \right) \\&= \sum \vec{M}_O (\vec{F}_i) \end{aligned} $$
其中$\sum \vec{M}_O(\vec{F}_i)$可以分为外力对$O$点的矩和内力对$O$点的矩两项,即:
$$ \sum\vec{M}_O(\vec{F}_i)=\sum\vec{M}_O(\vec{F}_i^{(e)})+\sum\vec{M_O}(\vec{F}_i^{(i)}) $$
而内力对$O$点的矩为$0$,所以得到:
$$ \frac{\mathrm{d} \vec{L}_O}{\mathrm{d} t}=\sum \vec{M}_O(\vec{F}_i^{(e)}) $$
令$\vec{M}_O=\sum\vec{M}_O(\vec{F}_i^{(e)})$,则:
$$ \frac{\mathrm{d} \vec{L}_O}{\mathrm{d} t}=\sum \vec{M}_O $$
质点系对某固定点的动量矩随时间的变化率,等于作用于质点系的全部外力对同一点的矩的矢量和(外力对点$O$的主矩),这就是质点系对定点的动量矩定理。
(2) 对定轴的动量矩定理
将上式投影到固定坐标轴系上,注意到导数的投影等于投影的导数,则得:
$$ \frac{\mathrm{d} L_x}{\mathrm{d} t} = \sum M_x \left( \vec{F}_i^{\,(e)} \right) \equiv M_x $$
$$ \frac{\mathrm{d} L_y}{\mathrm{d} t} = \sum M_y \left( \vec{F}_i^{\,(e)} \right) \equiv M_y $$
$$ \frac{\mathrm{d} L_z}{\mathrm{d} t} = \sum M_z \left( \vec{F}_i^{\,(e)} \right) \equiv M_z $$
质点系对某固定轴的动量矩随时间的变化率,等于作用于质点系的全部外力对同一轴的矩的代数和,这就是质点系对定轴的动量矩定理。
2、动量矩守恒定理
如果作用于质点系的所有外力对某固定点(或固定轴)的主矩始终等于零,则质点系对该点(或该轴)的动量矩保持不变。这就是质点系的动量矩守恒定理,它说明了质点系动量矩守恒的条件。
三、刚体定轴转动微分方程
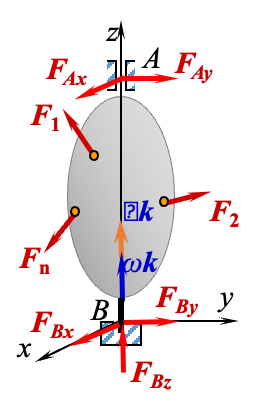
设刚体在主动力$F_1,F_2,\cdots,F_n$作用下绕定轴$z$转动,与此同时,轴承上产生了约束力$F_A,F_B$。用$M_z=\sum M_z(F^{(e)})$表示作用在刚体上的外力对转轴$z$的主矩(约束力$F_A,F_B$自动消去)。刚体对转轴$z$的动量矩:
$$ L_z=J_z\omega $$
于是根据动量矩定理:
$$ \frac{\mathrm{d}L_z}{\mathrm{d}t}=M_z $$
可得:
$$ J_z\frac{\mathrm{d}\omega}{\mathrm{d}t}=M_z $$
考虑到:
$$ \alpha=\frac{\mathrm{d}\omega}{\mathrm{d}t}=\frac{\mathrm{d}^2\varphi}{\mathrm{d}t^2} $$
所以上式可以写为:
$$ J_z\frac{\mathrm{d}^2\varphi}{\mathrm{d}t^2}=\sum M_z(F_i^{(e)}) $$
或:
$$ J_z\ddot{\varphi}=M_z $$
这就是定轴转动的微分方程。即,定轴转动刚体对转轴的转动惯量与角加速度的乘积,等于作用于刚体的外力对转轴的主矩,这就是刚体定轴转动微分方程。
四、相对于质心的动量矩定理
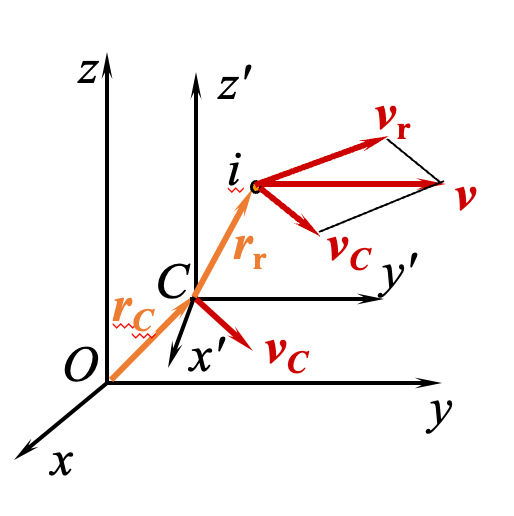
过固定点$O$建立固定直角坐标系$Oxyz$,以质点系的质心$C$为原点,取平移坐标系$Cx'y'z'$,质点系对固定点$O$的动量矩为:
$$ \vec{L}_O=\vec{r}_C\times\sum m_i\vec{v}_C+\vec{L}_C $$
其中$\vec{L}_C$即为质点系相对质心$C$的动量矩。
1、相对于质心的动量矩定理
由对定点的动量矩定理:
$$ \frac{\mathrm{d}\vec{L}_o}{\mathrm{d}t} = \sum \vec{M}_o(\vec{F}_i^{(e)}) = \sum (\vec{r}_i \times \vec{F}_i^{(e)}) $$
有:
$$ \frac{\mathrm{d}}{\mathrm{d}t} \left( \vec{r}_C \times \sum m_i \vec{v}_C + \vec{L}_C \right) = \sum (\vec{r}_i \times \vec{F}_i^{(e)}) $$
左边可以进行如下化简:
$$ \begin{aligned} 左边&= \frac{\mathrm{d} \vec{r}_C}{\mathrm{d} t} \times \sum m_i \vec{v}_C + \vec{r}_C \times \sum m_i \frac{\mathrm{d}\vec{v}_C}{\mathrm{d} t} + \frac{\mathrm{d} \vec{L}_C}{\mathrm{d} t} \\[1em] &= \vec{v}_C \times m_R \vec{v}_C + \vec{r}_C \times m_R \vec{a}_C + \frac{\mathrm{d} \vec{L}_C}{\mathrm{d} t} \\[1em] &= \vec{r}_C \times m_R \vec{a}_C + \frac{\mathrm{d} \vec{L}_C}{\mathrm{d} t} \end{aligned} $$
右边可以进行如下化简:
$$ 右边= \sum \left[ (\vec{r}_C + \vec{r}_{ri}) \times \vec{F}_i^{(e)} \right] = \sum \left( \vec{r}_C \times \vec{F}_i^{(e)} \right) + \sum \left( \vec{r}_{ri} \times \vec{F}_i^{(e)} \right) $$
于是可以将方程化简为:
$$ \vec{r}_C \times m_R \vec{a}_C + \frac{\mathrm{d} \vec{L}_C}{\mathrm{d} t} = \sum \left( \vec{r}_C \times \vec{F}_i^{(e)} \right) + \sum \left( \vec{r}_{ri} \times \vec{F}_i^{(e)} \right) $$
由质心运动定理:
$$ m_R\vec{a}_C=\sum\vec{F}^{(e)}_i $$
所以上式可以化简为:
$$ \frac{\mathrm{d}\vec{L}_C}{\mathrm{d}t}=\vec{M}_C $$
这就是相对于质心的动量矩定理的一般形式。即,质点系相对于质心的动量矩对时间的导数,等于作用于质点系的外力对质心的主矩。
2、相对于质心轴的动量矩定理
将前面所得质点系相对于质心的动量矩定理,沿着质心轴进行投影,得到:
$$ \frac{\mathrm{d}{L}_{Cz'}}{\mathrm{d}t}={M}_{Cz'} $$
这就是相对于质心轴的动量矩定理,即,质点系相对于质心轴的动量矩对时间的导数,等于作用于质点系的外力对该轴的主矩。
五、刚体的平面运动微分方程
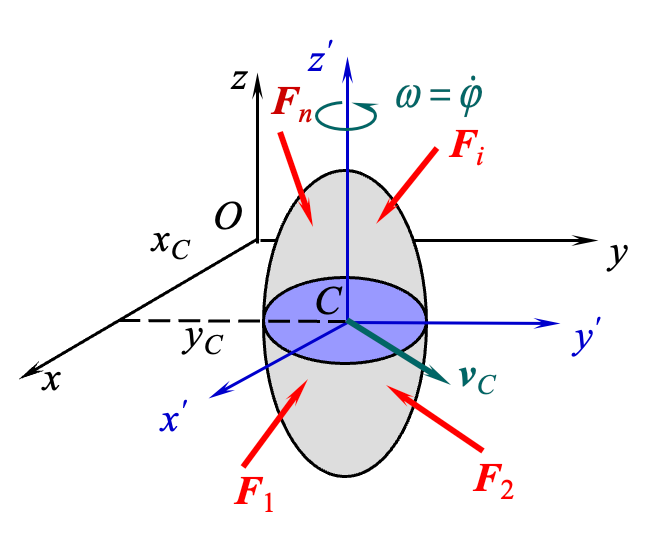
设刚体在外力$F_1,F_2,\cdots,F_n$作用下作平面运动。取固定坐标系$Oxyz$,使刚体平行于坐标面$Oxy$运动,且质心$C$在这个平面内,再以质心为原点作平移坐标系$Cx'y'z'$。
由运动学知,刚体的平面运动可分解成随基点(质心)的牵连平移和相对于基点(质心)的相对转动。随质心的牵连平移规律可由质心运动定理来确定:
$$ m_R\vec{a}_C=\sum\vec F $$
而相对于质心的相对转动规律可由相对质心的动量矩定理来确定:
$$ \frac{\mathrm{d}\vec{L}_C}{\mathrm{d}t}=\vec{M}_C $$
将前一式投影到轴$x,y$上,后一式投影到$Cz'$上,可得:
$$ m_R a_{Cx}=\sum F_x $$
$$ m_Ra_{Cy}=\sum F_y $$
$$ \frac{\mathrm{d}\vec{L}_{Cz'}}{\mathrm{d}t}=\vec{M}_{Cz'} $$
将上面三个式子进行变形,得到:
$$ m_R\ddot{x}_C=\sum F_x $$
$$ m_R\ddot{y}_C=\sum F_y $$
$$ J_{Cz'}\ddot{\varphi}=M_{Cz'}(\vec{F}) $$